
Zamislite robotsku ruku koja se isteže, savija i kreće s preciznošću - besprijekorno uzima dijelove s transportne trake, zavaruje s besprijekornom preciznošću ili čak obavlja delikatne medicinske zadatke. Dizajniranje takve produžne robotske ruke nije samo stvar mehanike i koda; radi se o pretvaranju mašte u pokret. U ovom vodiču naučit ćete kako oživjeti vlastitu robotsku ruku - od strukture i pogonskih sistema do upravljačke logike i testiranja - bez obzira jeste li inženjer, proizvođač ili poduzetnik spreman oblikovati budućnost automatizacije.
1. Razumijevanje izvlačivih robotskih ruku
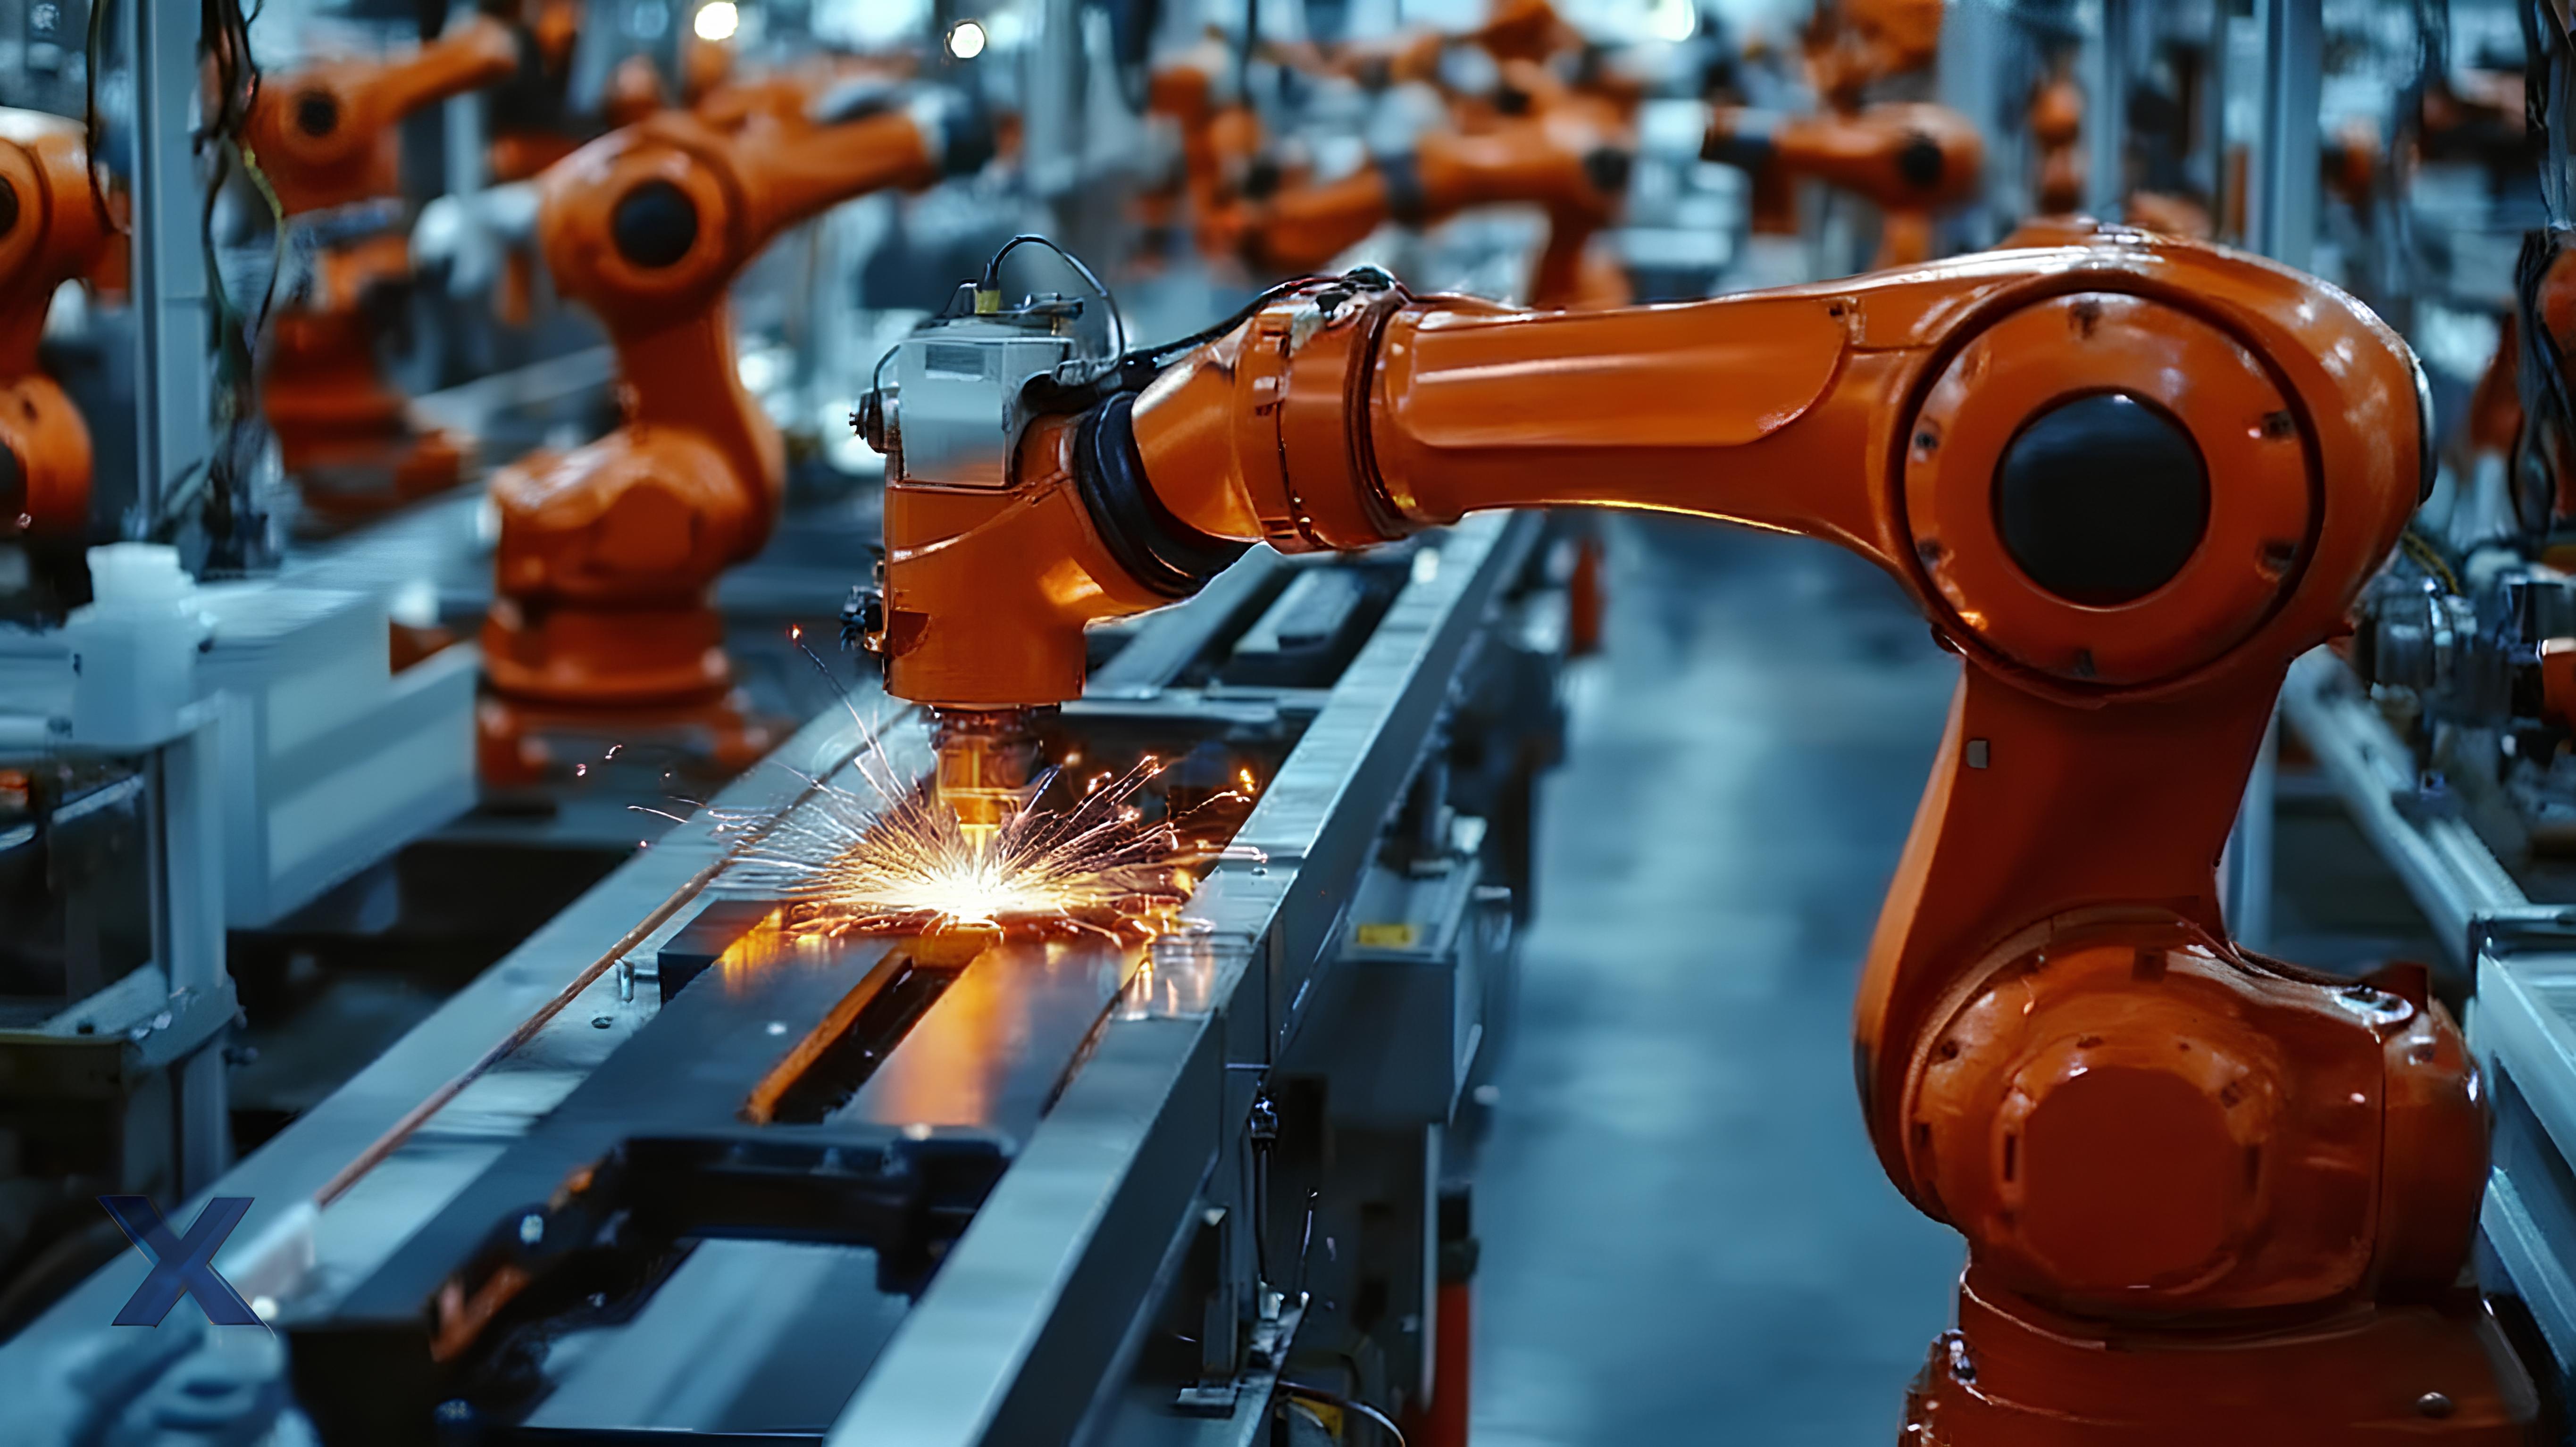
Teleskopske robotske ruke postale su bitan dio moderne automatizacije. Njihov fleksibilan dizajn i prošireni doseg čine ih idealnim za širok spektar industrija - od precizne proizvodnje do inženjeringa velikih razmjera, pa čak i spasilačkih operacija. Evo pet najčešćih primjena koje ćete danas pronaći.
-
Industrijski roboti za automatizirane montažne linije: Često se koriste u automobilskoj i elektrotehničkoj proizvodnji za obavljanje zadataka kao što su branje, postavljanje i sastavljanje dijelova, poboljšavajući efikasnost i fleksibilnost proizvodnje.
-
Industrijski roboti za lasersko čišćenje, zavarivanje i rezanje: Rade uz laserske sisteme za uklanjanje hrđe, zavarivanje ili poliranje metalnih površina - idealno za industrije poput brodogradnje, proizvodnje kalupa i čeličnih konstrukcija.
-
Robotske ruke za skladišno i logističko rukovanje: Koriste se u skladištima, kontejnerima i logističkim centrima za utovar, istovar ili sortiranje robe. Teleskopski dizajn omogućava dubok doseg u uskim prostorima, povećavajući efikasnost automatizacije.
-
Inženjerski roboti za održavanje mostova, građevinarstva i vjetroturbina: Rade na velikim nadmorskim visinama ili u složenim okruženjima kako bi obavljali zadatke čišćenja, premazivanja ili inspekcije s većom sigurnošću i preciznošću.
-
Servisni roboti za misije spašavanja i inspekcije: Raspoređeni su u opasnim ili ograničenim okruženjima - kao što su mjesta katastrofa, hemijska postrojenja ili nuklearna postrojenja - za provođenje daljinskih operacija, uzorkovanja ili hitnih spašavanja.
Od proizvodnje do održavanja, od logistike do misija spašavanja života - teleskopske robotske ruke redefiniraju način na koji ljudi komuniciraju sa mašinama. Njihova prilagodljivost, preciznost i pouzdanost čine ih jednom od ključnih tehnologija koje pokreću budućnost inteligentne automatizacije.
2. Ključne stvari o kojima treba razmisliti prije nego što dizajnirate robotsku ruku
Prije nego što napravite izduženu robotsku ruku , potrebno je da razjasnite nekoliko ključnih faktora. Ove dizajnerske potrebe će učiniti vaš projekat uspješnim.
-
Koliko tereta može podnijeti? (Koja je maksimalna težina koju može podići?)
-
Koji je potreban maksimalni doseg?
-
Da li je pogodan za upotrebu u zahtjevnim uslovima u zatvorenom ili na otvorenom prostoru?
-
Koji stepen preciznosti ili tačnosti je potrebno postići?
3. Mehanički dizajn robotske ruke
Preporučujem da se fokusirate na tri glavna područja prilikom dizajniranja izdužive robotske ruke. To su tip strukture, aktuacija i ključne komponente. One vam pomažu da postignete stepene slobode (DOF), doseg i stabilnost koji su vam potrebni.
a. Strukturna konfiguracija i stepeni slobode
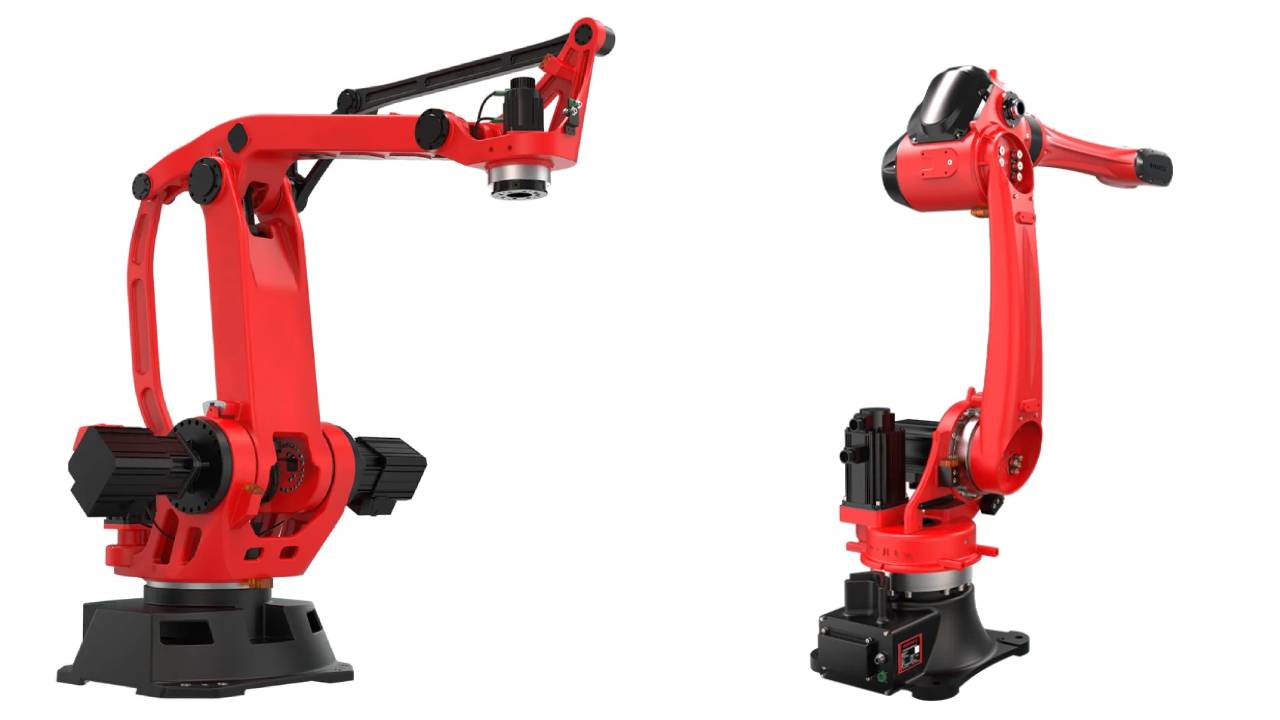
Tip ruke : Izaberite između zglobnih ruku (serijski zglobovi), mehanizama makaza , teleskopskih cijevi ili kontinuiranih ruku, ovisno o vašem radnom prostoru i zahtjevima zadatka.
Stepeni slobode (DOF) : Većina praktičnih ruku zahtijeva najmanje 3-4 DOF-a za kretanje gore, dolje, naprijed i nazad. Industrijske ruke mogu imati 6-7 DOF-a , oponašajući kretanje ljudske ruke i postižući visoku ponovljivost (±0.05 mm).
Mehanizam proširenja :
-
Teleskopski dizajn : Koristi ugniježđene cijevi koje glatko klize za kontrolirano produženje.
-
Dizajn kliznih šina : Koristi linearne šine i ležajeve za glatko produženje sekcije.
Oba zahtijevaju materijale s niskim trenjem i često se oslanjaju na zupčanike, remene ili aktuatore s vijčanim pogonom.
b. Upravljanje materijalima i težinom
- Izbor materijala: Koristite lagani, a opet čvrsti materijali kao što su aluminij, karbonska vlakna ili kompoziti kako bi se smanjilo opterećenje na ruku; za teške primjene mogu se koristiti legure čelika, iako one dodaju dodatnu težinu.
- Distribucija težineKraj ruke (hvataljke ili alata) držite što lakšim kako biste održali brzinu odziva i izbjegli preopterećenje motora.
- Obrtni moment zglobaZglob lakta doživljava najveće opterećenje kada je ruka potpuno ispružena. Teški krajnji efektori povećavaju ovo opterećenje, tako da materijali trebaju biti snažan, ali ipak lagan.
c. Primjeri iz industrije
-
Industrijska ruka za zavarivanje : Ima 6 stepeni slobode, visok nosivost i ponovljivost od ±0.05 mm.
-
Ruke za prikupljanje u skladištu : Ima 4 stepena slobode i može obavljati brze operacije s ciklusima manjim od 2 sekunde.
-
Mobilna izvlačiva robotska ruka (MERA) : Koristi dva sloja mehanizama makaza sa 2 stepena slobode za veliki doseg, lako savladavanje prepreka i veliku izlaznu snagu.
-
Mekana teleskopska kontinuirana ruka : Sastoji se od fleksibilnih modularnih dijelova, omogućavajući glatko, podesivo kretanje uz podršku teleskopskog produžetka.
Na osnovu mog iskustva, ovi principi osiguravaju da vaša izdužena robotska ruka pruža pouzdanost, doseg i efikasnost. Oni dobro funkcionišu za zahtjevne moderne primjene.
4. Pogonski sistem: Odabir pravih aktuatora za izvlačive robotske ruke
Vjerujem da je pogonski sistem srce svake izdužive robotske ruke. On kontroliše koliko glatko i precizno se vaša ruka kreće. Vaš izbor aktuatora - električnog, pneumatskog ili hidrauličnog - oblikuje obrtni moment, brzinu, nosivost i preciznost.
Vrste pogonskih sistema i aktuatora
- Električni pogon (servo, koračni, istosmjerni motori)
-
Prednosti: Visoka preciznost upravljanja i glatko kretanje, sposobno za brz odziv i preciznu ponovljivost; idealno za srednja do laka opterećenja i precizne zadatke.
-
Primjene: Automatizacija proizvodnih linija, komisioniranje u skladištima, robotske ruke za laku montažu i edukativni ili istraživački roboti.
-
- Hidraulični pogon
- snagePodnosi najveće opterećenje. Snažan za teške ruke.
- Koristite CasesIndustrijsko dizanje. Višeosne ruke za zavarivanje. Rukovanje materijalom u teškim uslovima.
- Pneumatski pogon
- snageBrzo izvlačenje i uvlačenje. Dobro za brze cikluse. Dobro funkcionira za lakša opterećenja.
- Koristite CasesIndustrijsko preuzimanje i postavljanje. Ispitivanje. Linije za sortiranje.
Preporučujem vam da razmišljate dalje od same snage. Vaš izbor pogonskog sistema određuje tačnost, nosivost, brzinu ciklusa i buduću fleksibilnost vaše robotske ruke . Razmotrite svoj slučaj upotrebe. Provjerite svoje potrebe za performansama. Zatim ih uskladite s pravim dizajnom aktuatora i mjenjača. Ovo vam daje snažno i modularno rješenje za robotsku ruku.
5. Senzori i sistem povratne informacije: Bolja preciznost i sigurnost kod robotskih ruku
-
Senzori položaja i ugla: – Enkoderi : Mjere uglove zglobova i rotacijske položaje, široko se koriste za preciznu kontrolu kretanja. – Potenciometri : Koriste se za osnovno otkrivanje ugla ili povratnu informaciju.
-
Senzori sile i obrtnog momenta – Detektiraju sile na zglobovima ili krajnjim efektorima kako bi spriječili preopterećenja i sudare.
-
Senzori blizine i udaljenosti – Optički, ultrazvučni ili laserski senzori za detekciju prepreka, pozicioniranje objekata ili detekciju prisustva.
-
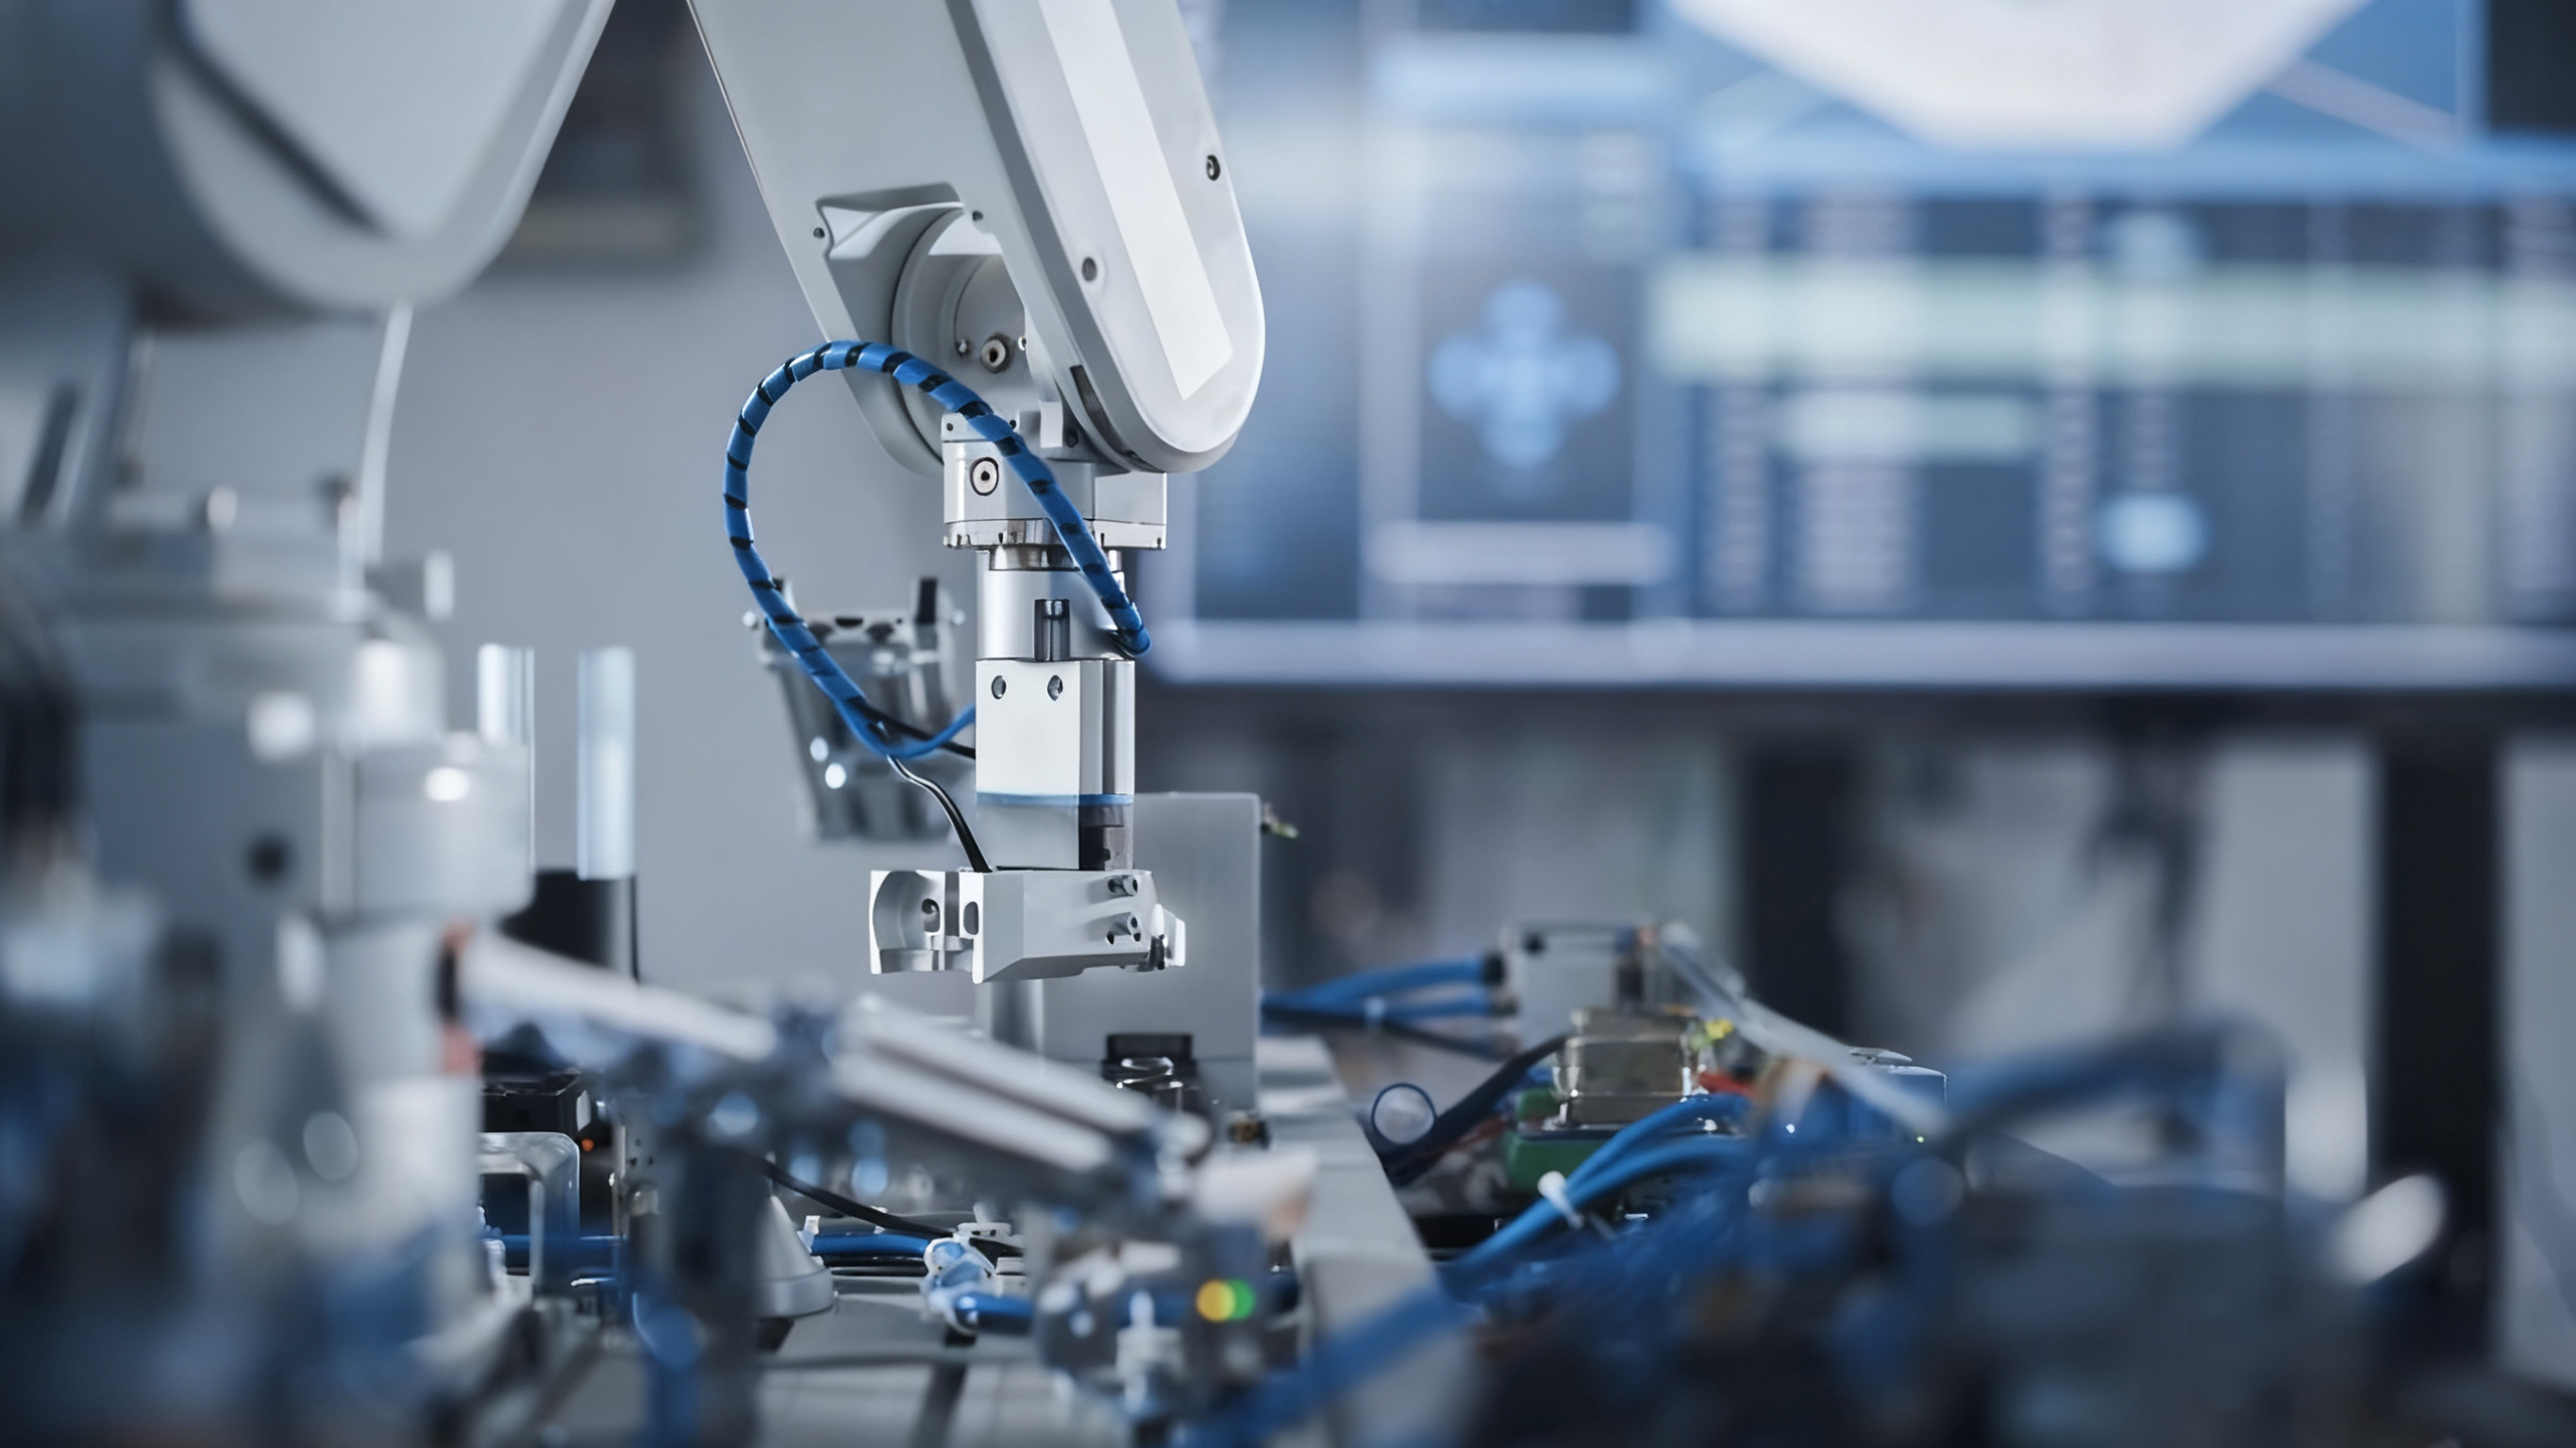
Sistemi vida / kamere – Omogućavaju prepoznavanje objekata, vođenje za hvatanje i precizno pozicioniranje.
-
Taktilni i senzori pritiska – Instalirani na krajnjim efektorima za praćenje sile hvatanja i detekciju kontakta s objektom.
-
Inercijalni senzori (IMU: Inercijalna mjerna jedinica) – Mjere orijentaciju ruke, kretanje i ubrzanje radi stabilnosti posture i dinamičke kompenzacije.
Na osnovu mog iskustva, integracija visokokvalitetnih senzora i snažne kontrole povratne sprege je najznačajnije unapređenje koje možete napraviti na bilo kojoj robotskoj ruci. To je mnogo uticajnije od samih mehaničkih poboljšanja. Pretvara produživu ruku od jednostavnog manipulatora u responzivnu, prilagodljivu i sigurnu mašinu. Preporučujem ovo za stvarne primjene i zahtjeve moderne industrije.
6. Sistem upravljanja i programiranje: Preciznost i sigurnost kod izduživih robotskih ruku
Dobro osmišljen sistem upravljanja čini osnovu svake izvlačive robotske ruke . Osigurava precizno kretanje. Pruža pouzdanu povratnu informaciju. Održava interakciju čovjeka i robota sigurnom.
Kontrolni sistem funkcioniše kao "mozak" robotske ruke, upravljajući kretanjem, preciznošću i interakcijom. Ključne komponente uključuju mikrokontrolere, kontrolne algoritme i korisničke interfejse.
a. Mikrokontroleri i procesori
-
Ploče za izradu prototipa : Arduino ili Raspberry Pi su idealne za jednostavne ili eksperimentalne postavke.
-
Industrijski kontroleri : PLC-ovi (programabilni logički kontroleri) su pogodni za složenu automatizaciju i visokopouzdane aplikacije.
b. Algoritmi upravljanja
-
PID kontroleri : Osiguravaju glatko i stabilno kretanje preko zglobova.
-
Inverzna kinematika : Izračunava potrebne pokrete zglobova za precizno postizanje ciljnih položaja.
-
Integracija mašinskog učenja : Omogućava adaptivno i inteligentno kretanje za napredne robotske zadatke.
c. Interfejs čovjek-mašina (HMI)
Korisnici mogu kontrolisati robotsku ruku putem:
-
Džojstici za ručno navođenje
-
Ekran osjetljiv na dodir za intuitivno upravljanje i praćenje
-
Bežični kontroleri za daljinsko upravljanje
-
Unaprijed programirane rutine za ponavljajuće ili automatizirane zadatke
Na osnovu mog iskustva, modularni dizajn kontrolera je ključan. Povratne sprege moraju biti jake. Sigurnosne funkcije moraju biti napredne. Ovi elementi stvaraju visokoučinkovite produžne robotske ruke. Dobro se prilagođavaju. Pouzdano rade u stvarnim industrijskim okruženjima. Ističu se u kolaborativnim okruženjima.
7. Napajanje i upravljanje: Osiguravanje pouzdanog rada za izvlačive robotske ruke
Pouzdan sistem napajanja je srž izvlačive robotske ruke, koji dovodi stabilan napon i struju do motora, kontrolera i senzora za nesmetan i siguran rad. Vrsta napajanja zavisi od aktuatora: električni sistemi koriste baterije ili AC/DC napajanje, dok hidraulični ili pneumatski sistemi trebaju pumpe, kompresore i rezervoare. Za mobilne robote, litijumske baterije su poželjnije zbog njihove visoke gustine energije.
Uobičajeni standardi napona i njihova upotreba
- 48 VPreporučujem ovo kao standard za robotske ruke srednje i velike snage. Dobro prenosi energiju, smanjuje potrošnju struje i radi s većinom industrijskih baterijskih sistema.
- 24 VMnogi ljudi ovo koriste za bezčetkične DC i koračne motore u krakovima srednjeg dometa.
- 12 V / 5 VNaći ćete ih u upravljačkoj elektronici, standardnim servo motorima i mikrokontrolerima (Arduino, Raspberry Pi, STM32).
- Savjet za dizajnPredlažem korištenje odvojenih energetskih šina ili regulatora za motore i osjetljive kontrolere. To smanjuje električnu buku.
Baterijska rješenja za mobilne/prenosne sisteme
-
Vrste baterija : Litijum-jonske i LiFePO4 baterije su poželjnije zbog svoje visoke gustine energije, dugog vijeka trajanja i relativno male težine.
-
Sistem za upravljanje baterijama (BMS) : Neophodan za balansiranje ćelija, zaštitu od prekomjerne struje/prekomjernog pražnjenja/previsoke temperature i praćenje u realnom vremenu - nikada ne preskačite ovu komponentu.
-
Planiranje vremena rada i kapaciteta : Izračunajte kapacitet baterije na osnovu predviđenog vremena rada (npr. 8+ sati za izložbe ili terenske operacije) i uzmite u obzir zahtjeve za brzim punjenjem.
Dodatne napomene
-
Kompromis između snage i težine : Mobilni sistemi trebaju dati prioritet gustoći energije i težini; stacionarni sistemi mogu dati prioritet većem kapacitetu snage.
-
Hlađenje i zaštita : Osigurajte pravilno odvođenje toplote i dizajn za zaštitu okoline (otpornost na prašinu i vlagu).
-
Distribucija i ožičenje električne energije : Planirajte sigurnu distribuciju, zaštitu od kratkog spoja i uzemljenje kako biste smanjili pad napona.
-
Hidraulični/pneumatski sistemi : Za neelektrične pogone, uzmite u obzir snagu pumpe/kompresora, veličinu rezervoara ili tanka i potreban izvor pogonske snage ili motor.
Poštivanje ovih integriranih standarda sigurnosti i pouzdanosti je zakonski zahtjev. Na osnovu mog iskustva, to je također dokazana osnova za smanjenje štete, sprječavanje zastoja i ograničavanje odgovornosti u svakoj profesionalnoj ili istraživačkoj primjeni robotske ruke.
8. Sigurnost i pouzdanost izvlačivih robotskih ruku: Ključne strategije i najbolje prakse
Budući da robotske ruke često rade u blizini ljudi ili u opasnim okruženjima, sigurnost je ključna. Odgovarajuće sigurnosne mjere ne samo da štite operatere, već i osiguravaju pouzdan rad i sprječavaju oštećenje opreme.
Kritične fizičke i elektronske zaštitne mjere
- Fizičke barijere i zaštitne ograde: Postavite fiksne ograde i međusobno zaključane kapije oko radnog prostora robota. Ovo sprečava slučajni ili neovlašteni ulazak. Morate slijediti ISO 10218: 2025 za većinu industrijskih okruženja.
- Sigurnosni uređaji sa senzorima prisustva: Instalirajte svjetlosne zavjese, laserske skenere ili prostirke osjetljive na pritisak. Ovi sistemi detektuju kada se ljudi približe. Oni odmah zaustavljaju ili usporavaju ruku. Ove mjere podržavaju sigurnost kolaborativna operacija bez zatvaranja ruke.
- Pristupačni uređaji za zaustavljanje u nuždi (E-Stops): Postavite vidljiva, brzo dostupna dugmad za zaustavljanje u slučaju nužde i dugmad za zaustavljanje u slučaju nužde s povlačenjem užeta po tom području. Ljudi moraju biti u mogućnosti da ih dohvate s bilo kojeg mjesta u blizini robotske ruke. Jedan pritisak pokreće potpuno isključivanje sistema.
- Snažni sistemi zaštite i zaštite: Koristite zavarene mrežaste kaveze ili polikarbonatne štitove sa standardnim, zaključavajućim pristupnim tačkama. Ovo štiti osoblje tokom rada i održavanja.
- Integrisane kontrole za zaustavljanje/brzo zaustavljanje: Dodajte dugmad za hitno zaustavljanje na ruku (uključujući mobilne jedinice) i ručne kontrolere. Ovo omogućava trenutni prekid bilo kakvog kretanja u kritičnim situacijama.
9. Izrada prototipa i testiranje izvlačivih robotskih ruku
Preporučujem da započnete sa solidnom fazom izrade prototipa i testiranja, što je ključno za osiguranje da vaš dizajn ispunjava zahtjeve dosega, korisnog tereta, preciznosti i izdržljivosti. Nakon završetka dizajna, kreirajte smanjeni prototip koristeći 3D printanje, aluminijske profile ili modularne komplete. Testiranje treba uključivati:
-
Performanse korisnog opterećenja : Provjerite sposobnost ruke da podnese različita opterećenja.
-
Glatkoća ekstenzije : Provjerite da li se ruka glatko ispruža i uvlači bez zaglavljivanja ili podrhtavanja.
-
Stabilnost pri potpunom istezanju : Procijenite strukturnu stabilnost i vibracije kada je ruka potpuno ispružena.
-
Disipacija toplote motora : Pratite temperaturu motora pod kontinuiranim ili velikim opterećenjima kako biste osigurali pravilno hlađenje i spriječili pregrijavanje.
Na osnovu mog iskustva, brza iteracija je važna. Isto važi i za standardno testiranje. Fokusirajte se na mjerenje pouzdanosti i kontrole. Ovaj pristup vodi do izvlačivih robotskih ruku koje su jake, precizne i spremne za stvarnu upotrebu.
10. Upotreba izvlačivih robotskih ruku u stvarnom svijetu
Vidio sam kako izdužive robotske ruke dobro funkcioniraju u mnogim stvarnim scenarijima. Lako se prilagođavaju, dosežu daleko i precizno kontroliraju zadatke. Preporučujem ih za mnoge industrije. Evo ključnih područja u kojima se ističu, s trenutnim podacima i primjerima.
Automobilska industrija: Izdužene robotske ruke igraju ključnu ulogu u zadacima kao što su montaža, zavarivanje i farbanje.
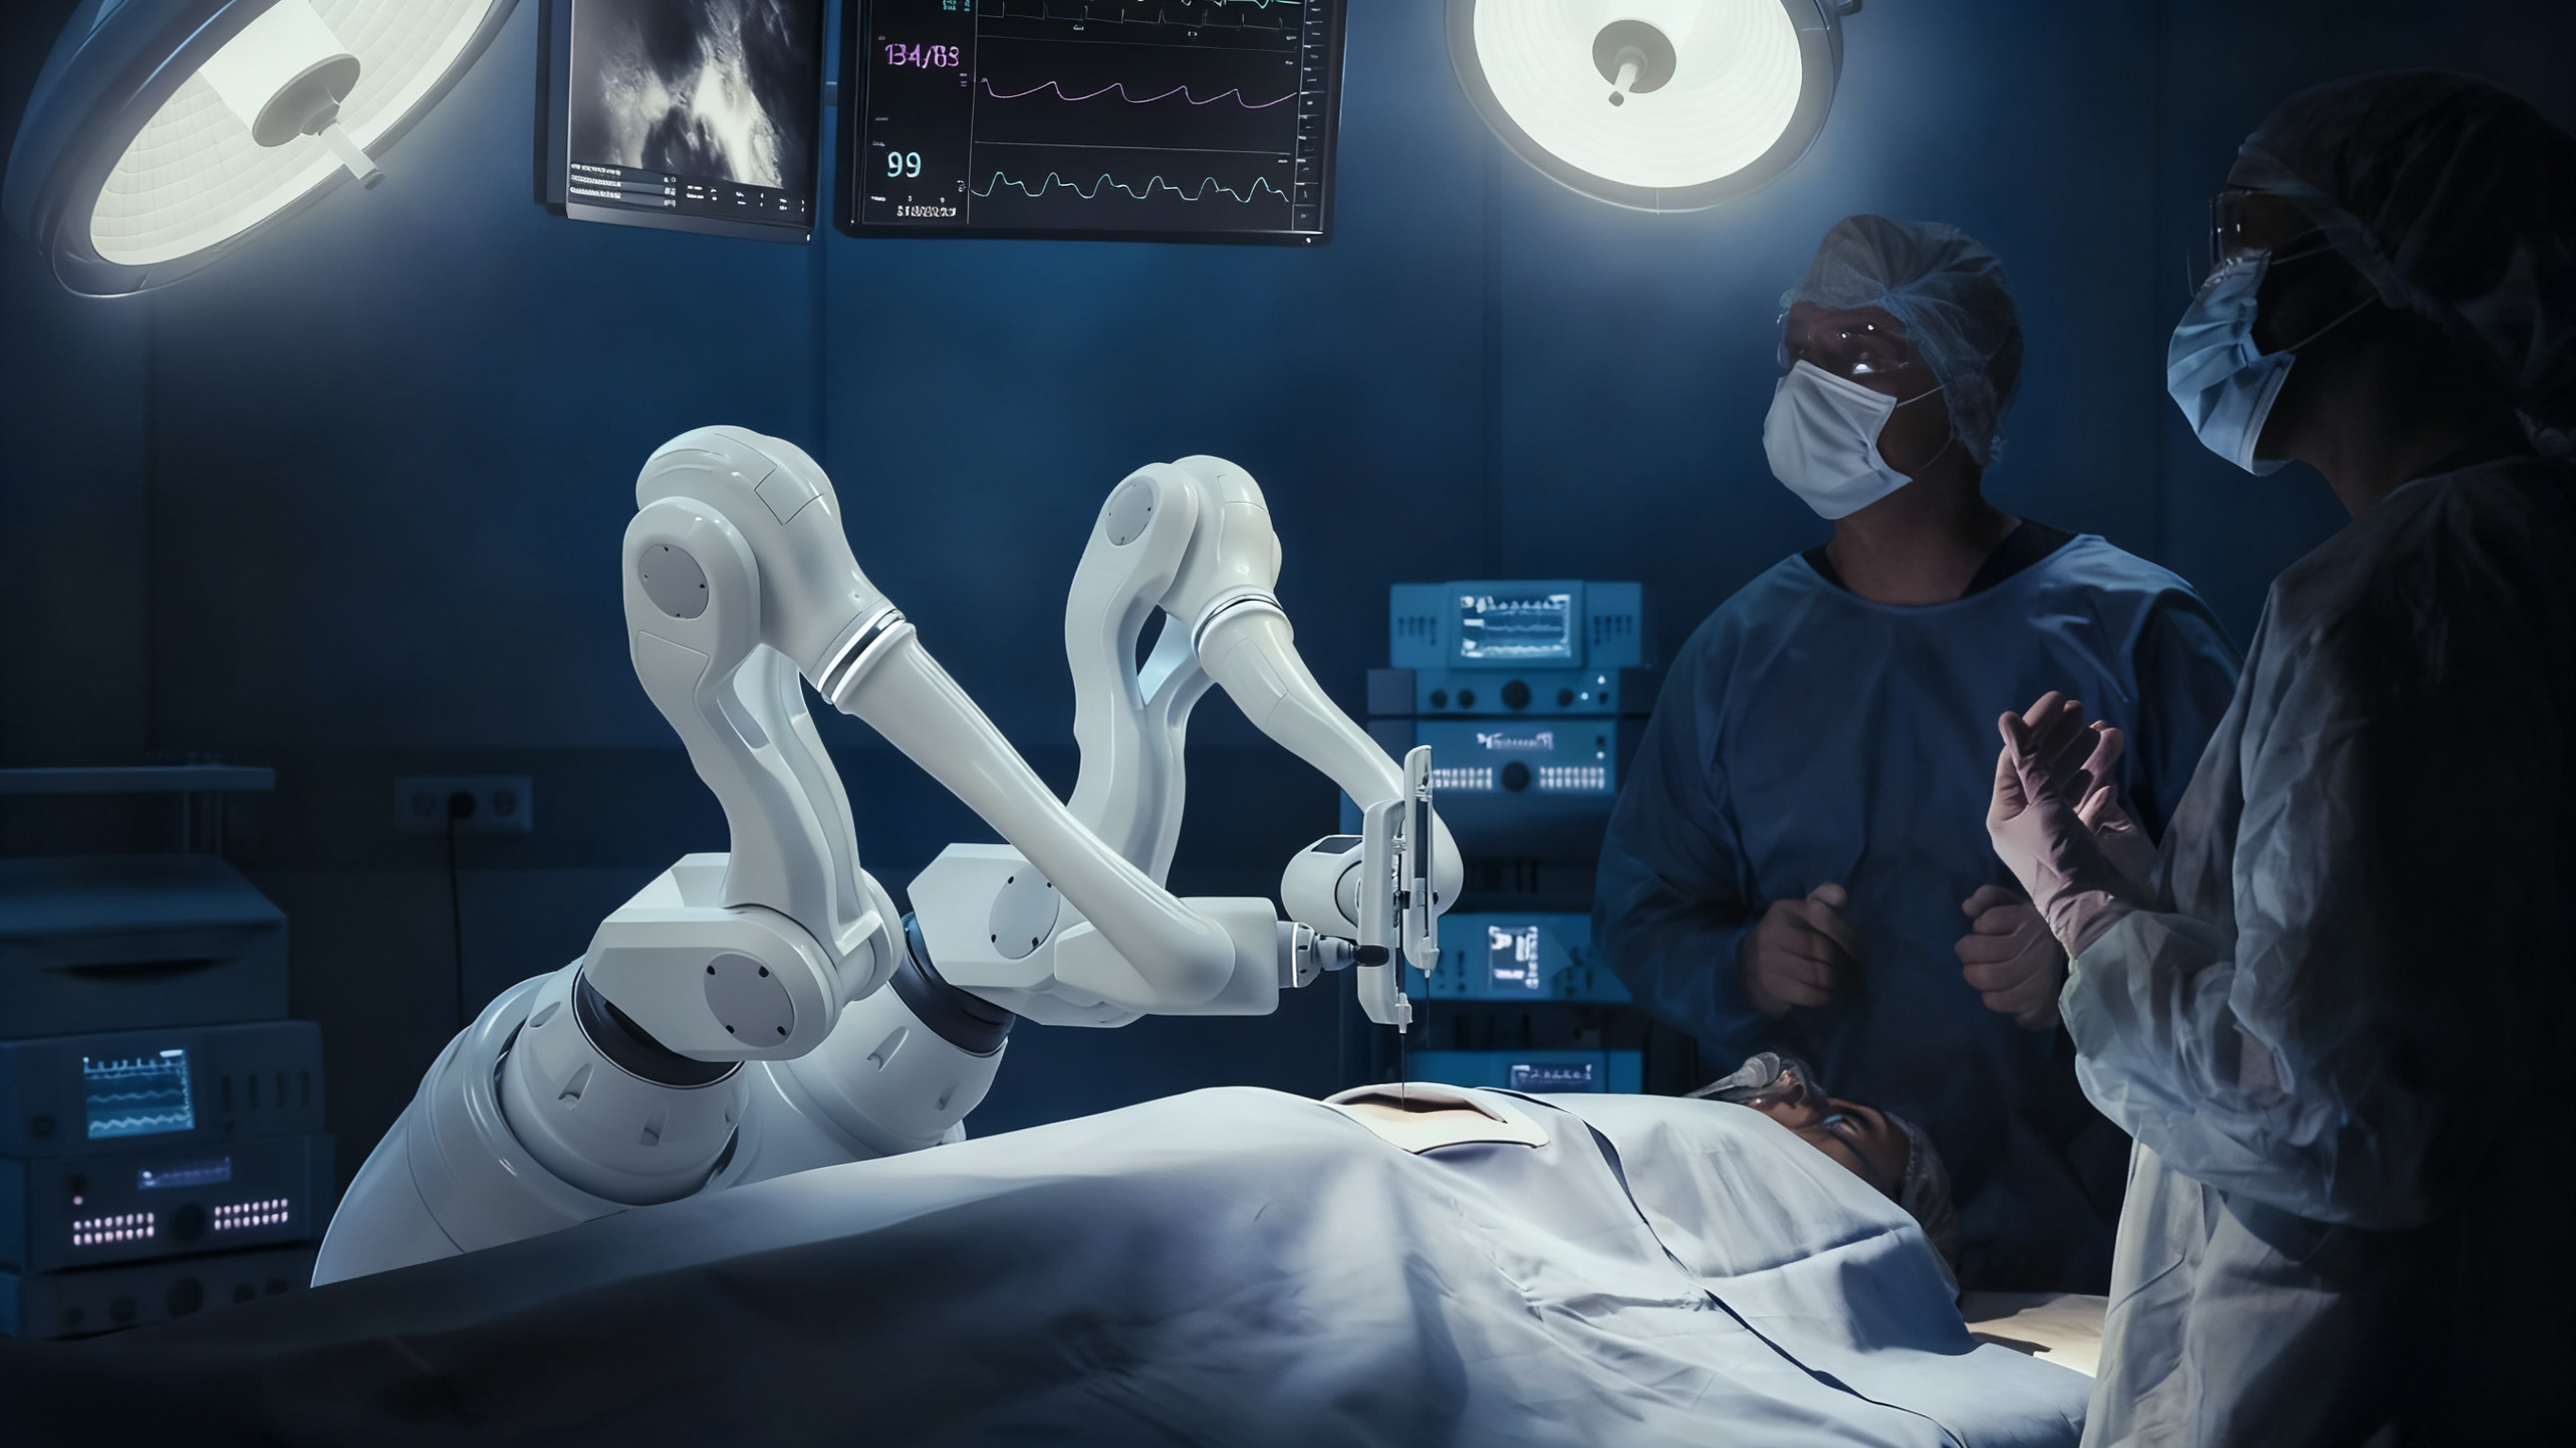
Minimalno invazivna hirurgija : Robotske ruke izvode precizne hirurške operacije s greškama manjim od 0.5 mm, smanjujući rizik za pacijenta i ubrzavajući oporavak.
Automatizirano skladištenje i preuzimanje : Produžne ruke se kreću po prepunim skladištima i visokim policama, smanjujući vrijeme preuzimanja artikala i do 60%.
Adaptivni sistemi za inspekciju : Ruke opremljene alatima za vizualni pregled pregledaju dijelove iz više uglova, povećavajući stopu otkrivanja defekata za 30% i smanjujući stopu vraćanja.
Automatizacija maloprodaje : Izdužene robotske ruke obavljaju zadatke branja i sortiranja u automatima za prodaju i automatiziranim maloprodajnim postavkama, poboljšavajući efikasnost i iskustvo kupaca.
Moje mišljenje: Pratila sam podatke iz industrije i praktično radila s ovim sistemima. Izdužene robotske ruke povećavaju efikasnost, fleksibilnost i sigurnost. Njihova uloga brzo raste. Oni se bave delikatnom hirurgijom, teškim podizanjem u fabrici i opasnim zadacima. Preporučujem ih preduzećima koja žele pametno da se prošire.
zaključak
Dizajniranje izvlačive robotske ruke kombinuje mašinstvo, elektroniku, programiranje i sigurnost. Pažljivim planiranjem strukture, teleskopskih mehanizama, pogonskih sistema i algoritama upravljanja, možete kreirati pouzdanu, preciznu i skalabilnu ruku za bilo koju primjenu. Bilo da se radi o obrazovanju ili industriji, snaga, preciznost, prilagodljivost i sigurnost su ključni - kontaktirajte nas danas da vidite kako robotska ruka može transformisati vaše poslovanje.
Često postavljana pitanja o izvlačivim robotskim rukama
P1. Za koje su primjene pogodne izvlačive robotske ruke?
Koriste se u proizvodnji, zavarivanju, montaži, logistici, skladištenju, medicinskoj hirurgiji, laboratorijama i automatizaciji maloprodaje.
P2. Kako da odaberem broj stepeni slobode (DOF)?
Jednostavni zadaci mogu zahtijevati 4-5 stepeni slobode, dok industrijski ili precizni zadaci obično zahtijevaju 6-8 stepeni slobode radi fleksibilnosti i tačnosti.
P3. Koliko korisnog tereta može podnijeti robotska ruka?
Nosivost varira u zavisnosti od modela: mali prototipovi podnose 0.5–5 kg, industrijske ruke do 50 kg ili više. Izaberite na osnovu vaše primjene i sigurnosne margine.
P4: Mogu li napraviti robotsku ruku koristeći Arduino?
A: Da, Arduino je odličan izbor za izradu prototipova i malih izvlačivih robotskih ruku zbog jednostavnog programiranja i kompatibilnosti sa senzorima.