
דמיינו זרוע רובוטית שנמתחת, מתכופפת ונעה בדיוק רב - תוך איסוף חלקים בצורה חלקה ממסוע, ריתוך בדיוק רב, או אפילו ביצוע משימות רפואיות עדינות. תכנון זרוע רובוטית נפתחת שכזו אינו עוסק רק במכניקה וקוד; מדובר בהפיכת דמיון לתנועה. במדריך זה, תלמדו כיצד להחיות את הזרוע הרובוטית שלכם - החל ממבנה ומערכות הנעה ועד לוגיקת בקרה ובדיקות - בין אם אתם מהנדסים, יצרנים או יזמים המוכנים לעצב את עתיד האוטומציה.
1. הבנת זרועות רובוטיות נפתחות
זרועות רובוטיות טלסקופיות הפכו לחלק חיוני באוטומציה המודרנית. העיצוב הגמיש שלהן והטווח המורחב שלהן הופכים אותן לאידיאליות עבור מגוון רחב של תעשיות - החל מייצור מדויק ועד להנדסה בקנה מידה גדול ואפילו פעולות חילוץ. הנה חמשת היישומים הנפוצים ביותר שתמצאו כיום.
-
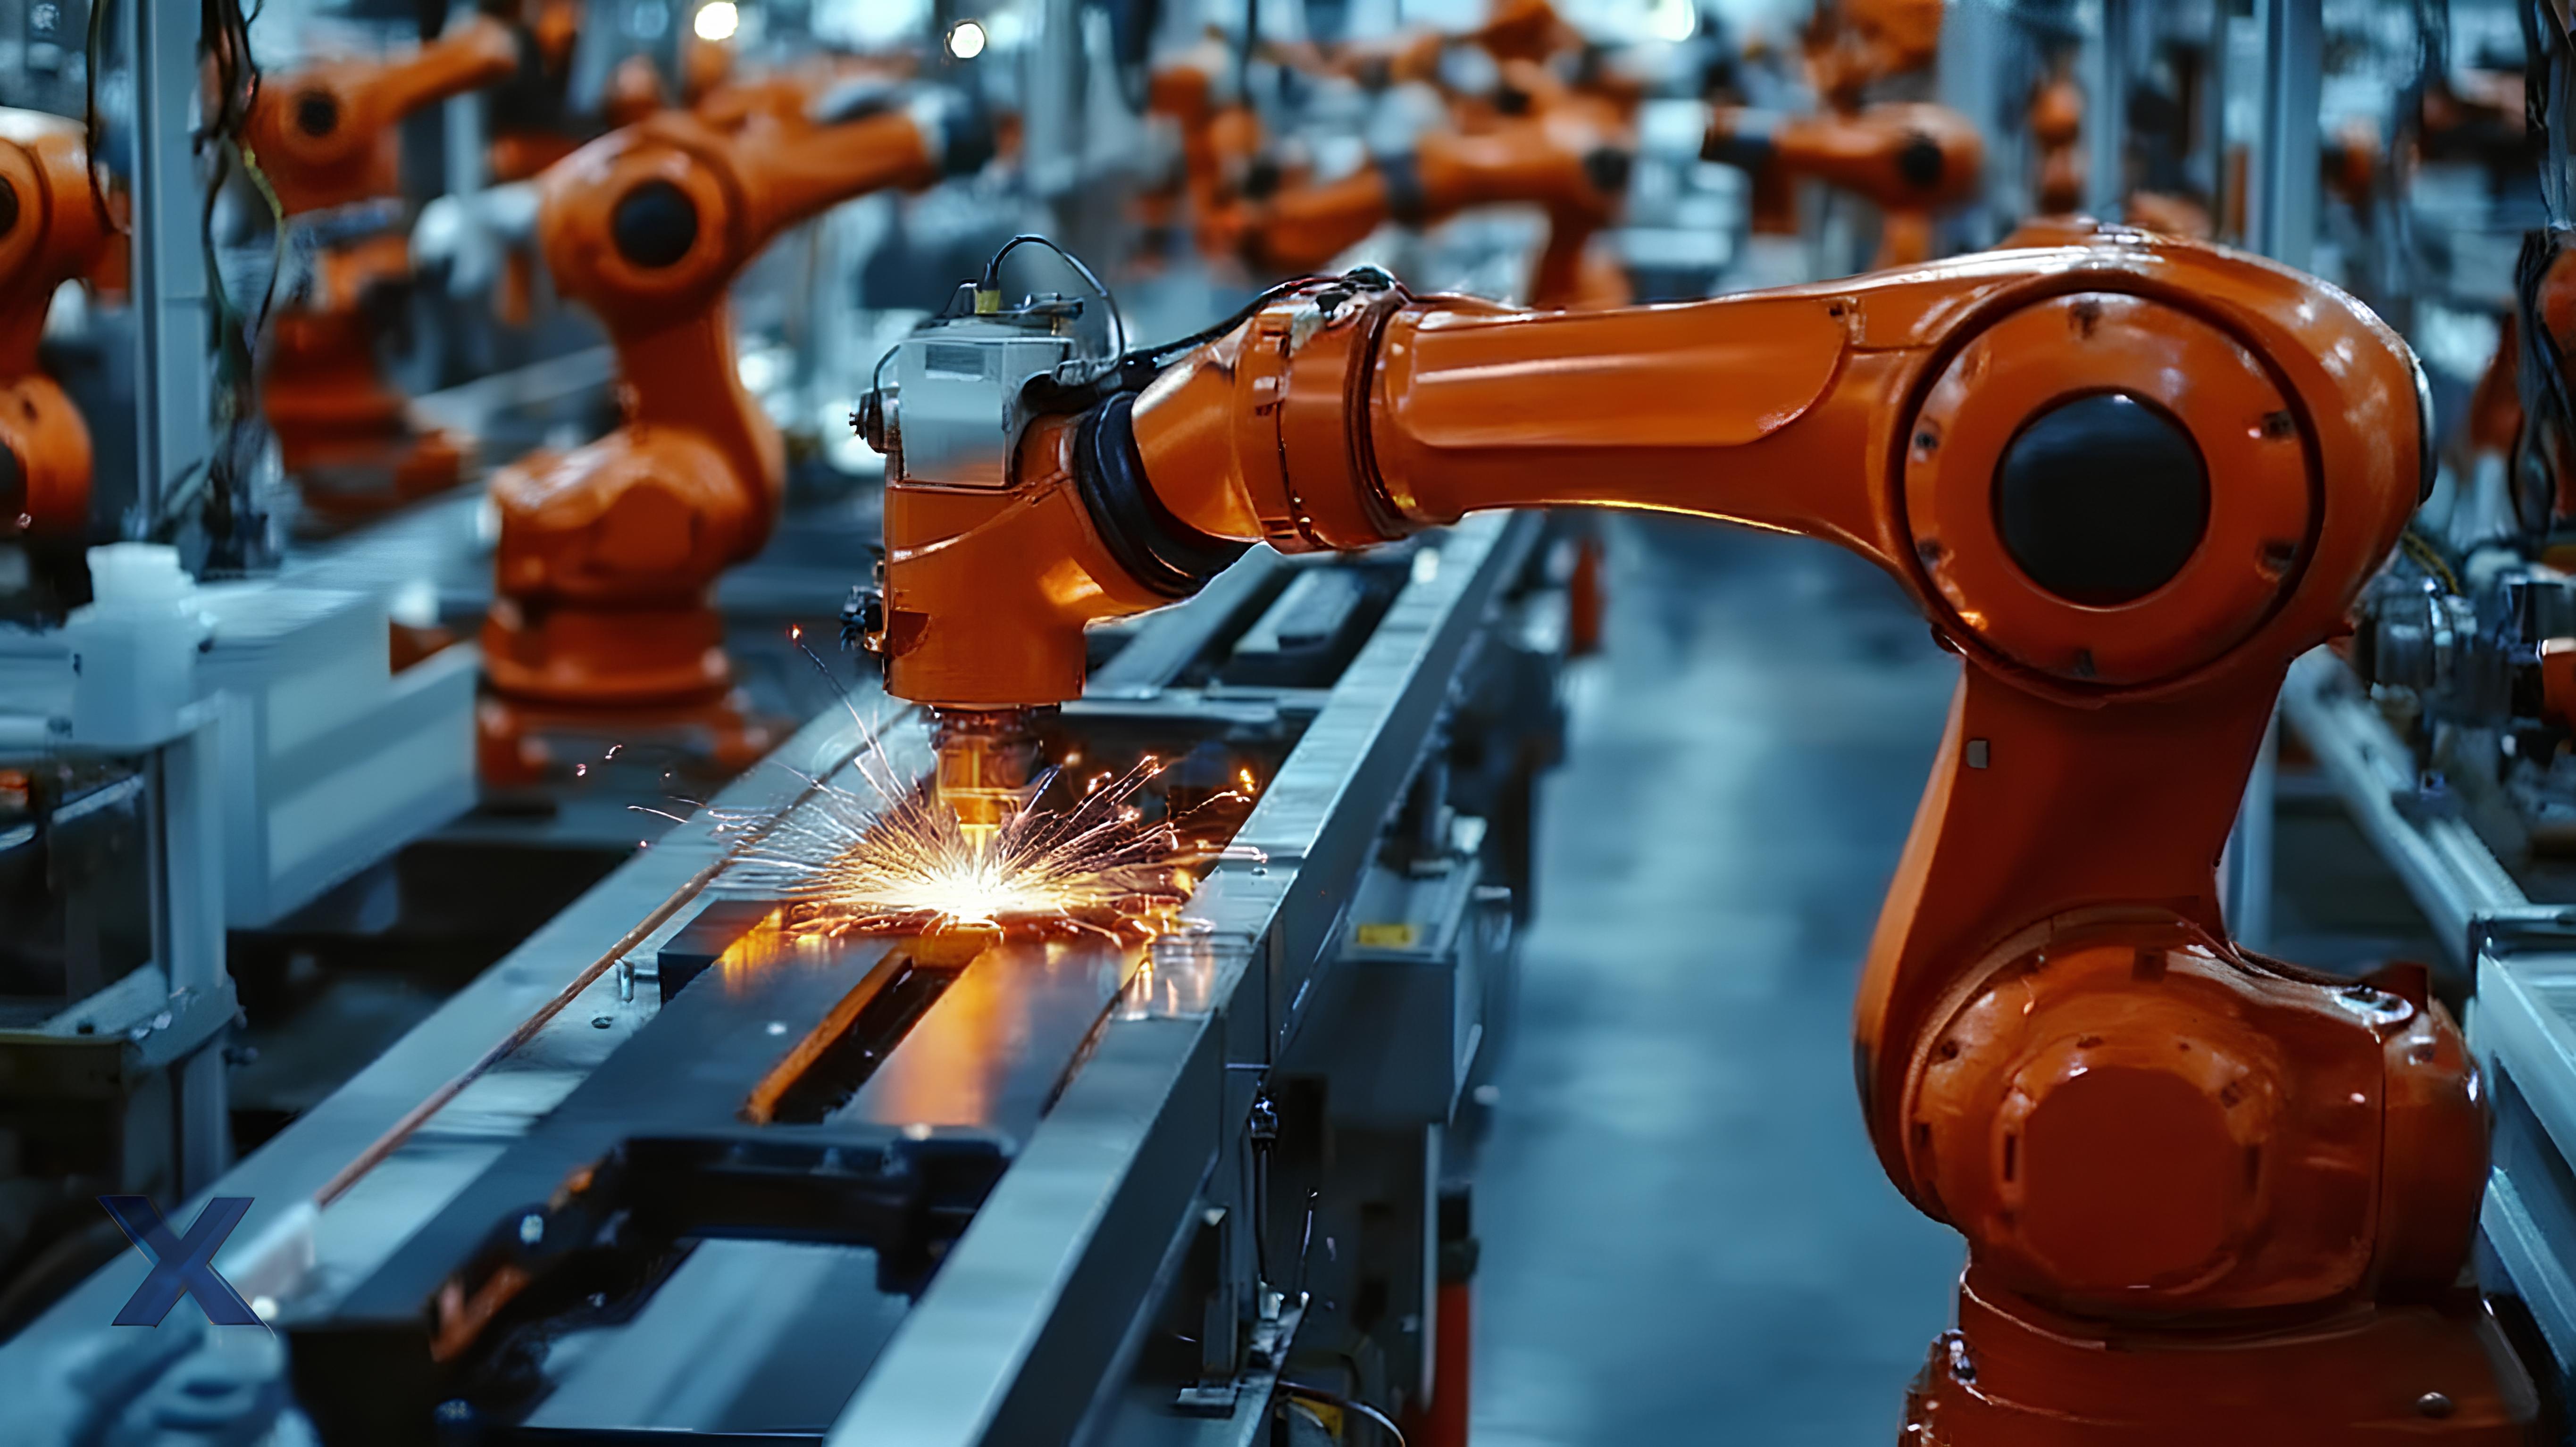
רובוטים תעשייתיים עבור קווי הרכבה אוטומטיים: משמשים בדרך כלל בייצור רכב ואלקטרוניקה לביצוע משימות כגון איסוף, הצבה והרכבת חלקים, תוך שיפור יעילות הייצור והגמישות.
-
רובוטים תעשייתיים לניקוי, ריתוך וחיתוך בלייזר: עובדים לצד מערכות לייזר כדי להסיר חלודה, לרתך או ללטש משטחי מתכת - אידיאלי לתעשיות כמו בניית ספינות, ייצור תבניות ומבני פלדה.
-
זרועות רובוטיות לטיפול במחסנים ולוגיסטיקה: משמשות במחסנים, מכולות ומרכזים לוגיסטיים לטעינה, פריקה או מיון סחורות. העיצוב הטלסקופי מאפשר הגעה עמוקה לחללים צרים, ומשפר את יעילות האוטומציה.
-
רובוטים הנדסיים לתחזוקת גשרים, בנייה וטורבינות רוח: פועלים בגובה רב או בסביבות מורכבות כדי לבצע משימות ניקוי, ציפוי או בדיקה בבטיחות ודיוק גבוהים יותר.
-
רובוטי שירות למשימות חילוץ ופיקוח: נפרסים בסביבות מסוכנות או סגורות - כגון אתרי אסון, מפעלים כימיים או מתקנים גרעיניים - לביצוע פעולות מרחוק, דגימה או חילוץ חירום.
מייצור ועד תחזוקה, מלוגיסטיקה ועד משימות הצלת חיים - זרועות רובוטיות טלסקופיות מגדירות מחדש את האופן שבו בני אדם מקיימים אינטראקציה עם מכונות. יכולת ההסתגלות, הדיוק והאמינות שלהן הופכות אותן לאחת הטכנולוגיות המרכזיות המניעות את עתיד האוטומציה החכמה.
2. דברים מרכזיים שכדאי לחשוב עליהם לפני שמתכננים זרוע רובוטית
לפני שאתם בונים זרוע רובוטית נפתחת , עליכם להבהיר מספר גורמים מרכזיים. צרכי התכנון הללו יגרמו להצלחת הפרויקט שלכם.
-
כמה עומס הוא יכול לשאת? (מה המשקל המקסימלי שהוא יכול להרים?)
-
מהי היקף ההגעה המקסימלי הנדרש?
-
האם הוא מתאים לשימוש בתנאים מאתגרים בתוך הבית או בחוץ?
-
איזו רמת דיוק או רמת התאמה נדרשת כדי להשיג?
3. תכנון מכני של זרוע רובוטית
אני ממליץ להתמקד בשלושה תחומים עיקריים בעת תכנון זרוע רובוטית נפתחת. אלה הם סוג המבנה, ההפעלה ורכיבי הליבה. הם עוזרים לך להשיג את דרגות החופש (DOF), טווח ההגעה והיציבות הדרושות לך.
א. תצורה מבנית ודרגות חופש
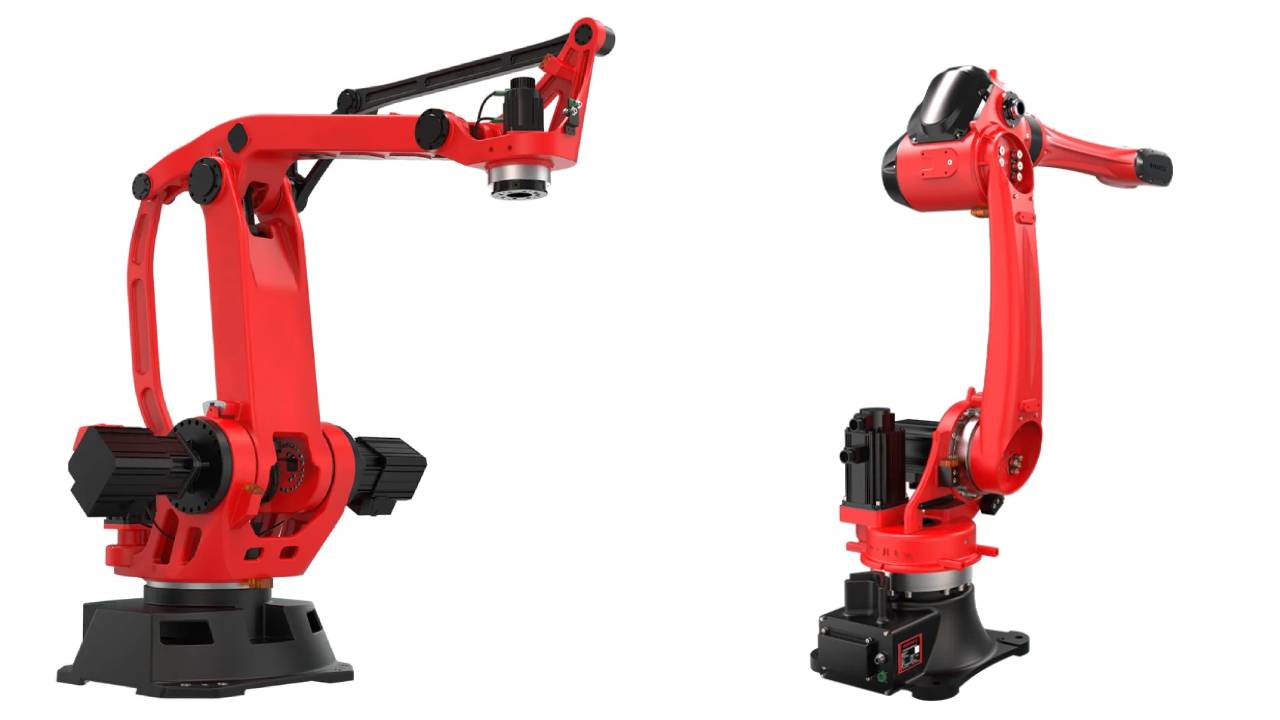
סוג זרוע : בחרו בין זרועות מפרקיות (מפרקים טוריים), מנגנוני מספריים , צינורות טלסקופיים או זרועות רציפות בהתאם לסביבת העבודה ולדרישות המשימה שלכם.
דרגות חופש (DOF) : רוב הזרועות המעשיות דורשות לפחות 3-4 דרגות חופש כדי לנוע למעלה, למטה, קדימה ואחורה. לזרועות תעשייתיות עשויות להיות דרגות חופש של 6-7 , המחקות את תנועת הזרוע האנושית ומשיגות חזרתיות גבוהה (±0.05 מ"מ).
מנגנון הארכה :
-
עיצוב טלסקופי : משתמש בצינורות מקוננים המחליקים בצורה חלקה להארכה מבוקרת.
-
עיצוב מסילה הזזה : משתמש במסילות ליניאריות ובמיסבים להארכה חלקה של המקטע.
שניהם דורשים חומרים בעלי חיכוך נמוך ולעתים קרובות מסתמכים על גלגלי שיניים, רצועות או מפעילים מונעי בורג.
ב. חומרים וניהול משקל
- בחירת חומר: להשתמש חומרים קלים אך חזקים כגון אלומיניום, סיבי פחמן או חומרים מרוכבים כדי להפחית את הלחץ על הזרוע; עבור יישומים כבדים, ניתן להשתמש בסגסוגות פלדה, אם כי הן מוסיפות משקל נוסף.
- חלוקת משקלשמרו על קצה הזרוע (תופסן או כלי) קל ככל האפשר כדי לשמור על תגובתיות ולמנוע עומס יתר על המנועים.
- מומנט משותףמפרק המרפק חווה את הלחץ הגבוה ביותר כאשר הזרוע מושטת במלואה. גופי קצה כבדים מגבירים את הלחץ הזה, לכן יש להשתמש בחומרים... חזק אך עדיין קל משקל.
ג. דוגמאות לתעשייה
-
זרוע ריתוך תעשייתית : כוללת 6 דרגות חופש, קיבולת מטען גבוהה וחזרה של ±0.05 מ"מ.
-
זרוע איסוף במחסן : בעלת 4 דרגות חופש ויכולה לבצע פעולות מהירות עם זמני מחזור של פחות מ-2 שניות.
-
זרוע רובוטית ניידת נשלפת (MERA) : משתמשת בשתי שכבות של מנגנוני מספריים בעלי 2 DOF לטווח ארוך, ניווט קל בין מכשולים ופלט הספק גבוה.
-
זרוע טלסקופית רכה רציפה : מורכבת מחלקים מודולריים גמישים, המאפשרים תנועה חלקה ומתכווננת תוך תמיכה בהארכה טלסקופית.
בהתבסס על ניסיוני, עקרונות אלה מבטיחים שזרוע הרובוט הניתנת להארכה שלכם תספק אמינות, טווח הגעה ויעילות. הם עובדים היטב עבור יישומים מודרניים תובעניים.
4. מערכת הנעה: בחירת המפעילים הנכונים עבור זרועות רובוטיות נפתחות
אני מאמין שמערכת ההנעה היא לב ליבה של כל זרוע רובוטית נפתחת. היא שולטת בתנועת הזרוע החלקה והמדויקת. בחירת המפעיל שלך - חשמלי, פנאומטי או הידראולי - מעצבת את המומנט, המהירות, המטען והדיוק.
סוגי מערכות הנעה ומפעילים
- הנעה חשמלית (סרוו, מנוע צעד, מנועי DC)
-
יתרונות: דיוק בקרה גבוה ותנועה חלקה, מסוגל לתגובה מהירה וחזרה מדויקת; אידיאלי לעומסים בינוניים עד קלים ומשימות מדויקות.
-
יישומים: אוטומציה של קווי ייצור, ליקוט במחסן, זרועות רובוטיות להרכבה קלה ורובוטים חינוכיים או מחקריים.
-
- הנעה הידראולית
- נקודתי חוזקנושא את העומס הגבוה ביותר. חזק לזרועות כבדות.
- השתמש במקריםהרמה תעשייתית. זרועות רב-ציריות לריתוך. טיפול בחומרים בתנאים קשים.
- כונן פניאומטי
- נקודתי חוזקהארכה וסגירה מהירות. טוב למחזורים מהירים. עובד היטב לעומסים קלים יותר.
- השתמש במקריםפיק-אנד-פלייס תעשייתי. בדיקות. קווי מיון.
אני ממליץ לך לחשוב מעבר רק להספק. בחירת מערכת ההנעה שלך קובעת את הדיוק, המטען, מהירות המחזור והגמישות העתידית של זרוע הרובוט שלך . התבונן במקרה השימוש שלך. בדוק את צרכי הביצועים שלך. לאחר מכן התאם אותם לעיצוב המפעיל ותיבת ההילוכים הנכונים. זה ייתן לך פתרון זרוע רובוטית חזק ומודולרי.
5. חיישנים ומערכת משוב: דיוק ובטיחות טובים יותר בזרועות רובוטיות
-
חיישני מיקום וזווית: – מקודדים : מודדים זוויות מפרקים ומיקומי סיבוב, בשימוש נרחב לבקרת תנועה מדויקת. – פוטנציומטרים : משמשים לגילוי זווית בסיסי או למשוב.
-
חיישני כוח ומומנט - מזהים כוחות על מפרקים או אפקטורים קצה כדי למנוע עומסי יתר והתנגשויות.
-
חיישני קרבה ומרחק - חיישני אופטיים, אולטרסאונד או לייזר לגילוי מכשולים, מיקום עצמים או חישת נוכחות.
-
מערכות ראייה / מצלמות - מאפשרות זיהוי עצמים, הנחיה לאחיזה ומיקום מדויק.
-
חיישני מגע ולחץ - מותקנים על גבי אפקטורים קצה כדי לנטר את כוח האחיזה ולזהות מגע של אובייקט.
-
חיישני אינרציה (IMU: יחידת מדידה אינרציאלית) - מודדים את כיוון הזרוע, תנועה ותאוצה לצורך יציבות יציבה ופיצוי דינמי.
בהתבסס על ניסיוני, שילוב חיישנים איכותיים ובקרת משוב חזקה הוא השדרוג המשמעותי ביותר שניתן לבצע בכל זרוע רובוטית. יש לכך השפעה רבה יותר מאשר שיפורים מכניים בלבד. היא הופכת זרוע נפתחת ממניפולטור פשוט למכונה מגיבה, אדפטיבית ובטוחה. אני ממליץ על זה עבור יישומים בעולם האמיתי ודרישות התעשייה המודרנית.
6. מערכת בקרה ותכנות: דיוק ובטיחות בזרועות רובוטיות נשלפות
מערכת בקרה מעוצבת היטב מהווה את הבסיס לכל זרוע רובוטית נפתחת . היא מבטיחה תנועה מדויקת. היא מספקת משוב אמין. היא שומרת על בטיחות האינטראקציה בין אדם לרובוט.
מערכת הבקרה מתפקדת כ"מוח" של הזרוע הרובוטית, ומנהלת תנועה, דיוק ואינטראקציה. רכיבים מרכזיים כוללים מיקרו-בקרים, אלגוריתמי בקרה וממשקי משתמש.
א. מיקרו-בקרים ומעבדים
-
לוחות אב טיפוס : ארדואינו או רספברי פאי אידיאליים עבור מערכות פשוטות או ניסיוניות.
-
בקרים תעשייתיים : בקרים לוגיים ניתנים לתכנות (PLC) מתאימים לאוטומציה מורכבת ויישומים בעלי אמינות גבוהה.
ב. אלגוריתמי בקרה
-
בקרי PID : מבטיחים תנועה חלקה ויציבה על פני המפרקים.
-
קינמטיקה הפוכה : מחשבת את תנועות המפרקים הנדרשות כדי להגיע במדויק למיקומי היעד.
-
שילוב למידת מכונה : מאפשר תנועה אדפטיבית וחכמה עבור משימות רובוטיות מתקדמות.
ג. ממשק אדם-מכונה (HMI)
משתמשים יכולים לשלוט בזרוע הרובוטית באמצעות:
-
ג'ויסטיקים להנחיה ידנית
-
לוחות מסך מגע לפיקוד וניטור אינטואיטיביים
-
בקרים אלחוטיים להפעלה מרחוק
-
שגרות מתוכנתות מראש למשימות חוזרות או אוטומטיות
בהתבסס על ניסיוני, עיצובים מודולריים של בקרים הם המפתח. לולאות משוב צריכות להיות חזקות. תכונות בטיחות חייבות להיות מתקדמות. אלמנטים אלה יוצרים זרועות רובוטיות נשלפות בעלות ביצועים גבוהים. הן מסתגלות היטב. הן פועלות בצורה אמינה בסביבות תעשייתיות אמיתיות. הן מצטיינות בסביבות שיתופיות.
7. אספקת חשמל וניהול: הבטחת פעולה אמינה עבור זרועות רובוטיות נשלפות
מערכת חשמל אמינה היא ליבה של זרוע רובוטית נפתחת, המספקת מתח וזרם יציבים למנועים, בקרים וחיישנים לפעולה חלקה ובטוחה. סוג החשמל תלוי במפעילים: מערכות חשמליות משתמשות בסוללות או במתח AC/DC, בעוד שמערכות הידראוליות או פנאומטיות זקוקות למשאבות, מדחסים ומאגרים. עבור רובוטים ניידים, סוללות ליתיום עדיפות בשל צפיפות האנרגיה הגבוהה שלהן.
תקני מתח נפוצים והשימוש בהם
- 48 Vאני ממליץ על זה כסטנדרט הרגיל לזרועות רובוטיות בעלות הספק בינוני עד גבוה. הוא מעביר אנרגיה היטב, מפחית את צריכת הזרם ועובד עם רוב מערכות הסוללות התעשייתיות.
- 24 Vאנשים רבים משתמשים בזה עבור מנועי DC ומנועי צעד ללא מברשות בזרועות טווח בינוני.
- 12 וולט/5 וולטתמצאו אותם במוצרי אלקטרוניקה לבקרה, סרוו סטנדרטיים ובמיקרו-בקרים (ארדואינו, רספברי פאי, STM32).
- טיפ עיצובאני מציע להשתמש בפסי חשמל או ווסתים נפרדים עבור מנועים ובקרים רגישים. זה מפחית רעש חשמלי.
פתרונות סוללות למערכות ניידות/ניידות
-
סוגי סוללות : סוללות ליתיום-יון ו-LiFePO4 עדיפות בשל צפיפות האנרגיה הגבוהה שלהן, אורך חיי הסוללה הארוך ומשקלן הקל יחסית.
-
מערכת ניהול סוללות (BMS) : חיונית לאיזון תאים, הגנה מפני זרם יתר/פריק יתר/טמפרטורה גבוהה מדי וניטור בזמן אמת - לעולם אל תדלגו על רכיב זה.
-
תכנון זמן ריצה וקיבולת : חשב את קיבולת הסוללה בהתבסס על זמן הריצה המיועד (למשל, 8+ שעות לתערוכות או פעולות שטח) והתחשב בדרישות טעינה מהירה.
שיקולים נוספים
-
פשרה בין הספק למשקל : מערכות ניידות צריכות לתת עדיפות לצפיפות אנרגיה ולמשקל; מערכות נייחות יכולות לתת עדיפות לקיבולת הספק גבוהה יותר.
-
קירור והגנה : יש להבטיח פיזור חום נאות ותכנון להגנה על הסביבה (עמידות בפני אבק ולחות).
-
חלוקת חשמל וחיווט : תכננו חלוקה בטוחה, הגנה מפני קצר חשמלי והארקה כדי למזער ירידות מתח.
-
מערכות הידראוליות/פנאומטיות : עבור מנועים שאינם חשמליים, יש לקחת בחשבון את עוצמת המשאבה/מדחס, גודל המיכל או המיכל, ואת מקור הכוח או המנוע הנדרשים.
עמידה בתקני בטיחות ואמינות משולבים אלה היא דרישה חוקית. מניסיוני, זהו גם בסיס מוכח להפחתת נזקים, מניעת השבתות והגבלת אחריות בכל פריסה מקצועית או מחקרית של זרוע רובוטית.
8. בטיחות ואמינות של זרועות רובוטיות נשלפות: אסטרטגיות מרכזיות ושיטות עבודה מומלצות
מכיוון שזרועות רובוט פועלות לעתים קרובות ליד אנשים או בסביבות מסוכנות, בטיחות היא קריטית. אמצעי בטיחות נאותים לא רק מגנים על המפעילים אלא גם מבטיחים פעולה אמינה ומונעים נזק לציוד.
אמצעי הגנה פיזיים ואלקטרוניים קריטיים
- מחסומים פיזיים וגדרות בטיחות: הציבו גדרות קבועות ושערים משולבים סביב סביבת העבודה של הרובוט. פעולה זו מונעת כניסה מקרית או בלתי מורשית. עליכם לפעול לפי ההוראות ISO 10218: 2025 עבור רוב המסגרות התעשייתיות.
- התקני בטיחות בעלי חישת נוכחות: התקינו וילונות אור, סורקי לייזר או מחצלות רגישות ללחץ. מערכות אלו מזהות מתי אנשים מתקרבים. הן עוצרות או מאטות את הזרוע מיד. אמצעים אלו תומכים בבטיחות פעולה שיתופית בלי לסגור את הזרוע.
- התקני עצירת חירום נגישים (E-Stops): מקמו לחצני עצירת חירום גלויים ומהירים ומעצורי חירום הנעים על ידי משיכה באזור. אנשים חייבים להיות מסוגלים להגיע אליהם מכל מקום ליד הזרוע הרובוטית. לחיצה אחת מפעילה כיבוי מלא של המערכת.
- מערכות הגנה ומיגון חזקות: השתמשו בכלובי רשת מרותכים או במגני פוליקרבונט עם נקודות גישה סטנדרטיות הניתנות לנעילה. זה מגן על הצוות במהלך תפעול ותחזוקה.
- בקרות הפעלה/עצירה מהירה משולבות: הוסיפו לחצני עצירת חירום על הזרוע (כולל יחידות ניידות) ובקרים ניידים. זה מאפשר הפסקה מיידית של כל תנועה במצבים קריטיים.
9. אב טיפוס ובדיקה של זרועות רובוטיות נשלפות
אני ממליץ להתחיל בשלב יסודי של בניית אב טיפוס ובדיקות, שהוא קריטי להבטחת עמידת העיצוב בדרישות טווח, מטען, דיוק ועמידות. לאחר השלמת העיצוב, צרו אב טיפוס מוקטן באמצעות הדפסה תלת מימדית, פרופילי אלומיניום או ערכות מודולריות. הבדיקות צריכות לכלול:
-
ביצועי מטען : בדוק את יכולת הזרוע להתמודד עם עומסים שונים.
-
חלקות הארכה : בדוק שהזרוע נמתחת ונסוגה בצורה חלקה מבלי להידבק או לרעוד.
-
יציבות במלואה : הערכת יציבות מבנית ורעידות כאשר הזרוע מושטת במלואה.
-
פיזור חום של המנוע : יש לנטר את טמפרטורת המנוע תחת עומסים רציפים או כבדים כדי להבטיח קירור תקין ולמנוע התחממות יתר.
בהתבסס על ניסיוני, איטרציה מהירה חשובה. כך גם בדיקות סטנדרטיות. התמקדו במדידת אמינות ובקרה. גישה זו מובילה לזרועות רובוטיות נשלפות שהן חזקות, מדויקות ומוכנות לשימוש אמיתי.
10. שימושים בעולם האמיתי של זרועות רובוטיות נשלפות
ראיתי זרועות רובוטיות נשלפות עובדות היטב בתרחישים אמיתיים רבים. הן מסתגלות בקלות, מגיעות למרחקים ושולטות במשימות בדיוק רב. אני ממליץ עליהן עבור תעשיות רבות. הנה תחומים מרכזיים שבהם הן זורחות, עם נתונים ודוגמאות עדכניות.
תעשיית הרכב: זרועות רובוטיות נפתחות ממלאות תפקיד מפתח במשימות כמו הרכבה, ריתוך וצביעה.
ניתוח זעיר פולשני : זרועות רובוטיות מבצעות פעולות כירורגיות מדויקות עם שגיאות של פחות מ-0.5 מ"מ, מה שמפחית את הסיכון למטופל ומאיץ את ההחלמה.
אחסון ושליפה אוטומטיים : זרועות נפתחות מנווטות בין מחסנים צפופים ומדפים גבוהים, ומפחיתות את זמני שלפת הפריטים עד 60%.
מערכות בדיקה אדפטיביות : זרועות המצוידות בכלי ראייה בודקות חלקים מזוויות מרובות, מה שמגדיל את שיעורי גילוי הפגמים ב-30% ומפחית את שיעורי ההחזרה.
אוטומציה קמעונאית : זרועות רובוטיות נשלפות מבצעות משימות ליקוט ומיון במכונות אוטומטיות ובמערכות קמעונאיות אוטומטיות, ומשפרות את היעילות וחוויית הלקוח.
דעתי: צפיתי בנתונים מהתעשייה ועבדתי באופן מעשי עם המערכות הללו. זרועות רובוטיות נפתחות מגבירות את היעילות, הגמישות והבטיחות. תפקידן גדל במהירות. הן מטפלות בניתוחים עדינים, הרמות כבדות במפעל ומשימות מסוכנות. אני ממליץ עליהן לעסקים המעוניינים להתרחב בצורה חכמה.
סיכום
תכנון זרוע רובוטית נפתחת משלב הנדסה מכנית, אלקטרוניקה, תכנות ובטיחות. בעזרת תכנון קפדני של המבנה, מנגנוני הטלסקופ, מערכות ההנעה ואלגוריתמי הבקרה, ניתן ליצור זרוע אמינה, מדויקת וניתנת להרחבה לכל יישום. בין אם לחינוך או לתעשייה, חוזק, דיוק, יכולת הסתגלות ובטיחות הם המפתח - צרו קשר עוד היום כדי לראות כיצד זרוע רובוטית יכולה לשנות את הפעילות שלכם.
שאלות נפוצות על זרועות רובוטיות נפתחות
שאלה 1. לאילו יישומים מתאימות זרועות רובוטיות נשלפות?
הם משמשים בייצור, ריתוך, הרכבה, לוגיסטיקה, אחסנה, ניתוחים רפואיים, מעבדות ואוטומציה קמעונאית.
שאלה 2. כיצד אוכל לבחור את מספר דרגות החופש (DOF)?
משימות פשוטות עשויות להזדקק ל-4-5 DOF, בעוד שפעולות תעשייתיות או מדויקות דורשות בדרך כלל 6-8 DOF לשם גמישות ודיוק.
שאלה 3. כמה מטען יכולה זרוע רובוטית להתמודד איתו?
עומס המטען משתנה בהתאם לדגם: אבות טיפוס קטנים מטפלים ב-0.5-5 ק"ג, זרועות תעשייתיות עד 50 ק"ג ומעלה. בחרו בהתאם ליישום שלכם ולמרווח הבטיחות.
שאלה 4: האם אני יכול לבנות זרוע רובוטית באמצעות ארדואינו?
א: כן, ארדואינו הוא בחירה מצוינת לאב טיפוס וזרועות רובוטיות הניתנות להארכה בקנה מידה קטן בזכות התכנות הקל שלו ותאימות החיישנים.