
ಕನ್ವೇಯರ್ ಬೆಲ್ಟ್ನಿಂದ ಭಾಗಗಳನ್ನು ಸರಾಗವಾಗಿ ಆರಿಸುವುದು, ದೋಷರಹಿತ ನಿಖರತೆಯೊಂದಿಗೆ ಬೆಸುಗೆ ಹಾಕುವುದು ಅಥವಾ ಸೂಕ್ಷ್ಮವಾದ ವೈದ್ಯಕೀಯ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸುವ - ನಿಖರವಾಗಿ ಹಿಗ್ಗಿಸುವ, ಬಾಗುವ ಮತ್ತು ಚಲಿಸುವ ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ಕಲ್ಪಿಸಿಕೊಳ್ಳಿ. ಅಂತಹ ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸುವುದು ಕೇವಲ ಯಂತ್ರಶಾಸ್ತ್ರ ಮತ್ತು ಕೋಡ್ ಬಗ್ಗೆ ಅಲ್ಲ; ಇದು ಕಲ್ಪನೆಯನ್ನು ಚಲನೆಯಾಗಿ ಪರಿವರ್ತಿಸುವ ಬಗ್ಗೆ. ಈ ಮಾರ್ಗದರ್ಶಿಯಲ್ಲಿ, ನೀವು ಎಂಜಿನಿಯರ್ ಆಗಿರಲಿ, ತಯಾರಕರಾಗಿರಲಿ ಅಥವಾ ಯಾಂತ್ರೀಕೃತಗೊಂಡ ಭವಿಷ್ಯವನ್ನು ರೂಪಿಸಲು ಸಿದ್ಧವಾಗಿರುವ ಉದ್ಯಮಿಯಾಗಿರಲಿ - ರಚನೆ ಮತ್ತು ಡ್ರೈವ್ ವ್ಯವಸ್ಥೆಗಳಿಂದ ಹಿಡಿದು ತರ್ಕ ಮತ್ತು ಪರೀಕ್ಷೆಯನ್ನು ನಿಯಂತ್ರಿಸುವವರೆಗೆ - ನಿಮ್ಮ ಸ್ವಂತ ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ಹೇಗೆ ಜೀವಂತಗೊಳಿಸುವುದು ಎಂಬುದನ್ನು ನೀವು ಕಲಿಯುವಿರಿ.
1. ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳುವುದು
ಟೆಲಿಸ್ಕೋಪಿಕ್ ರೊಬೊಟಿಕ್ ತೋಳುಗಳು ಆಧುನಿಕ ಯಾಂತ್ರೀಕರಣದ ಅತ್ಯಗತ್ಯ ಭಾಗವಾಗಿದೆ. ಅವುಗಳ ಹೊಂದಿಕೊಳ್ಳುವ ವಿನ್ಯಾಸ ಮತ್ತು ವಿಸ್ತೃತ ವ್ಯಾಪ್ತಿಯು ಅವುಗಳನ್ನು ವ್ಯಾಪಕ ಶ್ರೇಣಿಯ ಕೈಗಾರಿಕೆಗಳಿಗೆ ಸೂಕ್ತವಾಗಿಸುತ್ತದೆ - ನಿಖರವಾದ ಉತ್ಪಾದನೆಯಿಂದ ಹಿಡಿದು ದೊಡ್ಡ ಪ್ರಮಾಣದ ಎಂಜಿನಿಯರಿಂಗ್ ಮತ್ತು ರಕ್ಷಣಾ ಕಾರ್ಯಾಚರಣೆಗಳವರೆಗೆ. ಇಂದು ನೀವು ಕಂಡುಕೊಳ್ಳುವ ಐದು ಸಾಮಾನ್ಯ ಅನ್ವಯಿಕೆಗಳು ಇಲ್ಲಿವೆ.
-
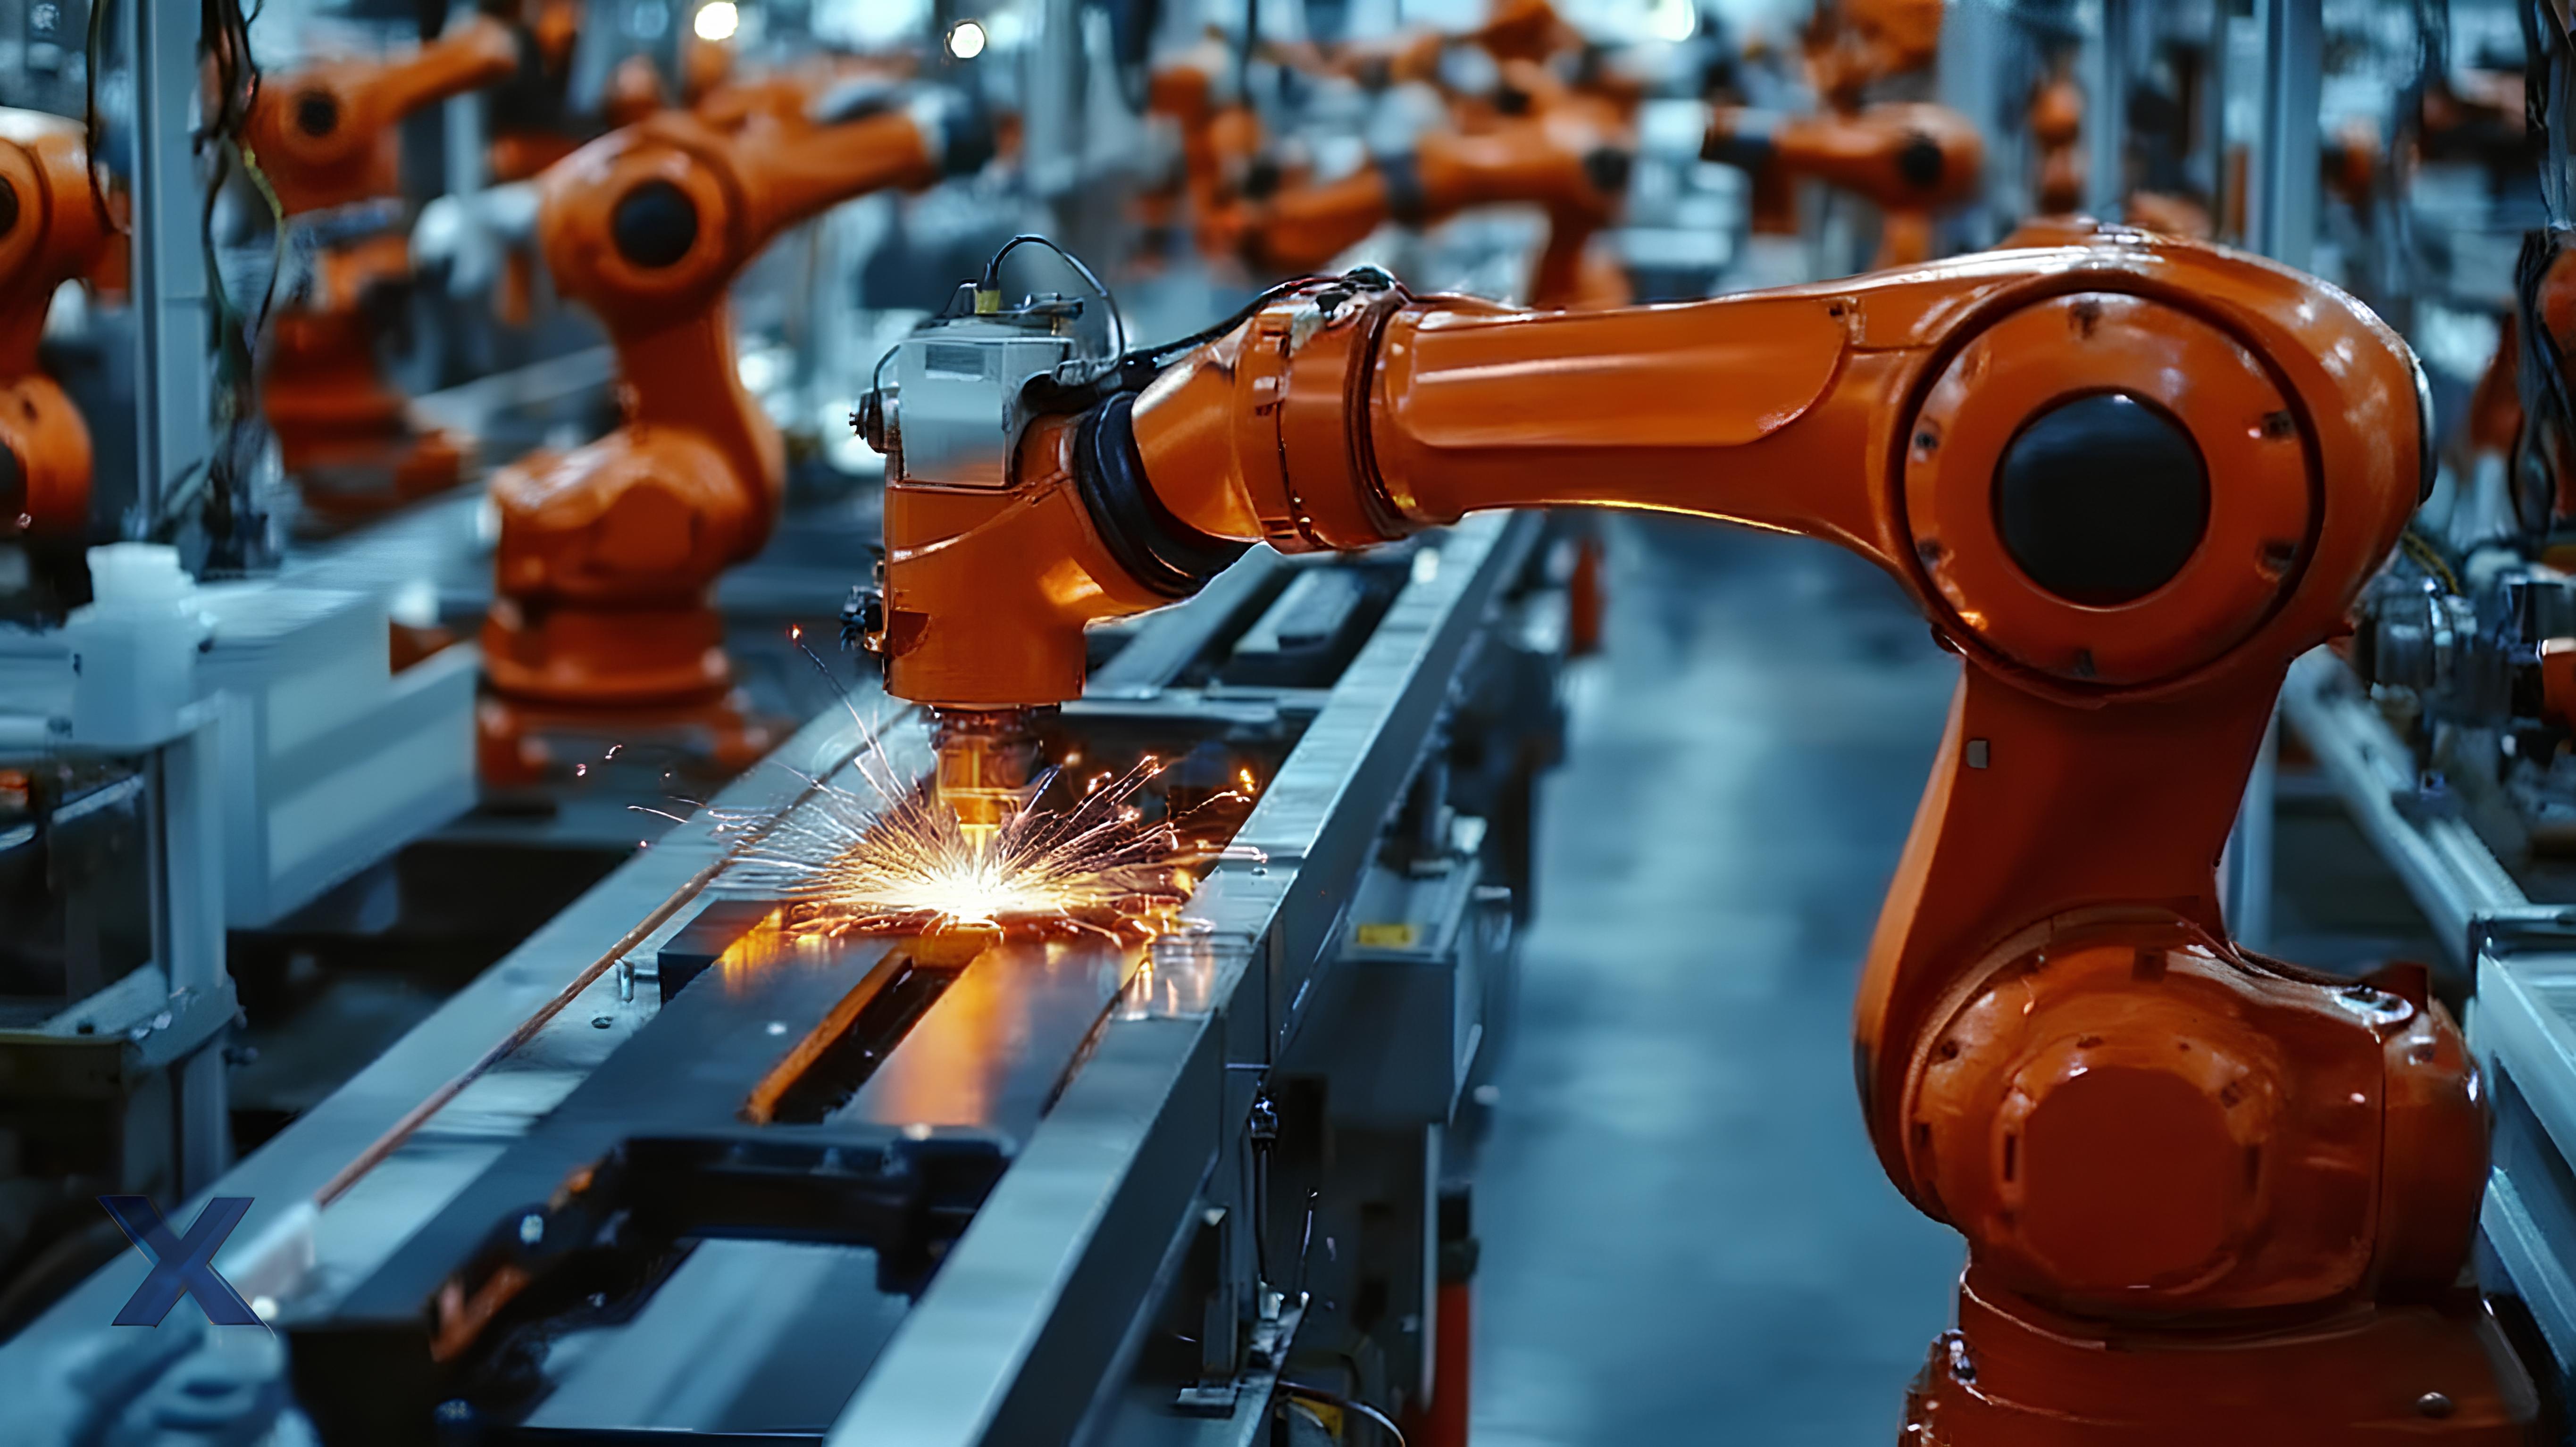
ಸ್ವಯಂಚಾಲಿತ ಜೋಡಣೆ ಮಾರ್ಗಗಳಿಗಾಗಿ ಕೈಗಾರಿಕಾ ರೋಬೋಟ್ಗಳು: ಭಾಗಗಳನ್ನು ಆರಿಸುವುದು, ಇಡುವುದು ಮತ್ತು ಜೋಡಿಸುವುದು, ಉತ್ಪಾದನಾ ದಕ್ಷತೆ ಮತ್ತು ನಮ್ಯತೆಯನ್ನು ಸುಧಾರಿಸುವಂತಹ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸಲು ಆಟೋಮೋಟಿವ್ ಮತ್ತು ಎಲೆಕ್ಟ್ರಾನಿಕ್ಸ್ ತಯಾರಿಕೆಯಲ್ಲಿ ಸಾಮಾನ್ಯವಾಗಿ ಬಳಸಲಾಗುತ್ತದೆ.
-
ಲೇಸರ್ ಶುಚಿಗೊಳಿಸುವಿಕೆ, ವೆಲ್ಡಿಂಗ್ ಮತ್ತು ಕತ್ತರಿಸುವಿಕೆಗಾಗಿ ಕೈಗಾರಿಕಾ ರೋಬೋಟ್ಗಳು: ತುಕ್ಕು, ಬೆಸುಗೆ ಅಥವಾ ಪಾಲಿಶ್ ಲೋಹದ ಮೇಲ್ಮೈಗಳನ್ನು ತೆಗೆದುಹಾಕಲು ಲೇಸರ್ ವ್ಯವಸ್ಥೆಗಳ ಜೊತೆಗೆ ಕೆಲಸ ಮಾಡಿ - ಹಡಗು ನಿರ್ಮಾಣ, ಅಚ್ಚು ತಯಾರಿಕೆ ಮತ್ತು ಉಕ್ಕಿನ ರಚನೆಗಳಂತಹ ಕೈಗಾರಿಕೆಗಳಿಗೆ ಸೂಕ್ತವಾಗಿದೆ.
-
ಗೋದಾಮು ಮತ್ತು ಲಾಜಿಸ್ಟಿಕ್ಸ್ ನಿರ್ವಹಣೆಗಾಗಿ ರೊಬೊಟಿಕ್ ಆರ್ಮ್ಗಳು: ಗೋದಾಮುಗಳು, ಕಂಟೇನರ್ಗಳು ಮತ್ತು ಲಾಜಿಸ್ಟಿಕ್ಸ್ ಕೇಂದ್ರಗಳಲ್ಲಿ ಸರಕುಗಳನ್ನು ಲೋಡ್ ಮಾಡಲು, ಇಳಿಸಲು ಅಥವಾ ವಿಂಗಡಿಸಲು ಬಳಸಲಾಗುತ್ತದೆ. ದೂರದರ್ಶಕ ವಿನ್ಯಾಸವು ಬಿಗಿಯಾದ ಸ್ಥಳಗಳಿಗೆ ಆಳವಾಗಿ ತಲುಪಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ, ಯಾಂತ್ರೀಕೃತಗೊಂಡ ದಕ್ಷತೆಯನ್ನು ಹೆಚ್ಚಿಸುತ್ತದೆ.
-
ಸೇತುವೆ, ನಿರ್ಮಾಣ ಮತ್ತು ವಿಂಡ್ ಟರ್ಬೈನ್ ನಿರ್ವಹಣೆಗಾಗಿ ಎಂಜಿನಿಯರಿಂಗ್ ರೋಬೋಟ್ಗಳು: ಹೆಚ್ಚಿನ ಸುರಕ್ಷತೆ ಮತ್ತು ನಿಖರತೆಯೊಂದಿಗೆ ಶುಚಿಗೊಳಿಸುವಿಕೆ, ಲೇಪನ ಅಥವಾ ತಪಾಸಣೆ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸಲು ಎತ್ತರದ ಅಥವಾ ಸಂಕೀರ್ಣ ಪರಿಸರದಲ್ಲಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತವೆ.
-
ರಕ್ಷಣಾ ಮತ್ತು ತಪಾಸಣೆ ಕಾರ್ಯಾಚರಣೆಗಳಿಗಾಗಿ ಸೇವಾ ರೋಬೋಟ್ಗಳು: ವಿಪತ್ತು ಸ್ಥಳಗಳು, ರಾಸಾಯನಿಕ ಸ್ಥಾವರಗಳು ಅಥವಾ ಪರಮಾಣು ಸೌಲಭ್ಯಗಳಂತಹ ಅಪಾಯಕಾರಿ ಅಥವಾ ಸೀಮಿತ ಪರಿಸರದಲ್ಲಿ - ದೂರಸ್ಥ ಕಾರ್ಯಾಚರಣೆಗಳು, ಮಾದರಿ ಸಂಗ್ರಹಣೆ ಅಥವಾ ತುರ್ತು ರಕ್ಷಣಾ ಕಾರ್ಯಗಳನ್ನು ನಡೆಸಲು ನಿಯೋಜಿಸಲಾಗಿದೆ.
ಉತ್ಪಾದನೆಯಿಂದ ನಿರ್ವಹಣೆಯವರೆಗೆ, ಲಾಜಿಸ್ಟಿಕ್ಸ್ನಿಂದ ಜೀವ ಉಳಿಸುವ ಕಾರ್ಯಾಚರಣೆಗಳವರೆಗೆ - ದೂರದರ್ಶಕ ರೋಬೋಟಿಕ್ ತೋಳುಗಳು ಮಾನವರು ಯಂತ್ರಗಳೊಂದಿಗೆ ಹೇಗೆ ಸಂವಹನ ನಡೆಸುತ್ತಾರೆ ಎಂಬುದನ್ನು ಮರು ವ್ಯಾಖ್ಯಾನಿಸುತ್ತಿವೆ. ಅವುಗಳ ಹೊಂದಿಕೊಳ್ಳುವಿಕೆ, ನಿಖರತೆ ಮತ್ತು ವಿಶ್ವಾಸಾರ್ಹತೆಯು ಅವುಗಳನ್ನು ಬುದ್ಧಿವಂತ ಯಾಂತ್ರೀಕೃತಗೊಂಡ ಭವಿಷ್ಯವನ್ನು ಚಾಲನೆ ಮಾಡುವ ಪ್ರಮುಖ ತಂತ್ರಜ್ಞಾನಗಳಲ್ಲಿ ಒಂದನ್ನಾಗಿ ಮಾಡುತ್ತದೆ.
2. ರೊಬೊಟಿಕ್ ತೋಳನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸುವ ಮೊದಲು ಯೋಚಿಸಬೇಕಾದ ಪ್ರಮುಖ ವಿಷಯಗಳು
ನೀವು ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ನಿರ್ಮಿಸುವ ಮೊದಲು , ನೀವು ಹಲವಾರು ಪ್ರಮುಖ ಅಂಶಗಳನ್ನು ಸ್ಪಷ್ಟಪಡಿಸಬೇಕು. ಈ ವಿನ್ಯಾಸದ ಅಗತ್ಯಗಳು ನಿಮ್ಮ ಯೋಜನೆಯನ್ನು ಯಶಸ್ವಿಗೊಳಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ.
-
ಅದು ಎಷ್ಟು ಭಾರವನ್ನು ತಡೆದುಕೊಳ್ಳಬಲ್ಲದು? (ಅದು ಎತ್ತಬಹುದಾದ ಗರಿಷ್ಠ ತೂಕ ಎಷ್ಟು?)
-
ಅಗತ್ಯವಿರುವ ಗರಿಷ್ಠ ವ್ಯಾಪ್ತಿ ಎಷ್ಟು?
-
ಇದು ಸವಾಲಿನ ಒಳಾಂಗಣ ಅಥವಾ ಹೊರಾಂಗಣ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ ಬಳಸಲು ಸೂಕ್ತವೇ?
-
ಅದು ಸಾಧಿಸಲು ಯಾವ ಮಟ್ಟದ ನಿಖರತೆ ಅಥವಾ ನಿಖರತೆ ಬೇಕು?
3. ರೋಬೋಟಿಕ್ ತೋಳಿನ ಯಾಂತ್ರಿಕ ವಿನ್ಯಾಸ
ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸುವಾಗ ನೀವು ಮೂರು ಪ್ರಮುಖ ಕ್ಷೇತ್ರಗಳ ಮೇಲೆ ಕೇಂದ್ರೀಕರಿಸಲು ನಾನು ಶಿಫಾರಸು ಮಾಡುತ್ತೇನೆ. ಇವು ರಚನೆಯ ಪ್ರಕಾರ, ಸಕ್ರಿಯಗೊಳಿಸುವಿಕೆ ಮತ್ತು ಕೋರ್ ಘಟಕಗಳು. ಅವು ನಿಮಗೆ ಅಗತ್ಯವಿರುವ ಸ್ವಾತಂತ್ರ್ಯದ ಮಟ್ಟಗಳು (DOF), ತಲುಪುವಿಕೆ ಮತ್ತು ಸ್ಥಿರತೆಯನ್ನು ಸಾಧಿಸಲು ಸಹಾಯ ಮಾಡುತ್ತವೆ.
ಎ. ರಚನಾತ್ಮಕ ಸಂರಚನೆ ಮತ್ತು ಸ್ವಾತಂತ್ರ್ಯದ ಪದವಿಗಳು
ತೋಳಿನ ಪ್ರಕಾರ : ನಿಮ್ಮ ಕಾರ್ಯಸ್ಥಳ ಮತ್ತು ಕಾರ್ಯದ ಅವಶ್ಯಕತೆಗಳನ್ನು ಅವಲಂಬಿಸಿ ಆರ್ಟಿಕ್ಯುಲೇಟೆಡ್ ಆರ್ಮ್ಸ್ (ಸೀರಿಯಲ್ ಕೀಲುಗಳು), ಕತ್ತರಿ ಕಾರ್ಯವಿಧಾನಗಳು , ಟೆಲಿಸ್ಕೋಪಿಕ್ ಟ್ಯೂಬ್ಗಳು ಅಥವಾ ನಿರಂತರ ಆರ್ಮ್ಸ್ ನಡುವೆ ಆಯ್ಕೆಮಾಡಿ .
ಸ್ವಾತಂತ್ರ್ಯದ ಡಿಗ್ರಿಗಳು (DOF) : ಹೆಚ್ಚಿನ ಪ್ರಾಯೋಗಿಕ ತೋಳುಗಳು ಮೇಲಕ್ಕೆ, ಕೆಳಕ್ಕೆ, ಮುಂದಕ್ಕೆ ಮತ್ತು ಹಿಂದಕ್ಕೆ ಚಲಿಸಲು ಕನಿಷ್ಠ 3–4 DOF ಅಗತ್ಯವಿದೆ. ಕೈಗಾರಿಕಾ ತೋಳುಗಳು 6–7 DOF ಹೊಂದಿರಬಹುದು , ಮಾನವ ತೋಳಿನ ಚಲನೆಯನ್ನು ಅನುಕರಿಸುತ್ತವೆ ಮತ್ತು ಹೆಚ್ಚಿನ ಪುನರಾವರ್ತನೀಯತೆಯನ್ನು ಸಾಧಿಸುತ್ತವೆ (± 0.05 ಮಿಮೀ).
ವಿಸ್ತರಣಾ ಕಾರ್ಯವಿಧಾನ :
-
ದೂರದರ್ಶಕ ವಿನ್ಯಾಸ : ನಿಯಂತ್ರಿತ ವಿಸ್ತರಣೆಗಾಗಿ ಸರಾಗವಾಗಿ ಜಾರುವ ನೆಸ್ಟೆಡ್ ಟ್ಯೂಬ್ಗಳನ್ನು ಬಳಸುತ್ತದೆ.
-
ಸ್ಲೈಡಿಂಗ್ ರೈಲ್ ವಿನ್ಯಾಸ : ನಯವಾದ ವಿಭಾಗ ವಿಸ್ತರಣೆಗಾಗಿ ರೇಖೀಯ ಹಳಿಗಳು ಮತ್ತು ಬೇರಿಂಗ್ಗಳನ್ನು ಬಳಸುತ್ತದೆ.
ಎರಡಕ್ಕೂ ಕಡಿಮೆ ಘರ್ಷಣೆಯ ವಸ್ತುಗಳು ಬೇಕಾಗುತ್ತವೆ ಮತ್ತು ಹೆಚ್ಚಾಗಿ ಗೇರ್ಗಳು, ಬೆಲ್ಟ್ಗಳು ಅಥವಾ ಸ್ಕ್ರೂ-ಚಾಲಿತ ಆಕ್ಟಿವೇಟರ್ಗಳನ್ನು ಅವಲಂಬಿಸಿವೆ.
ಬಿ. ಸಾಮಗ್ರಿಗಳು ಮತ್ತು ತೂಕ ನಿರ್ವಹಣೆ
- ವಸ್ತು ಆಯ್ಕೆ: ಬಳಸಿ ಹಗುರವಾದ ಆದರೆ ಬಲವಾದ ವಸ್ತುಗಳು ತೋಳಿನ ಮೇಲಿನ ಒತ್ತಡವನ್ನು ಕಡಿಮೆ ಮಾಡಲು ಅಲ್ಯೂಮಿನಿಯಂ, ಕಾರ್ಬನ್ ಫೈಬರ್ ಅಥವಾ ಸಂಯೋಜಿತ ವಸ್ತುಗಳಂತಹವು; ಭಾರವಾದ ಅನ್ವಯಿಕೆಗಳಿಗೆ, ಉಕ್ಕಿನ ಮಿಶ್ರಲೋಹಗಳನ್ನು ಬಳಸಬಹುದು, ಆದರೂ ಅವು ಹೆಚ್ಚುವರಿ ತೂಕವನ್ನು ಸೇರಿಸುತ್ತವೆ.
- ತೂಕ ವಿತರಣೆ: ಸ್ಪಂದಿಸುವಿಕೆಯನ್ನು ಕಾಪಾಡಿಕೊಳ್ಳಲು ಮತ್ತು ಮೋಟಾರ್ಗಳಿಗೆ ಓವರ್ಲೋಡ್ ಆಗುವುದನ್ನು ತಪ್ಪಿಸಲು ತೋಳಿನ ತುದಿಯನ್ನು (ಗ್ರೈಪ್ಪರ್ ಅಥವಾ ಉಪಕರಣ) ಸಾಧ್ಯವಾದಷ್ಟು ಹಗುರವಾಗಿ ಇರಿಸಿ.
- ಜಂಟಿ ಟಾರ್ಕ್: ತೋಳನ್ನು ಸಂಪೂರ್ಣವಾಗಿ ವಿಸ್ತರಿಸಿದಾಗ ಮೊಣಕೈ ಕೀಲು ಅತ್ಯಧಿಕ ಒತ್ತಡವನ್ನು ಅನುಭವಿಸುತ್ತದೆ. ಭಾರವಾದ ಎಂಡ್-ಎಫೆಕ್ಟರ್ಗಳು ಈ ಒತ್ತಡವನ್ನು ಹೆಚ್ಚಿಸುತ್ತವೆ, ಆದ್ದರಿಂದ ವಸ್ತುಗಳು ಬಲವಾದ ಆದರೆ ಇನ್ನೂ ಹಗುರ.
ಸಿ. ಉದ್ಯಮ ಉದಾಹರಣೆಗಳು
-
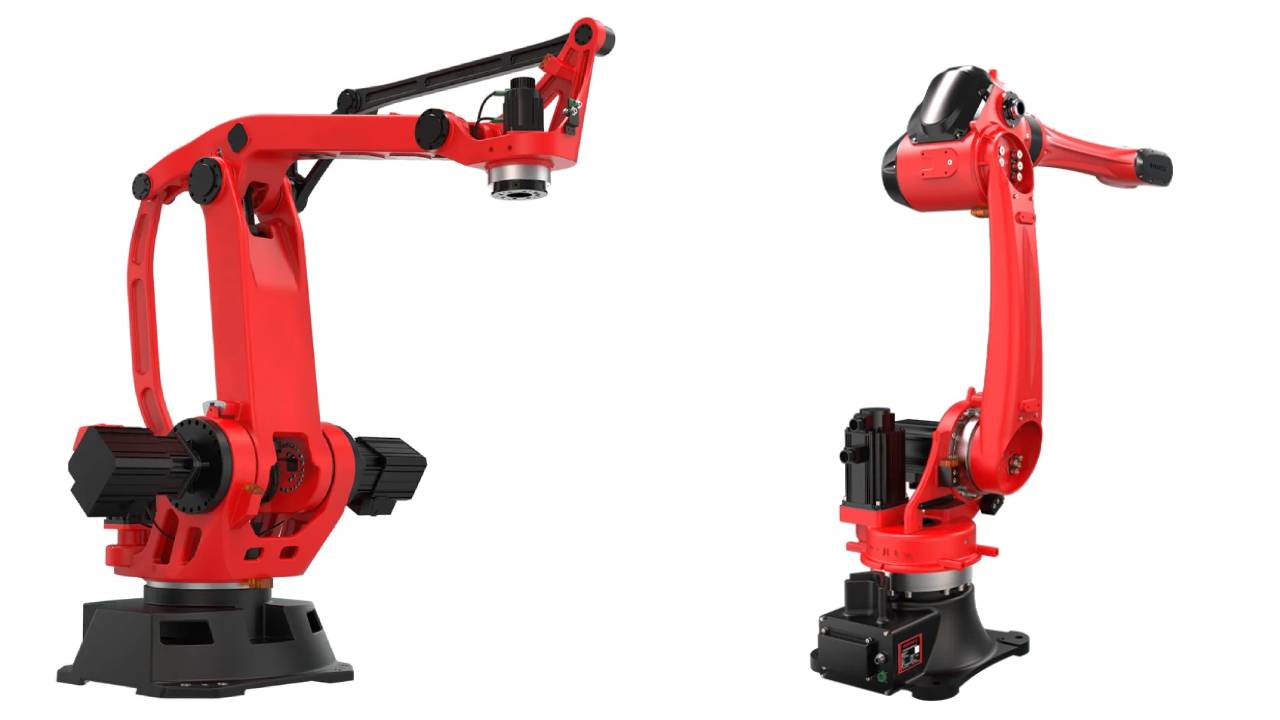
ಕೈಗಾರಿಕಾ ವೆಲ್ಡಿಂಗ್ ತೋಳು : 6 ಡಿಗ್ರಿ ಸ್ವಾತಂತ್ರ್ಯ, ಹೆಚ್ಚಿನ ಪೇಲೋಡ್ ಸಾಮರ್ಥ್ಯ ಮತ್ತು ± 0.05 ಮಿಮೀ ಪುನರಾವರ್ತನೀಯತೆಯನ್ನು ಹೊಂದಿದೆ.
-
ವೇರ್ಹೌಸ್ ಪಿಕ್ಕಿಂಗ್ ಆರ್ಮ್ : 4 ಡಿಗ್ರಿ ಸ್ವಾತಂತ್ರ್ಯವನ್ನು ಹೊಂದಿದೆ ಮತ್ತು 2 ಸೆಕೆಂಡುಗಳಿಗಿಂತ ಕಡಿಮೆ ಸೈಕಲ್ ಸಮಯದೊಂದಿಗೆ ವೇಗದ ಕಾರ್ಯಾಚರಣೆಗಳನ್ನು ನಿರ್ವಹಿಸಬಹುದು.
-
ಮೊಬೈಲ್ ಎಕ್ಸ್ಟೆಂಡಬಲ್ ರೋಬೋಟ್ ಆರ್ಮ್ (MERA) : ದೀರ್ಘ ವ್ಯಾಪ್ತಿ, ಸುಲಭ ಅಡಚಣೆ ಸಂಚರಣೆ ಮತ್ತು ಹೆಚ್ಚಿನ ವಿದ್ಯುತ್ ಉತ್ಪಾದನೆಗಾಗಿ 2-DOF ಕತ್ತರಿ ಕಾರ್ಯವಿಧಾನಗಳ ಎರಡು ಪದರಗಳನ್ನು ಬಳಸುತ್ತದೆ.
-
ಮೃದುವಾದ ಟೆಲಿಸ್ಕೋಪಿಕ್ ಕಂಟಿನ್ಯಂ ಆರ್ಮ್ : ಹೊಂದಿಕೊಳ್ಳುವ ಮಾಡ್ಯುಲರ್ ವಿಭಾಗಗಳಿಂದ ಕೂಡಿದ್ದು, ಟೆಲಿಸ್ಕೋಪಿಕ್ ವಿಸ್ತರಣೆಯನ್ನು ಬೆಂಬಲಿಸುವಾಗ ನಯವಾದ, ಹೊಂದಾಣಿಕೆ ಚಲನೆಯನ್ನು ಅನುಮತಿಸುತ್ತದೆ.
ನನ್ನ ಅನುಭವದ ಆಧಾರದ ಮೇಲೆ, ಈ ತತ್ವಗಳು ನಿಮ್ಮ ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟ್ ತೋಳು ವಿಶ್ವಾಸಾರ್ಹತೆ, ವ್ಯಾಪ್ತಿ ಮತ್ತು ದಕ್ಷತೆಯನ್ನು ನೀಡುತ್ತದೆ ಎಂದು ಖಚಿತಪಡಿಸುತ್ತವೆ. ಅವು ಬೇಡಿಕೆಯ ಆಧುನಿಕ ಅನ್ವಯಿಕೆಗಳಿಗೆ ಉತ್ತಮವಾಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತವೆ.
4. ಡ್ರೈವ್ ಸಿಸ್ಟಮ್: ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳಿಗೆ ಸರಿಯಾದ ಆಕ್ಟಿವೇಟರ್ಗಳನ್ನು ಆರಿಸುವುದು
ಯಾವುದೇ ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳಿನ ಹೃದಯಭಾಗವೇ ಡ್ರೈವ್ ಸಿಸ್ಟಮ್ ಎಂದು ನಾನು ನಂಬುತ್ತೇನೆ. ಇದು ನಿಮ್ಮ ತೋಳು ಎಷ್ಟು ಮೃದು ಮತ್ತು ನಿಖರವಾಗಿ ಚಲಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ನಿಯಂತ್ರಿಸುತ್ತದೆ. ನಿಮ್ಮ ಆಕ್ಯೂವೇಟರ್ ಆಯ್ಕೆ - ವಿದ್ಯುತ್, ನ್ಯೂಮ್ಯಾಟಿಕ್ ಅಥವಾ ಹೈಡ್ರಾಲಿಕ್ - ಟಾರ್ಕ್, ವೇಗ, ಪೇಲೋಡ್ ಮತ್ತು ನಿಖರತೆಯನ್ನು ರೂಪಿಸುತ್ತದೆ.
ಡ್ರೈವ್ ಸಿಸ್ಟಮ್ಗಳು ಮತ್ತು ಆಕ್ಟಿವೇಟರ್ಗಳ ವಿಧಗಳು
- ಎಲೆಕ್ಟ್ರಿಕ್ ಡ್ರೈವ್ (ಸರ್ವೋ, ಸ್ಟೆಪ್ಪರ್, ಡಿಸಿ ಮೋಟಾರ್ಸ್)
-
ಅನುಕೂಲಗಳು: ಹೆಚ್ಚಿನ ನಿಯಂತ್ರಣ ನಿಖರತೆ ಮತ್ತು ಸುಗಮ ಚಲನೆ, ವೇಗದ ಪ್ರತಿಕ್ರಿಯೆ ಮತ್ತು ನಿಖರವಾದ ಪುನರಾವರ್ತನೀಯತೆಯ ಸಾಮರ್ಥ್ಯ; ಮಧ್ಯಮದಿಂದ ಹಗುರವಾದ ಹೊರೆಗಳು ಮತ್ತು ನಿಖರ ಕಾರ್ಯಗಳಿಗೆ ಸೂಕ್ತವಾಗಿದೆ.
-
ಅನ್ವಯಿಕೆಗಳು: ಉತ್ಪಾದನಾ ಮಾರ್ಗ ಯಾಂತ್ರೀಕರಣ, ಗೋದಾಮಿನ ಆಯ್ಕೆ, ಲಘು ಜೋಡಣೆ ರೊಬೊಟಿಕ್ ಶಸ್ತ್ರಾಸ್ತ್ರಗಳು ಮತ್ತು ಶೈಕ್ಷಣಿಕ ಅಥವಾ ಸಂಶೋಧನಾ ರೋಬೋಟ್ಗಳು.
-
- ಹೈಡ್ರಾಲಿಕ್ ಡ್ರೈವ್
- ಸಾಮರ್ಥ್ಯ: ಅತ್ಯಧಿಕ ಹೊರೆ ಹೊತ್ತೊಯ್ಯುತ್ತದೆ. ಭಾರವಾದ ತೋಳುಗಳಿಗೆ ಬಲಿಷ್ಠವಾಗಿದೆ.
- ಪ್ರಕರಣಗಳನ್ನು ಬಳಸಿ: ಕೈಗಾರಿಕಾ ಎತ್ತುವಿಕೆ. ವೆಲ್ಡಿಂಗ್ಗಾಗಿ ಬಹು-ಅಕ್ಷದ ತೋಳುಗಳು. ಕಠಿಣ ಸೆಟ್ಟಿಂಗ್ಗಳಲ್ಲಿ ವಸ್ತು ನಿರ್ವಹಣೆ.
- ನ್ಯೂಮ್ಯಾಟಿಕ್ ಡ್ರೈವ್
- ಸಾಮರ್ಥ್ಯ: ವೇಗದ ವಿಸ್ತರಣೆ ಮತ್ತು ಹಿಂತೆಗೆದುಕೊಳ್ಳುವಿಕೆ. ತ್ವರಿತ ಚಕ್ರಗಳಿಗೆ ಒಳ್ಳೆಯದು. ಹಗುರವಾದ ಹೊರೆಗಳಿಗೆ ಚೆನ್ನಾಗಿ ಕೆಲಸ ಮಾಡುತ್ತದೆ.
- ಪ್ರಕರಣಗಳನ್ನು ಬಳಸಿ: ಕೈಗಾರಿಕಾ ಆಯ್ಕೆ ಮತ್ತು ಸ್ಥಳ. ಪರೀಕ್ಷೆ. ಸಾಲುಗಳನ್ನು ವಿಂಗಡಿಸುವುದು.
ನೀವು ಕೇವಲ ಶಕ್ತಿಯನ್ನು ಮೀರಿ ಯೋಚಿಸಬೇಕೆಂದು ನಾನು ಶಿಫಾರಸು ಮಾಡುತ್ತೇನೆ. ನಿಮ್ಮ ಡ್ರೈವ್ ಸಿಸ್ಟಮ್ ಆಯ್ಕೆಯು ನಿಮ್ಮ ರೋಬೋಟ್ ಆರ್ಮ್ ರೋಬೋಟ್ನ ನಿಖರತೆ, ಪೇಲೋಡ್, ಸೈಕಲ್ ವೇಗ ಮತ್ತು ಭವಿಷ್ಯದ ನಮ್ಯತೆಯನ್ನು ಹೊಂದಿಸುತ್ತದೆ. ನಿಮ್ಮ ಬಳಕೆಯ ಸಂದರ್ಭವನ್ನು ನೋಡಿ. ನಿಮ್ಮ ಕಾರ್ಯಕ್ಷಮತೆಯ ಅಗತ್ಯಗಳನ್ನು ಪರಿಶೀಲಿಸಿ. ನಂತರ ಅವುಗಳನ್ನು ಸರಿಯಾದ ಆಕ್ಟಿವೇಟರ್ ಮತ್ತು ಟ್ರಾನ್ಸ್ಮಿಷನ್ ವಿನ್ಯಾಸಕ್ಕೆ ಹೊಂದಿಸಿ. ಇದು ನಿಮಗೆ ಬಲವಾದ ಮತ್ತು ಮಾಡ್ಯುಲರ್ ರೋಬೋಟಿಕ್ ಆರ್ಮ್ ಪರಿಹಾರವನ್ನು ನೀಡುತ್ತದೆ.
5. ಸಂವೇದಕಗಳು ಮತ್ತು ಪ್ರತಿಕ್ರಿಯೆ ವ್ಯವಸ್ಥೆ: ರೋಬೋಟಿಕ್ ಶಸ್ತ್ರಾಸ್ತ್ರಗಳಲ್ಲಿ ಉತ್ತಮ ನಿಖರತೆ ಮತ್ತು ಸುರಕ್ಷತೆ.
-
ಸ್ಥಾನ ಮತ್ತು ಕೋನ ಸಂವೇದಕಗಳು: – ಎನ್ಕೋಡರ್ಗಳು : ನಿಖರವಾದ ಚಲನೆಯ ನಿಯಂತ್ರಣಕ್ಕಾಗಿ ವ್ಯಾಪಕವಾಗಿ ಬಳಸಲಾಗುವ ಜಂಟಿ ಕೋನಗಳು ಮತ್ತು ತಿರುಗುವಿಕೆಯ ಸ್ಥಾನಗಳನ್ನು ಅಳೆಯಿರಿ. – ಪೊಟೆನ್ಟಿಯೊಮೀಟರ್ಗಳು : ಮೂಲ ಕೋನ ಪತ್ತೆ ಅಥವಾ ಪ್ರತಿಕ್ರಿಯೆಗಾಗಿ ಬಳಸಲಾಗುತ್ತದೆ.
-
ಬಲ ಮತ್ತು ಟಾರ್ಕ್ ಸಂವೇದಕಗಳು - ಓವರ್ಲೋಡ್ಗಳು ಮತ್ತು ಘರ್ಷಣೆಗಳನ್ನು ತಡೆಗಟ್ಟಲು ಕೀಲುಗಳು ಅಥವಾ ಅಂತಿಮ-ಪರಿಣಾಮಕಗಳ ಮೇಲಿನ ಬಲಗಳನ್ನು ಪತ್ತೆ ಮಾಡಿ.
-
ಸಾಮೀಪ್ಯ ಮತ್ತು ದೂರ ಸಂವೇದಕಗಳು - ಅಡಚಣೆ ಪತ್ತೆ, ವಸ್ತುವಿನ ಸ್ಥಾನೀಕರಣ ಅಥವಾ ಉಪಸ್ಥಿತಿ ಸಂವೇದನೆಗಾಗಿ ಆಪ್ಟಿಕಲ್, ಅಲ್ಟ್ರಾಸಾನಿಕ್ ಅಥವಾ ಲೇಸರ್ ಸಂವೇದಕಗಳು.
-
ದೃಷ್ಟಿ ವ್ಯವಸ್ಥೆಗಳು / ಕ್ಯಾಮೆರಾಗಳು - ವಸ್ತು ಗುರುತಿಸುವಿಕೆ, ಗ್ರಹಿಸಲು ಮಾರ್ಗದರ್ಶನ ಮತ್ತು ನಿಖರವಾದ ಸ್ಥಾನೀಕರಣವನ್ನು ಸಕ್ರಿಯಗೊಳಿಸಿ.
-
ಸ್ಪರ್ಶ ಮತ್ತು ಒತ್ತಡ ಸಂವೇದಕಗಳು - ಹಿಡಿತದ ಬಲವನ್ನು ಮೇಲ್ವಿಚಾರಣೆ ಮಾಡಲು ಮತ್ತು ವಸ್ತುವಿನ ಸಂಪರ್ಕವನ್ನು ಪತ್ತೆಹಚ್ಚಲು ಎಂಡ್-ಎಫೆಕ್ಟರ್ಗಳಲ್ಲಿ ಸ್ಥಾಪಿಸಲಾಗಿದೆ.
-
ಜಡತ್ವ ಸಂವೇದಕಗಳು (IMU: ಜಡತ್ವ ಮಾಪನ ಘಟಕ) - ಭಂಗಿ ಸ್ಥಿರತೆ ಮತ್ತು ಕ್ರಿಯಾತ್ಮಕ ಪರಿಹಾರಕ್ಕಾಗಿ ತೋಳಿನ ದೃಷ್ಟಿಕೋನ, ಚಲನೆ ಮತ್ತು ವೇಗವರ್ಧನೆಯನ್ನು ಅಳೆಯಿರಿ.
ನನ್ನ ಅನುಭವದ ಪ್ರಕಾರ, ಉತ್ತಮ ಗುಣಮಟ್ಟದ ಸಂವೇದಕಗಳು ಮತ್ತು ಬಲವಾದ ಪ್ರತಿಕ್ರಿಯೆ ನಿಯಂತ್ರಣವನ್ನು ಸಂಯೋಜಿಸುವುದು ಯಾವುದೇ ರೋಬೋಟಿಕ್ ತೋಳಿಗೆ ನೀವು ಮಾಡಬಹುದಾದ ಅತ್ಯಂತ ಮಹತ್ವದ ಅಪ್ಗ್ರೇಡ್ ಆಗಿದೆ. ಇದು ಕೇವಲ ಯಾಂತ್ರಿಕ ಸುಧಾರಣೆಗಳಿಗಿಂತ ಹೆಚ್ಚು ಪ್ರಭಾವಶಾಲಿಯಾಗಿದೆ. ಇದು ಸರಳ ಮ್ಯಾನಿಪ್ಯುಲೇಟರ್ನಿಂದ ವಿಸ್ತರಿಸಬಹುದಾದ ತೋಳನ್ನು ಸ್ಪಂದಿಸುವ, ಹೊಂದಿಕೊಳ್ಳುವ ಮತ್ತು ಸುರಕ್ಷಿತ ಯಂತ್ರವಾಗಿ ಪರಿವರ್ತಿಸುತ್ತದೆ. ನೈಜ-ಪ್ರಪಂಚದ ಅನ್ವಯಿಕೆಗಳು ಮತ್ತು ಆಧುನಿಕ ಉದ್ಯಮದ ಬೇಡಿಕೆಗಳಿಗಾಗಿ ನಾನು ಇದನ್ನು ಶಿಫಾರಸು ಮಾಡುತ್ತೇನೆ.
6. ನಿಯಂತ್ರಣ ವ್ಯವಸ್ಥೆ ಮತ್ತು ಪ್ರೋಗ್ರಾಮಿಂಗ್: ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳಲ್ಲಿ ನಿಖರತೆ ಮತ್ತು ಸುರಕ್ಷತೆ
ಉತ್ತಮವಾಗಿ ವಿನ್ಯಾಸಗೊಳಿಸಲಾದ ನಿಯಂತ್ರಣ ವ್ಯವಸ್ಥೆಯು ಯಾವುದೇ ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟ್ ರೋಬೋಟಿಕ್ ತೋಳಿನ ಅಡಿಪಾಯವನ್ನು ರೂಪಿಸುತ್ತದೆ . ಇದು ನಿಖರವಾದ ಚಲನೆಯನ್ನು ಖಚಿತಪಡಿಸುತ್ತದೆ. ಇದು ವಿಶ್ವಾಸಾರ್ಹ ಪ್ರತಿಕ್ರಿಯೆಯನ್ನು ಒದಗಿಸುತ್ತದೆ. ಇದು ಮಾನವ-ರೋಬೋಟ್ ಸಂವಹನವನ್ನು ಸುರಕ್ಷಿತವಾಗಿರಿಸುತ್ತದೆ.
ನಿಯಂತ್ರಣ ವ್ಯವಸ್ಥೆಯು ರೋಬೋಟಿಕ್ ತೋಳಿನ "ಮೆದುಳು" ನಂತೆ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ, ಚಲನೆ, ನಿಖರತೆ ಮತ್ತು ಪರಸ್ಪರ ಕ್ರಿಯೆಯನ್ನು ನಿರ್ವಹಿಸುತ್ತದೆ. ಪ್ರಮುಖ ಘಟಕಗಳಲ್ಲಿ ಮೈಕ್ರೋಕಂಟ್ರೋಲರ್ಗಳು, ನಿಯಂತ್ರಣ ಅಲ್ಗಾರಿದಮ್ಗಳು ಮತ್ತು ಬಳಕೆದಾರ ಇಂಟರ್ಫೇಸ್ಗಳು ಸೇರಿವೆ.
ಎ. ಮೈಕ್ರೋಕಂಟ್ರೋಲರ್ಗಳು ಮತ್ತು ಪ್ರೊಸೆಸರ್ಗಳು
-
ಮೂಲಮಾದರಿ ಬೋರ್ಡ್ಗಳು : ಸರಳ ಅಥವಾ ಪ್ರಾಯೋಗಿಕ ಸೆಟಪ್ಗಳಿಗೆ ಆರ್ಡುನೊ ಅಥವಾ ರಾಸ್ಪ್ಬೆರಿ ಪೈ ಸೂಕ್ತವಾಗಿವೆ.
-
ಕೈಗಾರಿಕಾ ನಿಯಂತ್ರಕಗಳು : PLC ಗಳು (ಪ್ರೋಗ್ರಾಮೆಬಲ್ ಲಾಜಿಕ್ ನಿಯಂತ್ರಕಗಳು) ಸಂಕೀರ್ಣ ಯಾಂತ್ರೀಕೃತಗೊಂಡ ಮತ್ತು ಹೆಚ್ಚಿನ ವಿಶ್ವಾಸಾರ್ಹತೆಯ ಅನ್ವಯಿಕೆಗಳಿಗೆ ಸೂಕ್ತವಾಗಿವೆ.
ಬಿ. ನಿಯಂತ್ರಣ ಕ್ರಮಾವಳಿಗಳು
-
PID ನಿಯಂತ್ರಕಗಳು : ಕೀಲುಗಳಾದ್ಯಂತ ಸುಗಮ, ಸ್ಥಿರ ಚಲನೆಯನ್ನು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಿ.
-
ವಿಲೋಮ ಚಲನಶಾಸ್ತ್ರ : ಗುರಿ ಸ್ಥಾನಗಳನ್ನು ನಿಖರವಾಗಿ ತಲುಪಲು ಅಗತ್ಯವಾದ ಜಂಟಿ ಚಲನೆಗಳನ್ನು ಲೆಕ್ಕಾಚಾರ ಮಾಡುತ್ತದೆ.
-
ಯಂತ್ರ ಕಲಿಕೆ ಏಕೀಕರಣ : ಮುಂದುವರಿದ ರೋಬೋಟಿಕ್ ಕಾರ್ಯಗಳಿಗೆ ಹೊಂದಾಣಿಕೆಯ ಮತ್ತು ಬುದ್ಧಿವಂತ ಚಲನೆಯನ್ನು ಸಕ್ರಿಯಗೊಳಿಸುತ್ತದೆ.
ಸಿ. ಮಾನವ-ಯಂತ್ರ ಇಂಟರ್ಫೇಸ್ (HMI)
ಬಳಕೆದಾರರು ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ಈ ಮೂಲಕ ನಿಯಂತ್ರಿಸಬಹುದು:
-
ಹಸ್ತಚಾಲಿತ ಮಾರ್ಗದರ್ಶನಕ್ಕಾಗಿ ಜಾಯ್ಸ್ಟಿಕ್ಗಳು
-
ಅರ್ಥಗರ್ಭಿತ ಆಜ್ಞೆ ಮತ್ತು ಮೇಲ್ವಿಚಾರಣೆಗಾಗಿ ಟಚ್ಸ್ಕ್ರೀನ್ ಫಲಕಗಳು
-
ದೂರಸ್ಥ ಕಾರ್ಯಾಚರಣೆಗಾಗಿ ವೈರ್ಲೆಸ್ ನಿಯಂತ್ರಕಗಳು
-
ಪುನರಾವರ್ತಿತ ಅಥವಾ ಸ್ವಯಂಚಾಲಿತ ಕಾರ್ಯಗಳಿಗಾಗಿ ಪೂರ್ವ-ಪ್ರೋಗ್ರಾಮ್ ಮಾಡಲಾದ ದಿನಚರಿಗಳು
ನನ್ನ ಅನುಭವದ ಪ್ರಕಾರ, ಮಾಡ್ಯುಲರ್ ನಿಯಂತ್ರಕ ವಿನ್ಯಾಸಗಳು ಪ್ರಮುಖವಾಗಿವೆ. ಪ್ರತಿಕ್ರಿಯೆ ಕುಣಿಕೆಗಳು ಬಲವಾಗಿರಬೇಕು. ಸುರಕ್ಷತಾ ವೈಶಿಷ್ಟ್ಯಗಳು ಸುಧಾರಿತವಾಗಿರಬೇಕು. ಈ ಅಂಶಗಳು ಹೆಚ್ಚಿನ ಕಾರ್ಯಕ್ಷಮತೆಯ ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳನ್ನು ರಚಿಸುತ್ತವೆ. ಅವು ಚೆನ್ನಾಗಿ ಹೊಂದಿಕೊಳ್ಳುತ್ತವೆ. ಅವು ನೈಜ-ಪ್ರಪಂಚದ ಕೈಗಾರಿಕಾ ಸೆಟ್ಟಿಂಗ್ಗಳಲ್ಲಿ ವಿಶ್ವಾಸಾರ್ಹವಾಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತವೆ. ಸಹಯೋಗದ ಪರಿಸರದಲ್ಲಿ ಅವು ಅತ್ಯುತ್ತಮವಾಗಿವೆ.
7. ವಿದ್ಯುತ್ ಸರಬರಾಜು ಮತ್ತು ನಿರ್ವಹಣೆ: ವಿಸ್ತರಿಸಬಹುದಾದ ರೊಬೊಟಿಕ್ ತೋಳುಗಳಿಗೆ ವಿಶ್ವಾಸಾರ್ಹ ಕಾರ್ಯಾಚರಣೆಯನ್ನು ಖಚಿತಪಡಿಸುವುದು.
ವಿಶ್ವಾಸಾರ್ಹ ವಿದ್ಯುತ್ ವ್ಯವಸ್ಥೆಯು ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳಿನ ತಿರುಳಾಗಿದ್ದು, ಸುಗಮ ಮತ್ತು ಸುರಕ್ಷಿತ ಕಾರ್ಯಾಚರಣೆಗಾಗಿ ಮೋಟಾರ್ಗಳು, ನಿಯಂತ್ರಕಗಳು ಮತ್ತು ಸಂವೇದಕಗಳಿಗೆ ಸ್ಥಿರವಾದ ವೋಲ್ಟೇಜ್ ಮತ್ತು ಕರೆಂಟ್ ಅನ್ನು ಪೂರೈಸುತ್ತದೆ. ವಿದ್ಯುತ್ ಪ್ರಕಾರವು ಆಕ್ಟಿವೇಟರ್ಗಳನ್ನು ಅವಲಂಬಿಸಿರುತ್ತದೆ: ವಿದ್ಯುತ್ ವ್ಯವಸ್ಥೆಗಳು ಬ್ಯಾಟರಿಗಳು ಅಥವಾ AC/DC ಶಕ್ತಿಯನ್ನು ಬಳಸುತ್ತವೆ, ಆದರೆ ಹೈಡ್ರಾಲಿಕ್ ಅಥವಾ ನ್ಯೂಮ್ಯಾಟಿಕ್ ವ್ಯವಸ್ಥೆಗಳಿಗೆ ಪಂಪ್ಗಳು, ಕಂಪ್ರೆಸರ್ಗಳು ಮತ್ತು ಜಲಾಶಯಗಳು ಬೇಕಾಗುತ್ತವೆ. ಮೊಬೈಲ್ ರೋಬೋಟ್ಗಳಿಗೆ, ಲಿಥಿಯಂ ಬ್ಯಾಟರಿಗಳನ್ನು ಅವುಗಳ ಹೆಚ್ಚಿನ ಶಕ್ತಿಯ ಸಾಂದ್ರತೆಗಾಗಿ ಆದ್ಯತೆ ನೀಡಲಾಗುತ್ತದೆ.
ಸಾಮಾನ್ಯ ವೋಲ್ಟೇಜ್ ಮಾನದಂಡಗಳು ಮತ್ತು ಅವುಗಳ ಬಳಕೆ
- 48 V: ಮಧ್ಯಮದಿಂದ ಹೆಚ್ಚಿನ ಶಕ್ತಿಯ ರೋಬೋಟಿಕ್ ತೋಳುಗಳಿಗೆ ನಾನು ಇದನ್ನು ಮಾನದಂಡವಾಗಿ ಶಿಫಾರಸು ಮಾಡುತ್ತೇನೆ. ಇದು ಶಕ್ತಿಯನ್ನು ಚೆನ್ನಾಗಿ ವರ್ಗಾಯಿಸುತ್ತದೆ, ಕರೆಂಟ್ ಡ್ರಾವನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ ಮತ್ತು ಹೆಚ್ಚಿನ ಕೈಗಾರಿಕಾ ಬ್ಯಾಟರಿ ವ್ಯವಸ್ಥೆಗಳೊಂದಿಗೆ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ.
- 24 V: ಅನೇಕ ಜನರು ಇದನ್ನು ಮಧ್ಯಮ ಶ್ರೇಣಿಯ ತೋಳುಗಳಲ್ಲಿ ಬ್ರಷ್ಲೆಸ್ DC ಮತ್ತು ಸ್ಟೆಪ್ಪರ್ ಮೋಟಾರ್ಗಳಿಗೆ ಬಳಸುತ್ತಾರೆ.
- 12 ವಿ / 5 ವಿ: ನೀವು ಇವುಗಳನ್ನು ನಿಯಂತ್ರಣ ಎಲೆಕ್ಟ್ರಾನಿಕ್ಸ್, ಪ್ರಮಾಣಿತ ಸರ್ವೋಗಳು ಮತ್ತು ಮೈಕ್ರೋಕಂಟ್ರೋಲರ್ಗಳಲ್ಲಿ (ಆರ್ಡುನೊ, ರಾಸ್ಪ್ಬೆರಿ ಪೈ, STM32) ಕಾಣಬಹುದು.
- ವಿನ್ಯಾಸ ಸಲಹೆ: ಮೋಟಾರ್ಗಳು ಮತ್ತು ಸೂಕ್ಷ್ಮ ನಿಯಂತ್ರಕಗಳಿಗೆ ಪ್ರತ್ಯೇಕ ವಿದ್ಯುತ್ ಹಳಿಗಳು ಅಥವಾ ನಿಯಂತ್ರಕಗಳನ್ನು ಬಳಸಲು ನಾನು ಸಲಹೆ ನೀಡುತ್ತೇನೆ. ಇದು ವಿದ್ಯುತ್ ಶಬ್ದವನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ.
ಮೊಬೈಲ್/ಪೋರ್ಟಬಲ್ ಸಿಸ್ಟಮ್ಗಳಿಗೆ ಬ್ಯಾಟರಿ ಪರಿಹಾರಗಳು
-
ಬ್ಯಾಟರಿ ವಿಧಗಳು : ಲಿಥಿಯಂ-ಐಯಾನ್ ಮತ್ತು LiFePO4 ಬ್ಯಾಟರಿ ಪ್ಯಾಕ್ಗಳನ್ನು ಅವುಗಳ ಹೆಚ್ಚಿನ ಶಕ್ತಿ ಸಾಂದ್ರತೆ, ದೀರ್ಘ ಸೈಕಲ್ ಜೀವಿತಾವಧಿ ಮತ್ತು ತುಲನಾತ್ಮಕವಾಗಿ ಕಡಿಮೆ ತೂಕಕ್ಕಾಗಿ ಆದ್ಯತೆ ನೀಡಲಾಗುತ್ತದೆ.
-
ಬ್ಯಾಟರಿ ನಿರ್ವಹಣಾ ವ್ಯವಸ್ಥೆ (BMS) : ಸೆಲ್ ಬ್ಯಾಲೆನ್ಸಿಂಗ್, ಓವರ್ಕರೆಂಟ್/ಓವರ್ಡಿಸ್ಚಾರ್ಜ್/ಓವರ್ಟೆಂಪರೇಚರ್ ರಕ್ಷಣೆ ಮತ್ತು ನೈಜ-ಸಮಯದ ಮೇಲ್ವಿಚಾರಣೆಗೆ ಅತ್ಯಗತ್ಯ - ಈ ಘಟಕವನ್ನು ಎಂದಿಗೂ ಬಿಟ್ಟುಬಿಡಬೇಡಿ.
-
ರನ್ಟೈಮ್ ಮತ್ತು ಸಾಮರ್ಥ್ಯ ಯೋಜನೆ : ಉದ್ದೇಶಿತ ರನ್ಟೈಮ್ ಆಧರಿಸಿ ಬ್ಯಾಟರಿ ಸಾಮರ್ಥ್ಯವನ್ನು ಲೆಕ್ಕಹಾಕಿ (ಉದಾ, ಪ್ರದರ್ಶನಗಳು ಅಥವಾ ಕ್ಷೇತ್ರ ಕಾರ್ಯಾಚರಣೆಗಳಿಗೆ 8+ ಗಂಟೆಗಳು) ಮತ್ತು ವೇಗದ ಚಾರ್ಜಿಂಗ್ ಅವಶ್ಯಕತೆಗಳನ್ನು ಪರಿಗಣಿಸಿ.
ಹೆಚ್ಚುವರಿ ಪರಿಗಣನೆಗಳು
-
ಶಕ್ತಿ vs ತೂಕದ ಹೋಲಿಕೆ : ಮೊಬೈಲ್ ವ್ಯವಸ್ಥೆಗಳು ಶಕ್ತಿಯ ಸಾಂದ್ರತೆ ಮತ್ತು ತೂಕಕ್ಕೆ ಆದ್ಯತೆ ನೀಡಬೇಕು; ಸ್ಥಾಯಿ ವ್ಯವಸ್ಥೆಗಳು ಹೆಚ್ಚಿನ ವಿದ್ಯುತ್ ಸಾಮರ್ಥ್ಯಕ್ಕೆ ಆದ್ಯತೆ ನೀಡಬಹುದು.
-
ತಂಪಾಗಿಸುವಿಕೆ ಮತ್ತು ರಕ್ಷಣೆ : ಪರಿಸರ ಸಂರಕ್ಷಣೆಗಾಗಿ (ಧೂಳು ಮತ್ತು ತೇವಾಂಶ ನಿರೋಧಕತೆ) ಸರಿಯಾದ ಶಾಖದ ಹರಡುವಿಕೆ ಮತ್ತು ವಿನ್ಯಾಸವನ್ನು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಿ.
-
ವಿದ್ಯುತ್ ವಿತರಣೆ ಮತ್ತು ವೈರಿಂಗ್ : ವೋಲ್ಟೇಜ್ ಹನಿಗಳನ್ನು ಕಡಿಮೆ ಮಾಡಲು ಸುರಕ್ಷಿತ ವಿತರಣೆ, ಶಾರ್ಟ್-ಸರ್ಕ್ಯೂಟ್ ರಕ್ಷಣೆ ಮತ್ತು ಗ್ರೌಂಡಿಂಗ್ಗಾಗಿ ಯೋಜನೆ.
-
ಹೈಡ್ರಾಲಿಕ್/ನ್ಯೂಮ್ಯಾಟಿಕ್ ವ್ಯವಸ್ಥೆಗಳು : ವಿದ್ಯುತ್ ರಹಿತ ಡ್ರೈವ್ಗಳಿಗಾಗಿ, ಪಂಪ್/ಕಂಪ್ರೆಸರ್ ಪವರ್, ಜಲಾಶಯ ಅಥವಾ ಟ್ಯಾಂಕ್ ಗಾತ್ರ ಮತ್ತು ಅಗತ್ಯವಿರುವ ಚಾಲನಾ ವಿದ್ಯುತ್ ಮೂಲ ಅಥವಾ ಎಂಜಿನ್ ಅನ್ನು ಪರಿಗಣಿಸಿ.
ಈ ಸಂಯೋಜಿತ ಸುರಕ್ಷತೆ ಮತ್ತು ವಿಶ್ವಾಸಾರ್ಹತೆಯ ಮಾನದಂಡಗಳನ್ನು ಅನುಸರಿಸುವುದು ಕಾನೂನು ಅವಶ್ಯಕತೆಯಾಗಿದೆ. ನನ್ನ ಅನುಭವದ ಆಧಾರದ ಮೇಲೆ, ಇದು ಪ್ರತಿ ವೃತ್ತಿಪರ ಅಥವಾ ಸಂಶೋಧನಾ ರೊಬೊಟಿಕ್ ತೋಳಿನ ನಿಯೋಜನೆಯಲ್ಲಿ ಹಾನಿಯನ್ನು ಕಡಿಮೆ ಮಾಡಲು, ಡೌನ್ಟೈಮ್ ಅನ್ನು ತಡೆಗಟ್ಟಲು ಮತ್ತು ಹೊಣೆಗಾರಿಕೆಯನ್ನು ಸೀಮಿತಗೊಳಿಸಲು ಸಾಬೀತಾದ ಅಡಿಪಾಯವಾಗಿದೆ.
8. ವಿಸ್ತರಿಸಬಹುದಾದ ರೊಬೊಟಿಕ್ ತೋಳುಗಳ ಸುರಕ್ಷತೆ ಮತ್ತು ವಿಶ್ವಾಸಾರ್ಹತೆ: ಪ್ರಮುಖ ತಂತ್ರಗಳು ಮತ್ತು ಅತ್ಯುತ್ತಮ ಅಭ್ಯಾಸಗಳು
ರೋಬೋಟ್ ತೋಳುಗಳು ಸಾಮಾನ್ಯವಾಗಿ ಜನರ ಬಳಿ ಅಥವಾ ಅಪಾಯಕಾರಿ ಪರಿಸರದಲ್ಲಿ ಕಾರ್ಯನಿರ್ವಹಿಸುವುದರಿಂದ, ಸುರಕ್ಷತೆಯು ನಿರ್ಣಾಯಕವಾಗಿದೆ. ಸರಿಯಾದ ಸುರಕ್ಷತಾ ಕ್ರಮಗಳು ನಿರ್ವಾಹಕರನ್ನು ರಕ್ಷಿಸುವುದಲ್ಲದೆ ವಿಶ್ವಾಸಾರ್ಹ ಕಾರ್ಯಾಚರಣೆಯನ್ನು ಖಚಿತಪಡಿಸುತ್ತವೆ ಮತ್ತು ಉಪಕರಣಗಳ ಹಾನಿಯನ್ನು ತಡೆಯುತ್ತವೆ.
ನಿರ್ಣಾಯಕ ಭೌತಿಕ ಮತ್ತು ಎಲೆಕ್ಟ್ರಾನಿಕ್ ಸುರಕ್ಷತಾ ಕ್ರಮಗಳು
- ಭೌತಿಕ ತಡೆಗೋಡೆಗಳು ಮತ್ತು ಸುರಕ್ಷತಾ ಬೇಲಿಗಳು: ರೋಬೋಟ್ನ ಕೆಲಸದ ಸ್ಥಳದ ಸುತ್ತಲೂ ಸ್ಥಿರ ಬೇಲಿಗಳು ಮತ್ತು ಇಂಟರ್ಲಾಕ್ ಮಾಡಿದ ಗೇಟ್ಗಳನ್ನು ಹೊಂದಿಸಿ. ಇದು ಆಕಸ್ಮಿಕ ಅಥವಾ ಅನಧಿಕೃತ ಪ್ರವೇಶವನ್ನು ನಿಲ್ಲಿಸುತ್ತದೆ. ನೀವು ಅನುಸರಿಸಬೇಕು ಐಎಸ್ಒ 10218: 2025 ಹೆಚ್ಚಿನ ಕೈಗಾರಿಕಾ ಸೆಟ್ಟಿಂಗ್ಗಳಿಗೆ.
- ಉಪಸ್ಥಿತಿ-ಸಂವೇದನಾ ಸುರಕ್ಷತಾ ಸಾಧನಗಳು: ಬೆಳಕಿನ ಪರದೆಗಳು, ಲೇಸರ್ ಸ್ಕ್ಯಾನರ್ಗಳು ಅಥವಾ ಒತ್ತಡ-ಸೂಕ್ಷ್ಮ ಮ್ಯಾಟ್ಗಳನ್ನು ಸ್ಥಾಪಿಸಿ. ಜನರು ಹತ್ತಿರ ಬಂದಾಗ ಈ ವ್ಯವಸ್ಥೆಗಳು ಪತ್ತೆ ಮಾಡುತ್ತವೆ. ಅವು ತೋಳಿನ ಚಲನೆಯನ್ನು ತಕ್ಷಣವೇ ನಿಲ್ಲಿಸುತ್ತವೆ ಅಥವಾ ನಿಧಾನಗೊಳಿಸುತ್ತವೆ. ಈ ಕ್ರಮಗಳು ಸುರಕ್ಷಿತ ಸಹಯೋಗದ ಕಾರ್ಯಾಚರಣೆ ತೋಳನ್ನು ಮುಚ್ಚದೆ.
- ಪ್ರವೇಶಿಸಬಹುದಾದ ತುರ್ತು ನಿಲುಗಡೆ ಸಾಧನಗಳು (ಇ-ನಿಲುಗಡೆಗಳು): ಪ್ರದೇಶದ ಸುತ್ತಲೂ ಗೋಚರಿಸುವ, ತ್ವರಿತ ಪ್ರವೇಶ ಇ-ಸ್ಟಾಪ್ ಬಟನ್ಗಳು ಮತ್ತು ಪುಲ್-ಬಳ್ಳಿಯ ಇ-ಸ್ಟಾಪ್ಗಳನ್ನು ಇರಿಸಿ. ರೋಬೋಟಿಕ್ ತೋಳಿನ ಬಳಿ ಯಾವುದೇ ಸ್ಥಳದಿಂದ ಜನರು ಅವರನ್ನು ತಲುಪಲು ಸಾಧ್ಯವಾಗುತ್ತದೆ. ಒಂದು ಒತ್ತುವಿಕೆಯು ಸಂಪೂರ್ಣ ಸಿಸ್ಟಮ್ ಸ್ಥಗಿತವನ್ನು ಪ್ರಚೋದಿಸುತ್ತದೆ.
- ಬಲವಾದ ಕಾವಲು ಮತ್ತು ರಕ್ಷಾಕವಚ ವ್ಯವಸ್ಥೆಗಳು: ಪ್ರಮಾಣಿತ, ಲಾಕ್ ಮಾಡಬಹುದಾದ ಪ್ರವೇಶ ಬಿಂದುಗಳೊಂದಿಗೆ ಬೆಸುಗೆ ಹಾಕಿದ ಜಾಲರಿ ಪಂಜರಗಳು ಅಥವಾ ಪಾಲಿಕಾರ್ಬೊನೇಟ್ ಗುರಾಣಿಗಳನ್ನು ಬಳಸಿ. ಇದು ಕಾರ್ಯಾಚರಣೆ ಮತ್ತು ನಿರ್ವಹಣೆಯ ಸಮಯದಲ್ಲಿ ಸಿಬ್ಬಂದಿಯನ್ನು ರಕ್ಷಿಸುತ್ತದೆ.
- ಸಂಯೋಜಿತ ರನ್ಸ್ಟಾಪ್/ಕ್ವಿಕ್-ಸ್ಟಾಪ್ ನಿಯಂತ್ರಣಗಳು: ತೋಳಿನ ಮೇಲೆ (ಮೊಬೈಲ್ ಘಟಕಗಳು ಸೇರಿದಂತೆ) ಮತ್ತು ಹ್ಯಾಂಡ್ಹೆಲ್ಡ್ ನಿಯಂತ್ರಕಗಳ ಮೇಲೆ ತುರ್ತು ನಿಲುಗಡೆ ಗುಂಡಿಗಳನ್ನು ಸೇರಿಸಿ. ಇದು ನಿರ್ಣಾಯಕ ಸಂದರ್ಭಗಳಲ್ಲಿ ಯಾವುದೇ ಚಲನೆಯ ತ್ವರಿತ ಅಡಚಣೆಯನ್ನು ಅನುಮತಿಸುತ್ತದೆ.
9. ವಿಸ್ತರಿಸಬಹುದಾದ ರೊಬೊಟಿಕ್ ತೋಳುಗಳ ಮೂಲಮಾದರಿ ಮತ್ತು ಪರೀಕ್ಷೆ
ನಿಮ್ಮ ವಿನ್ಯಾಸವು ತಲುಪುವಿಕೆ, ಪೇಲೋಡ್, ನಿಖರತೆ ಮತ್ತು ಬಾಳಿಕೆ ಅಗತ್ಯತೆಗಳನ್ನು ಪೂರೈಸುವುದನ್ನು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಲು ನಿರ್ಣಾಯಕವಾದ ಘನ ಮೂಲಮಾದರಿ ಮತ್ತು ಪರೀಕ್ಷಾ ಹಂತದೊಂದಿಗೆ ಪ್ರಾರಂಭಿಸಲು ನಾನು ಶಿಫಾರಸು ಮಾಡುತ್ತೇನೆ. ವಿನ್ಯಾಸವನ್ನು ಪೂರ್ಣಗೊಳಿಸಿದ ನಂತರ, 3D ಮುದ್ರಣ, ಅಲ್ಯೂಮಿನಿಯಂ ಪ್ರೊಫೈಲ್ಗಳು ಅಥವಾ ಮಾಡ್ಯುಲರ್ ಕಿಟ್ಗಳನ್ನು ಬಳಸಿಕೊಂಡು ಸ್ಕೇಲ್ಡ್-ಡೌನ್ ಮೂಲಮಾದರಿಯನ್ನು ರಚಿಸಿ. ಪರೀಕ್ಷೆಯು ಒಳಗೊಂಡಿರಬೇಕು:
-
ಪೇಲೋಡ್ ಕಾರ್ಯಕ್ಷಮತೆ : ವಿವಿಧ ಹೊರೆಗಳನ್ನು ನಿರ್ವಹಿಸುವ ತೋಳಿನ ಸಾಮರ್ಥ್ಯವನ್ನು ಪರಿಶೀಲಿಸಿ.
-
ವಿಸ್ತರಣೆ ಮೃದುತ್ವ : ತೋಳು ಅಂಟಿಕೊಳ್ಳದೆ ಅಥವಾ ಅಲುಗಾಡದೆ ಸರಾಗವಾಗಿ ವಿಸ್ತರಿಸುತ್ತದೆ ಮತ್ತು ಹಿಂತೆಗೆದುಕೊಳ್ಳುತ್ತದೆಯೇ ಎಂದು ಪರಿಶೀಲಿಸಿ.
-
ಪೂರ್ಣ ವಿಸ್ತರಣೆಯಲ್ಲಿ ಸ್ಥಿರತೆ : ತೋಳನ್ನು ಸಂಪೂರ್ಣವಾಗಿ ವಿಸ್ತರಿಸಿದಾಗ ರಚನಾತ್ಮಕ ಸ್ಥಿರತೆ ಮತ್ತು ಕಂಪನವನ್ನು ನಿರ್ಣಯಿಸಿ.
-
ಮೋಟಾರ್ ಶಾಖದ ಹರಡುವಿಕೆ : ಸರಿಯಾದ ತಂಪಾಗಿಸುವಿಕೆಯನ್ನು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಲು ಮತ್ತು ಅಧಿಕ ಬಿಸಿಯಾಗುವುದನ್ನು ತಡೆಯಲು ನಿರಂತರ ಅಥವಾ ಭಾರವಾದ ಹೊರೆಗಳ ಅಡಿಯಲ್ಲಿ ಮೋಟಾರ್ ತಾಪಮಾನವನ್ನು ಮೇಲ್ವಿಚಾರಣೆ ಮಾಡಿ.
ನನ್ನ ಅನುಭವದ ಪ್ರಕಾರ, ತ್ವರಿತ ಪುನರಾವರ್ತನೆಯೂ ಮುಖ್ಯ. ಪ್ರಮಾಣಿತ ಪರೀಕ್ಷೆಯೂ ಅಷ್ಟೇ ಮುಖ್ಯ. ವಿಶ್ವಾಸಾರ್ಹತೆ ಮತ್ತು ನಿಯಂತ್ರಣವನ್ನು ಅಳೆಯುವತ್ತ ಗಮನಹರಿಸಿ. ಈ ವಿಧಾನವು ಬಲವಾದ, ನಿಖರವಾದ ಮತ್ತು ನೈಜ ಬಳಕೆಗೆ ಸಿದ್ಧವಾಗಿರುವ ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳಿಗೆ ಕಾರಣವಾಗುತ್ತದೆ.
10. ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳ ನೈಜ-ಪ್ರಪಂಚದ ಉಪಯೋಗಗಳು
ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳು ಅನೇಕ ನೈಜ ಸನ್ನಿವೇಶಗಳಲ್ಲಿ ಉತ್ತಮವಾಗಿ ಕಾರ್ಯನಿರ್ವಹಿಸುವುದನ್ನು ನಾನು ನೋಡಿದ್ದೇನೆ. ಅವು ಸುಲಭವಾಗಿ ಹೊಂದಿಕೊಳ್ಳುತ್ತವೆ, ದೂರ ತಲುಪುತ್ತವೆ ಮತ್ತು ಕಾರ್ಯಗಳನ್ನು ನಿಖರವಾಗಿ ನಿಯಂತ್ರಿಸುತ್ತವೆ. ನಾನು ಅವುಗಳನ್ನು ಅನೇಕ ಕೈಗಾರಿಕೆಗಳಿಗೆ ಶಿಫಾರಸು ಮಾಡುತ್ತೇನೆ. ಪ್ರಸ್ತುತ ಡೇಟಾ ಮತ್ತು ಉದಾಹರಣೆಗಳೊಂದಿಗೆ ಅವು ಹೊಳೆಯುವ ಪ್ರಮುಖ ಕ್ಷೇತ್ರಗಳು ಇಲ್ಲಿವೆ.
ಆಟೋಮೋಟಿವ್ ಉದ್ಯಮ: ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳು ಜೋಡಣೆ, ವೆಲ್ಡಿಂಗ್ ಮತ್ತು ಚಿತ್ರಕಲೆಯಂತಹ ಕಾರ್ಯಗಳಲ್ಲಿ ಪ್ರಮುಖ ಪಾತ್ರ ವಹಿಸುತ್ತವೆ.
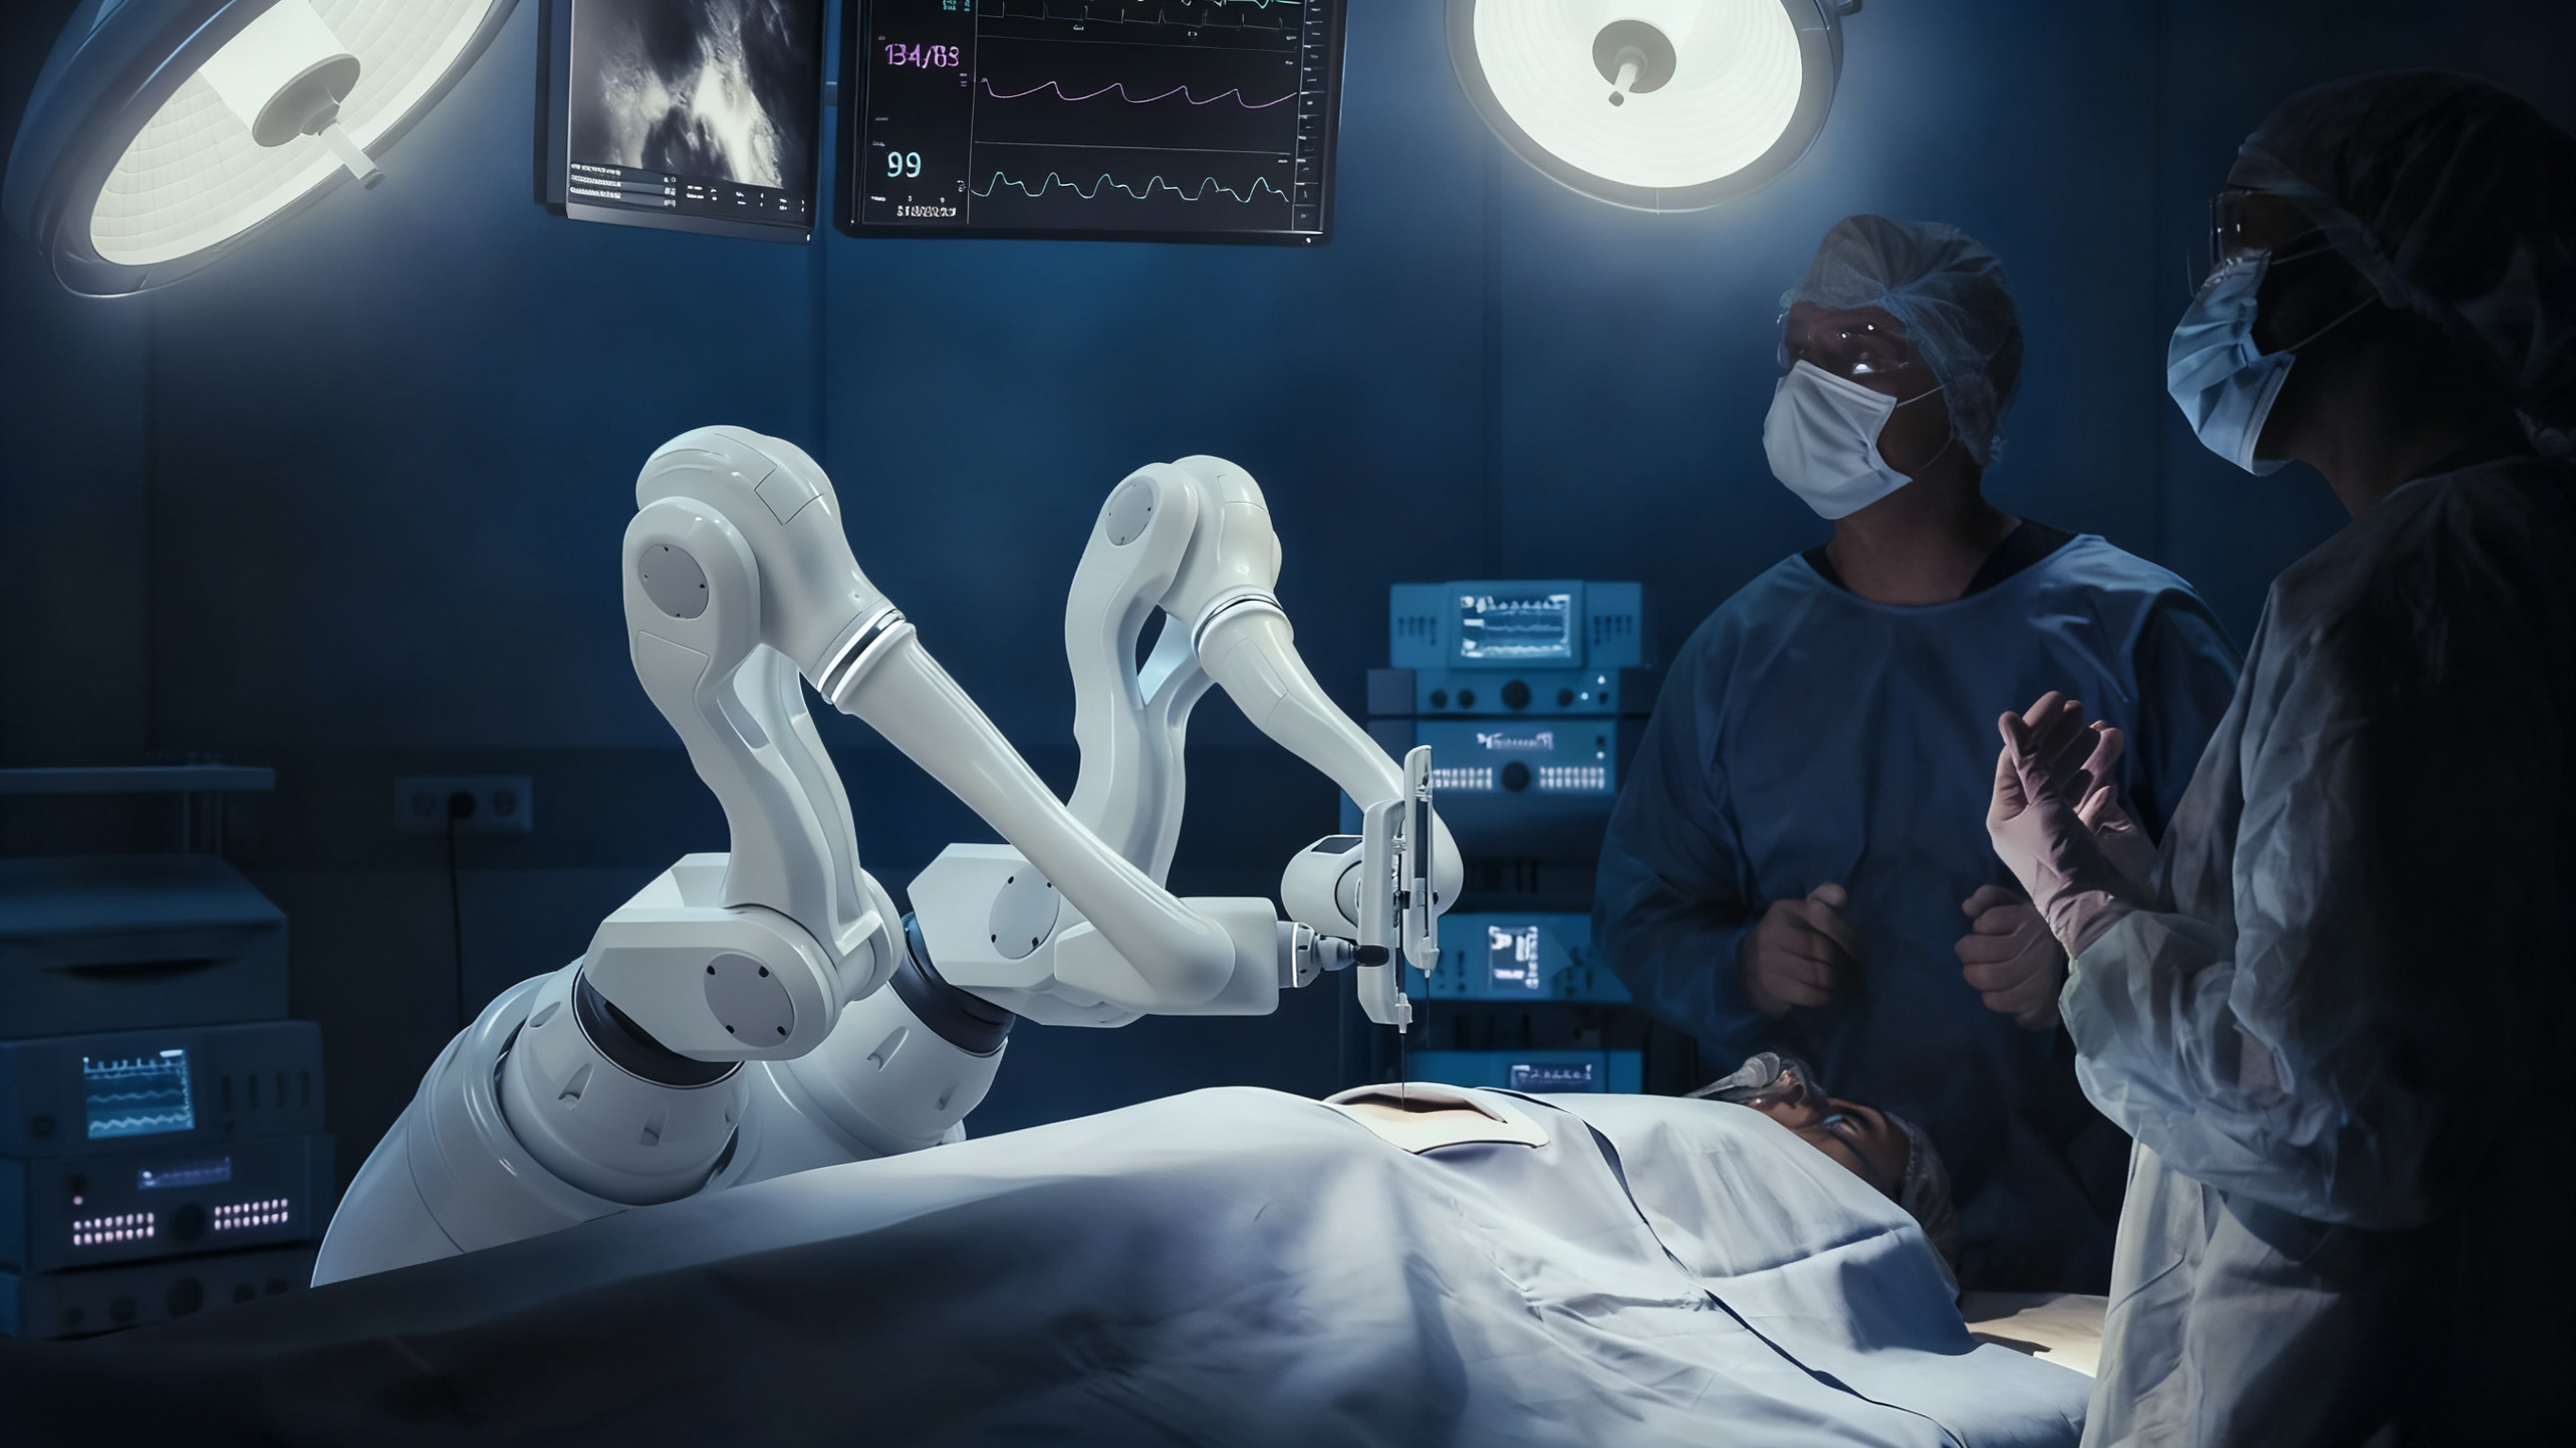
ಕನಿಷ್ಠ ಆಕ್ರಮಣಕಾರಿ ಶಸ್ತ್ರಚಿಕಿತ್ಸೆ : ರೊಬೊಟಿಕ್ ತೋಳುಗಳು 0.5 ಮಿಮೀಗಿಂತ ಕಡಿಮೆ ದೋಷಗಳೊಂದಿಗೆ ನಿಖರವಾದ ಶಸ್ತ್ರಚಿಕಿತ್ಸಾ ಕಾರ್ಯಾಚರಣೆಗಳನ್ನು ನಿರ್ವಹಿಸುತ್ತವೆ, ರೋಗಿಯ ಅಪಾಯವನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ ಮತ್ತು ಚೇತರಿಕೆಯನ್ನು ವೇಗಗೊಳಿಸುತ್ತದೆ.
ಸ್ವಯಂಚಾಲಿತ ಸಂಗ್ರಹಣೆ ಮತ್ತು ಮರುಪಡೆಯುವಿಕೆ : ವಿಸ್ತರಿಸಬಹುದಾದ ತೋಳುಗಳು ಕಿಕ್ಕಿರಿದ ಗೋದಾಮುಗಳು ಮತ್ತು ಎತ್ತರದ ಕಪಾಟುಗಳಲ್ಲಿ ಸಂಚರಿಸುತ್ತವೆ, ಇದರಿಂದಾಗಿ ವಸ್ತು ಮರುಪಡೆಯುವಿಕೆ ಸಮಯವನ್ನು 60% ವರೆಗೆ ಕಡಿಮೆ ಮಾಡಬಹುದು.
ಹೊಂದಾಣಿಕೆಯ ತಪಾಸಣೆ ವ್ಯವಸ್ಥೆಗಳು : ದೃಷ್ಟಿ ಸಾಧನಗಳನ್ನು ಹೊಂದಿರುವ ಶಸ್ತ್ರಾಸ್ತ್ರಗಳು ಬಹು ಕೋನಗಳಿಂದ ಭಾಗಗಳನ್ನು ಪರಿಶೀಲಿಸುತ್ತವೆ, ದೋಷ ಪತ್ತೆ ದರಗಳನ್ನು 30% ಹೆಚ್ಚಿಸುತ್ತವೆ ಮತ್ತು ರಿಟರ್ನ್ ದರಗಳನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತವೆ.
ಚಿಲ್ಲರೆ ವ್ಯಾಪಾರ ಯಾಂತ್ರೀಕರಣ : ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳು ವೆಂಡಿಂಗ್ ಯಂತ್ರಗಳು ಮತ್ತು ಸ್ವಯಂಚಾಲಿತ ಚಿಲ್ಲರೆ ವ್ಯಾಪಾರ ವ್ಯವಸ್ಥೆಗಳಲ್ಲಿ ಆಯ್ಕೆ ಮತ್ತು ವಿಂಗಡಿಸುವ ಕಾರ್ಯಗಳನ್ನು ನಿರ್ವಹಿಸುತ್ತವೆ, ದಕ್ಷತೆ ಮತ್ತು ಗ್ರಾಹಕರ ಅನುಭವವನ್ನು ಸುಧಾರಿಸುತ್ತವೆ.
ನನ್ನ ಅಭಿಪ್ರಾಯ: ನಾನು ಉದ್ಯಮದ ಡೇಟಾವನ್ನು ವೀಕ್ಷಿಸಿದ್ದೇನೆ ಮತ್ತು ಈ ವ್ಯವಸ್ಥೆಗಳೊಂದಿಗೆ ಪ್ರಾಯೋಗಿಕವಾಗಿ ಕೆಲಸ ಮಾಡಿದ್ದೇನೆ. ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳು ದಕ್ಷತೆ, ಬಾಗುವಿಕೆ ಮತ್ತು ಸುರಕ್ಷತೆಯನ್ನು ಹೆಚ್ಚಿಸುತ್ತವೆ. ಅವುಗಳ ಪಾತ್ರವು ವೇಗವಾಗಿ ಬೆಳೆಯುತ್ತದೆ. ಅವು ಸೂಕ್ಷ್ಮ ಶಸ್ತ್ರಚಿಕಿತ್ಸೆ, ಭಾರವಾದ ಕಾರ್ಖಾನೆ ಎತ್ತುವಿಕೆ ಮತ್ತು ಅಪಾಯಕಾರಿ ಕೆಲಸಗಳನ್ನು ನಿರ್ವಹಿಸುತ್ತವೆ. ಸ್ಮಾರ್ಟ್ ಸ್ಕೇಲಿಂಗ್ ಮಾಡಲು ಬಯಸುವ ವ್ಯವಹಾರಗಳಿಗೆ ನಾನು ಅವುಗಳನ್ನು ಶಿಫಾರಸು ಮಾಡುತ್ತೇನೆ.
ತೀರ್ಮಾನ
ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ವಿನ್ಯಾಸಗೊಳಿಸುವುದು ಯಾಂತ್ರಿಕ ಎಂಜಿನಿಯರಿಂಗ್, ಎಲೆಕ್ಟ್ರಾನಿಕ್ಸ್, ಪ್ರೋಗ್ರಾಮಿಂಗ್ ಮತ್ತು ಸುರಕ್ಷತೆಯನ್ನು ಸಂಯೋಜಿಸುತ್ತದೆ. ರಚನೆ, ದೂರದರ್ಶಕ ಕಾರ್ಯವಿಧಾನಗಳು, ಡ್ರೈವ್ ವ್ಯವಸ್ಥೆಗಳು ಮತ್ತು ನಿಯಂತ್ರಣ ಅಲ್ಗಾರಿದಮ್ಗಳ ಎಚ್ಚರಿಕೆಯ ಯೋಜನೆಯೊಂದಿಗೆ, ನೀವು ಯಾವುದೇ ಅಪ್ಲಿಕೇಶನ್ಗೆ ವಿಶ್ವಾಸಾರ್ಹ, ನಿಖರ ಮತ್ತು ಸ್ಕೇಲೆಬಲ್ ತೋಳನ್ನು ರಚಿಸಬಹುದು. ಶಿಕ್ಷಣ ಅಥವಾ ಉದ್ಯಮಕ್ಕೆ, ಶಕ್ತಿ, ನಿಖರತೆ, ಹೊಂದಿಕೊಳ್ಳುವಿಕೆ ಮತ್ತು ಸುರಕ್ಷತೆ ಮುಖ್ಯ - ರೋಬೋಟಿಕ್ ತೋಳು ನಿಮ್ಮ ಕಾರ್ಯಾಚರಣೆಗಳನ್ನು ಹೇಗೆ ಪರಿವರ್ತಿಸುತ್ತದೆ ಎಂಬುದನ್ನು ನೋಡಲು ಇಂದು ನಮ್ಮನ್ನು ಸಂಪರ್ಕಿಸಿ.
ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳ ಬಗ್ಗೆ FAQ
Q1. ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳು ಯಾವ ಅನ್ವಯಿಕೆಗಳಿಗೆ ಸೂಕ್ತವಾಗಿವೆ?
ಅವುಗಳನ್ನು ಉತ್ಪಾದನೆ, ವೆಲ್ಡಿಂಗ್, ಜೋಡಣೆ, ಲಾಜಿಸ್ಟಿಕ್ಸ್, ಗೋದಾಮು, ವೈದ್ಯಕೀಯ ಶಸ್ತ್ರಚಿಕಿತ್ಸೆ, ಪ್ರಯೋಗಾಲಯಗಳು ಮತ್ತು ಚಿಲ್ಲರೆ ಯಾಂತ್ರೀಕರಣದಲ್ಲಿ ಬಳಸಲಾಗುತ್ತದೆ.
ಪ್ರಶ್ನೆ 2. ಸ್ವಾತಂತ್ರ್ಯದ ಡಿಗ್ರಿಗಳ ಸಂಖ್ಯೆಯನ್ನು (DOF) ನಾನು ಹೇಗೆ ಆಯ್ಕೆ ಮಾಡುವುದು?
ಸರಳ ಕಾರ್ಯಗಳಿಗೆ 4–5 DOF ಬೇಕಾಗಬಹುದು, ಆದರೆ ಕೈಗಾರಿಕಾ ಅಥವಾ ನಿಖರ ಕಾರ್ಯಾಚರಣೆಗಳಿಗೆ ಸಾಮಾನ್ಯವಾಗಿ ನಮ್ಯತೆ ಮತ್ತು ನಿಖರತೆಗಾಗಿ 6–8 DOF ಅಗತ್ಯವಿರುತ್ತದೆ.
ಪ್ರಶ್ನೆ 3. ರೋಬೋಟಿಕ್ ತೋಳು ಎಷ್ಟು ಪೇಲೋಡ್ ಅನ್ನು ನಿಭಾಯಿಸಬಲ್ಲದು?
ಪೇಲೋಡ್ ಮಾದರಿಯಿಂದ ಮಾದರಿಗೆ ಬದಲಾಗುತ್ತದೆ: ಸಣ್ಣ ಮೂಲಮಾದರಿಗಳು 0.5–5 ಕೆಜಿ, ಕೈಗಾರಿಕಾ ಶಸ್ತ್ರಾಸ್ತ್ರಗಳು 50 ಕೆಜಿ ಅಥವಾ ಅದಕ್ಕಿಂತ ಹೆಚ್ಚಿನದನ್ನು ನಿರ್ವಹಿಸುತ್ತವೆ. ನಿಮ್ಮ ಅಪ್ಲಿಕೇಶನ್ ಮತ್ತು ಸುರಕ್ಷತಾ ಅಂಚು ಆಧರಿಸಿ ಆಯ್ಕೆಮಾಡಿ.
ಪ್ರಶ್ನೆ 4: ನಾನು ಆರ್ಡುನೊ ಬಳಸಿ ರೋಬೋಟಿಕ್ ತೋಳನ್ನು ನಿರ್ಮಿಸಬಹುದೇ?
ಉ: ಹೌದು, ಸುಲಭವಾದ ಪ್ರೋಗ್ರಾಮಿಂಗ್ ಮತ್ತು ಸಂವೇದಕ ಹೊಂದಾಣಿಕೆಯಿಂದಾಗಿ, ಮೂಲಮಾದರಿ ಮತ್ತು ಸಣ್ಣ-ಪ್ರಮಾಣದ ವಿಸ್ತರಿಸಬಹುದಾದ ರೋಬೋಟಿಕ್ ತೋಳುಗಳಿಗೆ ಆರ್ಡುನೊ ಉತ್ತಮ ಆಯ್ಕೆಯಾಗಿದೆ.