
Stel je een robotarm voor die zich uitstrekt, buigt en nauwkeurig beweegt – naadloos onderdelen van een lopende band pakt, feilloos last of zelfs delicate medische taken uitvoert. Het ontwerpen van zo'n uitschuifbare robotarm draait niet alleen om mechanica en code; het draait om het omzetten van verbeelding in beweging. In deze gids leer je hoe je je eigen robotarm tot leven brengt – van structuur en aandrijfsystemen tot besturingslogica en testen – of je nu een ingenieur, maker of ondernemer bent die klaar is om de toekomst van automatisering vorm te geven.
1. Uitschuifbare robotarmen begrijpen
Telescopische robotarmen zijn een essentieel onderdeel geworden van moderne automatisering. Hun flexibele ontwerp en grote reikwijdte maken ze ideaal voor een breed scala aan industrieën – van precisieproductie tot grootschalige engineering en zelfs reddingsoperaties. Hieronder vind je de vijf meest voorkomende toepassingen van vandaag.
-
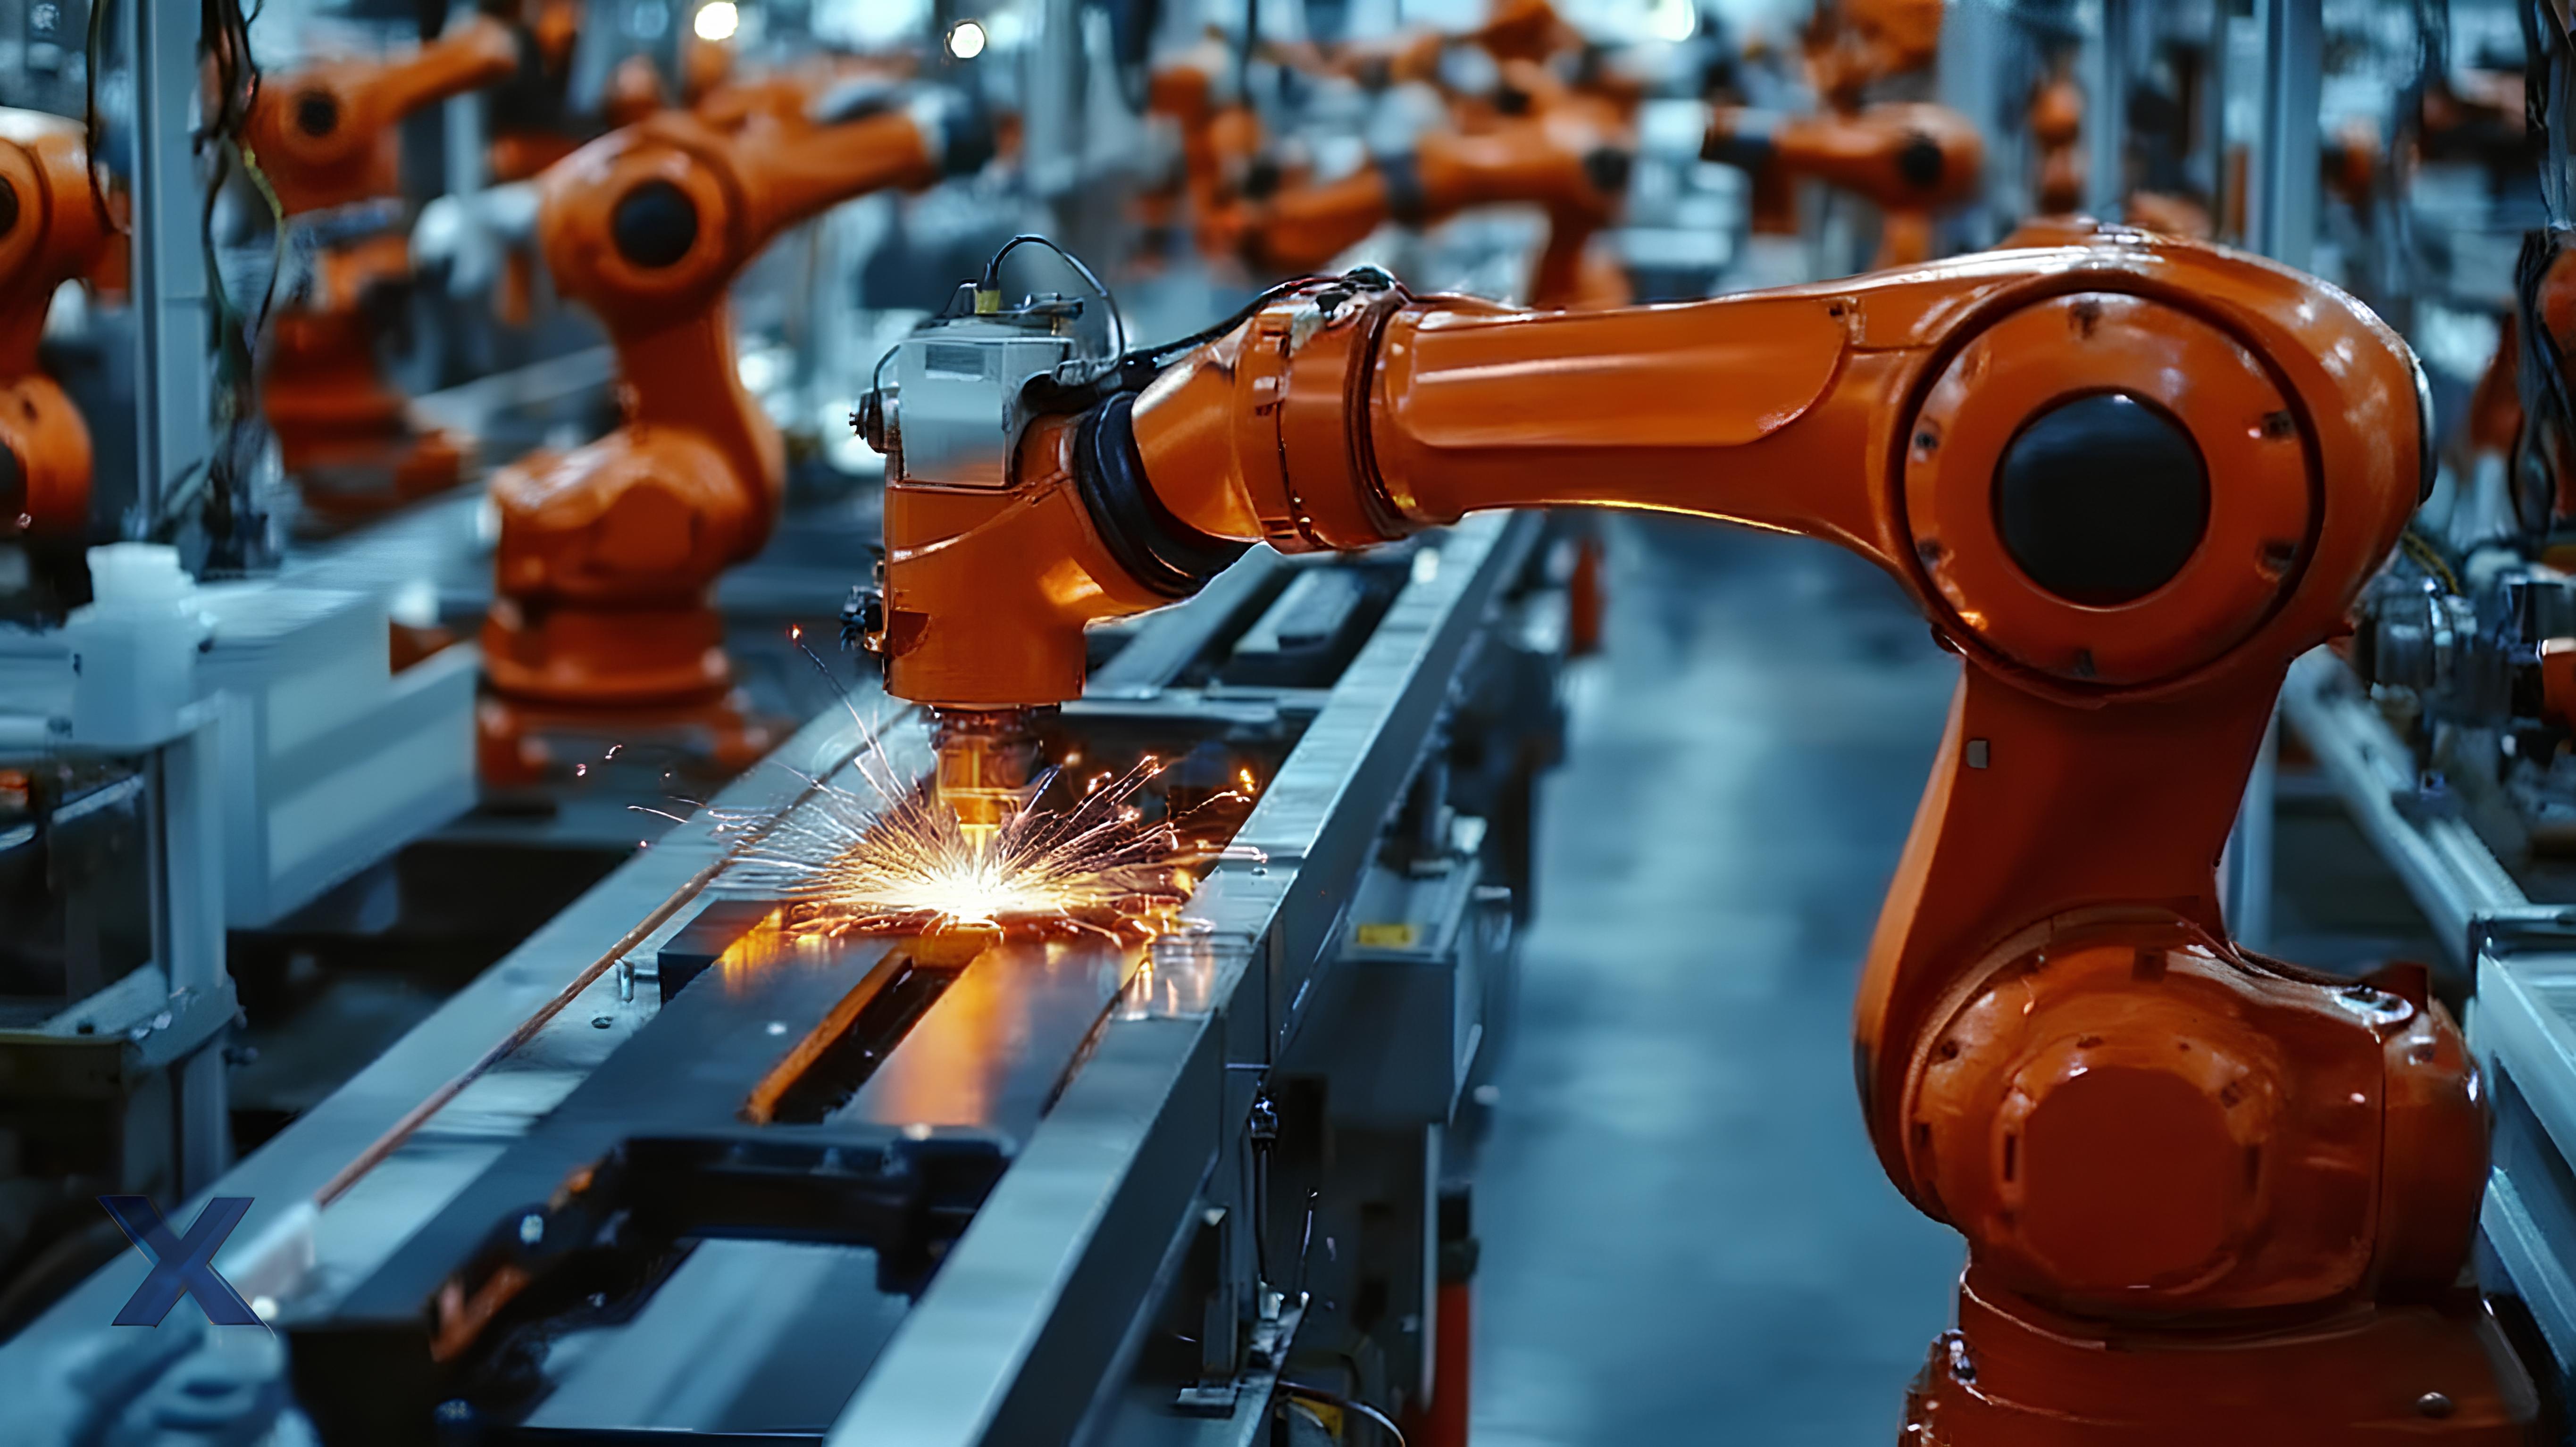
Industriële robots voor geautomatiseerde assemblagelijnen: Deze worden veel gebruikt in de auto- en elektronica-industrie voor taken zoals het oppakken, plaatsen en assembleren van onderdelen, waardoor de productie-efficiëntie en -flexibiliteit worden verbeterd.
-
Industriële robots voor laserreiniging, lassen en snijden: Werk samen met lasersystemen om roest te verwijderen, te lassen of metalen oppervlakken te polijsten — ideaal voor industrieën zoals scheepsbouw, matrijzenproductie en staalconstructies.
-
Robotarmen voor magazijn- en logistieke toepassingen: Deze worden gebruikt in magazijnen, containers en logistieke centra voor het laden, lossen of sorteren van goederen. Het telescopische ontwerp maakt het mogelijk om diep in krappe ruimtes te reiken, waardoor de efficiëntie van automatisering wordt verbeterd.
-
Robots voor de bouw en het onderhoud van bruggen, constructies en windturbines: ze werken op grote hoogte of in complexe omgevingen om reinigings-, coating- of inspectietaken veiliger en nauwkeuriger uit te voeren.
-
Servicerobots voor reddings- en inspectiemissies: ingezet in gevaarlijke of besloten omgevingen – zoals rampgebieden, chemische fabrieken of nucleaire installaties – om op afstand operaties uit te voeren, monsters te nemen of noodreddingen te verrichten.
Van productie tot onderhoud, van logistiek tot levensreddende missies – telescopische robotarmen herdefiniëren de manier waarop mensen met machines omgaan. Hun aanpasbaarheid, precisie en betrouwbaarheid maken ze tot een van de belangrijkste technologieën die de toekomst van intelligente automatisering aanjagen.
2. Belangrijke dingen om over na te denken voordat u een robotarm ontwerpt
Voordat je een uitschuifbare robotarm bouwt , moet je een aantal belangrijke factoren op een rijtje zetten. Deze ontwerpvereisten zijn essentieel voor het succes van je project.
-
Hoeveel lading kan het aan? (Wat is het maximale gewicht dat het kan tillen?)
-
Wat is het vereiste maximale bereik?
-
Is het geschikt voor gebruik onder uitdagende binnen- of buitenomstandigheden?
-
Welke mate van precisie of nauwkeurigheid moet het bereiken?
3. Mechanisch ontwerp van de robotarm
Ik raad je aan om je bij het ontwerpen van een uitschuifbare robotarm op drie hoofdgebieden te concentreren: het type constructie, de aandrijving en de kerncomponenten. Deze helpen je de gewenste bewegingsvrijheid (DOF), reikwijdte en stabiliteit te bereiken.
a. Structurele configuratie en vrijheidsgraden
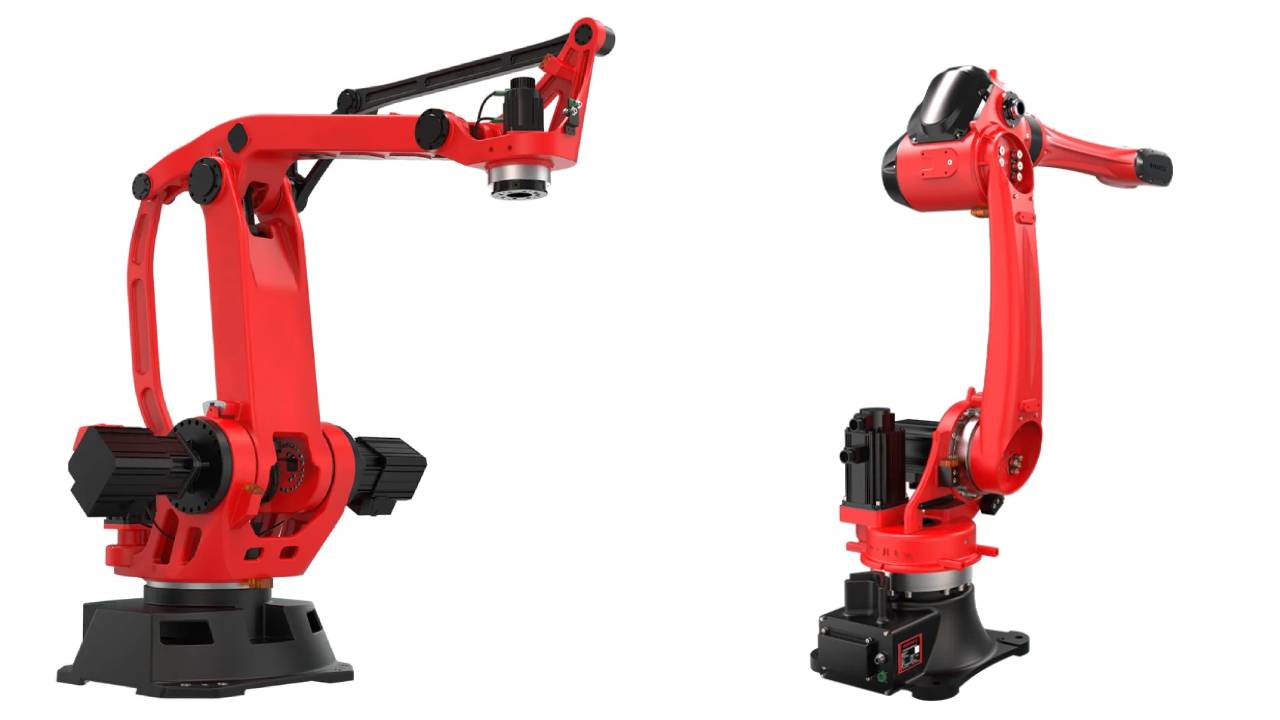
Armtype : Kies tussen scharnierende armen (seriële gewrichten), schaarmechanismen , telescopische buizen of continue armen, afhankelijk van uw werkruimte en taakvereisten.
Vrijheidsgraden (DOF) : De meeste praktische robotarmen vereisen minstens 3-4 vrijheidsgraden om omhoog, omlaag, vooruit en achteruit te bewegen. Industriële robotarmen kunnen 6-7 vrijheidsgraden hebben , waardoor ze de beweging van een menselijke arm nabootsen en een hoge herhaalbaarheid (±0.05 mm) bereiken.
Uitbreidingsmechanisme :
-
Telescopisch ontwerp : maakt gebruik van in elkaar passende buizen die soepel in elkaar schuiven voor gecontroleerde uitschuiving.
-
Schuifrailsysteem : maakt gebruik van lineaire rails en lagers voor een soepele sectie-uitschuiving.
Beide vereisen materialen met een lage wrijving en maken vaak gebruik van tandwielen, riemen of schroefaandrijvingen.
b. Materialen- en gewichtsbeheer
- Materiaalkeuze : Gebruik lichtgewicht maar sterke materialen zoals aluminium, koolstofvezel of composieten om de spanning op de arm te verminderen; voor zware toepassingen kunnen staallegeringen worden gebruikt, maar deze voegen wel extra gewicht toe.
- Gewichtsverdeling: Houd het uiteinde van de arm (grijper of gereedschap) zo licht mogelijk om de responsiviteit te behouden en overbelasting van de motoren te voorkomen.
- Gezamenlijke koppel: Het ellebooggewricht ervaart de hoogste spanning wanneer de arm volledig gestrekt is. Zware eindeffectoren verhogen deze spanning, dus moeten de materialen... sterk maar toch lichtgewicht.
c. Voorbeelden uit de industrie
-
Industriële lasarm : Beschikt over 6 vrijheidsgraden, een hoog draagvermogen en een herhaalbaarheid van ±0.05 mm.
-
Orderverzamelarm : Heeft 4 bewegingsvrijheden en kan snelle handelingen uitvoeren met cyclustijden van minder dan 2 seconden.
-
Mobiele uitschuifbare robotarm (MERA) : Maakt gebruik van twee lagen 2-DOF schaarmechanismen voor een groot bereik, gemakkelijke obstakelnavigatie en een hoog vermogen.
-
Flexibele telescopische arm : Samengesteld uit flexibele modulaire secties, die een soepele, verstelbare beweging mogelijk maken en tegelijkertijd telescopische uitschuiving ondersteunen.
Op basis van mijn ervaring garanderen deze principes dat uw uitschuifbare robotarm betrouwbaar, reikend en efficiënt is. Ze werken uitstekend voor veeleisende moderne toepassingen.
4. Aandrijfsysteem: de juiste actuatoren kiezen voor uitschuifbare robotarmen
Ik geloof dat het aandrijfsysteem het hart is van elke uitschuifbare robotarm. Het bepaalt hoe soepel en nauwkeurig je arm beweegt. Je actuatorkeuze – elektrisch, pneumatisch of hydraulisch – bepaalt het koppel, de snelheid, de belasting en de precisie.
Soorten aandrijfsystemen en actuatoren
- Elektrische aandrijving (servo-, stappen-, gelijkstroommotoren)
-
Voordelen: Hoge controleprecisie en soepele beweging, snelle respons en nauwkeurige herhaalbaarheid; ideaal voor middelzware tot lichte lasten en precisietaken.
-
Toepassingen: Automatisering van productielijnen, orderverzameling in magazijnen, robotarmen voor lichte assemblage en robots voor onderwijs of onderzoek.
-
- Hydraulische aandrijving
- Sterke punten: Draagt de zwaarste last. Sterk voor zware armen.
- Gebruikers verhalen: Industrieel hijsen. Meerassige armen voor lassen. Materiaaltransport in zware omstandigheden.
- pneumatische aandrijving
- Sterke punten: Snel uit- en intrekken. Geschikt voor snelle cycli. Werkt goed voor lichtere lasten.
- Gebruikers verhalen: Industriële pick-and-place. Testen. Sorteerlijnen.
Ik raad je aan verder te denken dan alleen het vermogen. De keuze van je aandrijfsysteem bepaalt de nauwkeurigheid, het laadvermogen, de cyclussnelheid en de toekomstige flexibiliteit van je robotarm . Kijk naar je specifieke toepassing. Controleer je prestatiebehoeften. Stem deze vervolgens af op het juiste actuator- en transmissieontwerp. Dit levert je een sterke en modulaire robotarmoplossing op.
5. Sensoren en feedbacksysteem: betere precisie en veiligheid in robotarmen
-
Positie- en hoeksensoren: – Encoders : Meten gewrichtshoeken en rotatieposities, veel gebruikt voor nauwkeurige bewegingsbesturing. – Potentiometers : Gebruikt voor eenvoudige hoekdetectie of feedback.
-
Kracht- en koppelingssensoren – Detecteren krachten op gewrichten of eindeffectoren om overbelasting en botsingen te voorkomen.
-
Nabijheids- en afstandssensoren – Optische, ultrasone of lasersensoren voor obstakeldetectie, objectpositionering of aanwezigheidsdetectie.
-
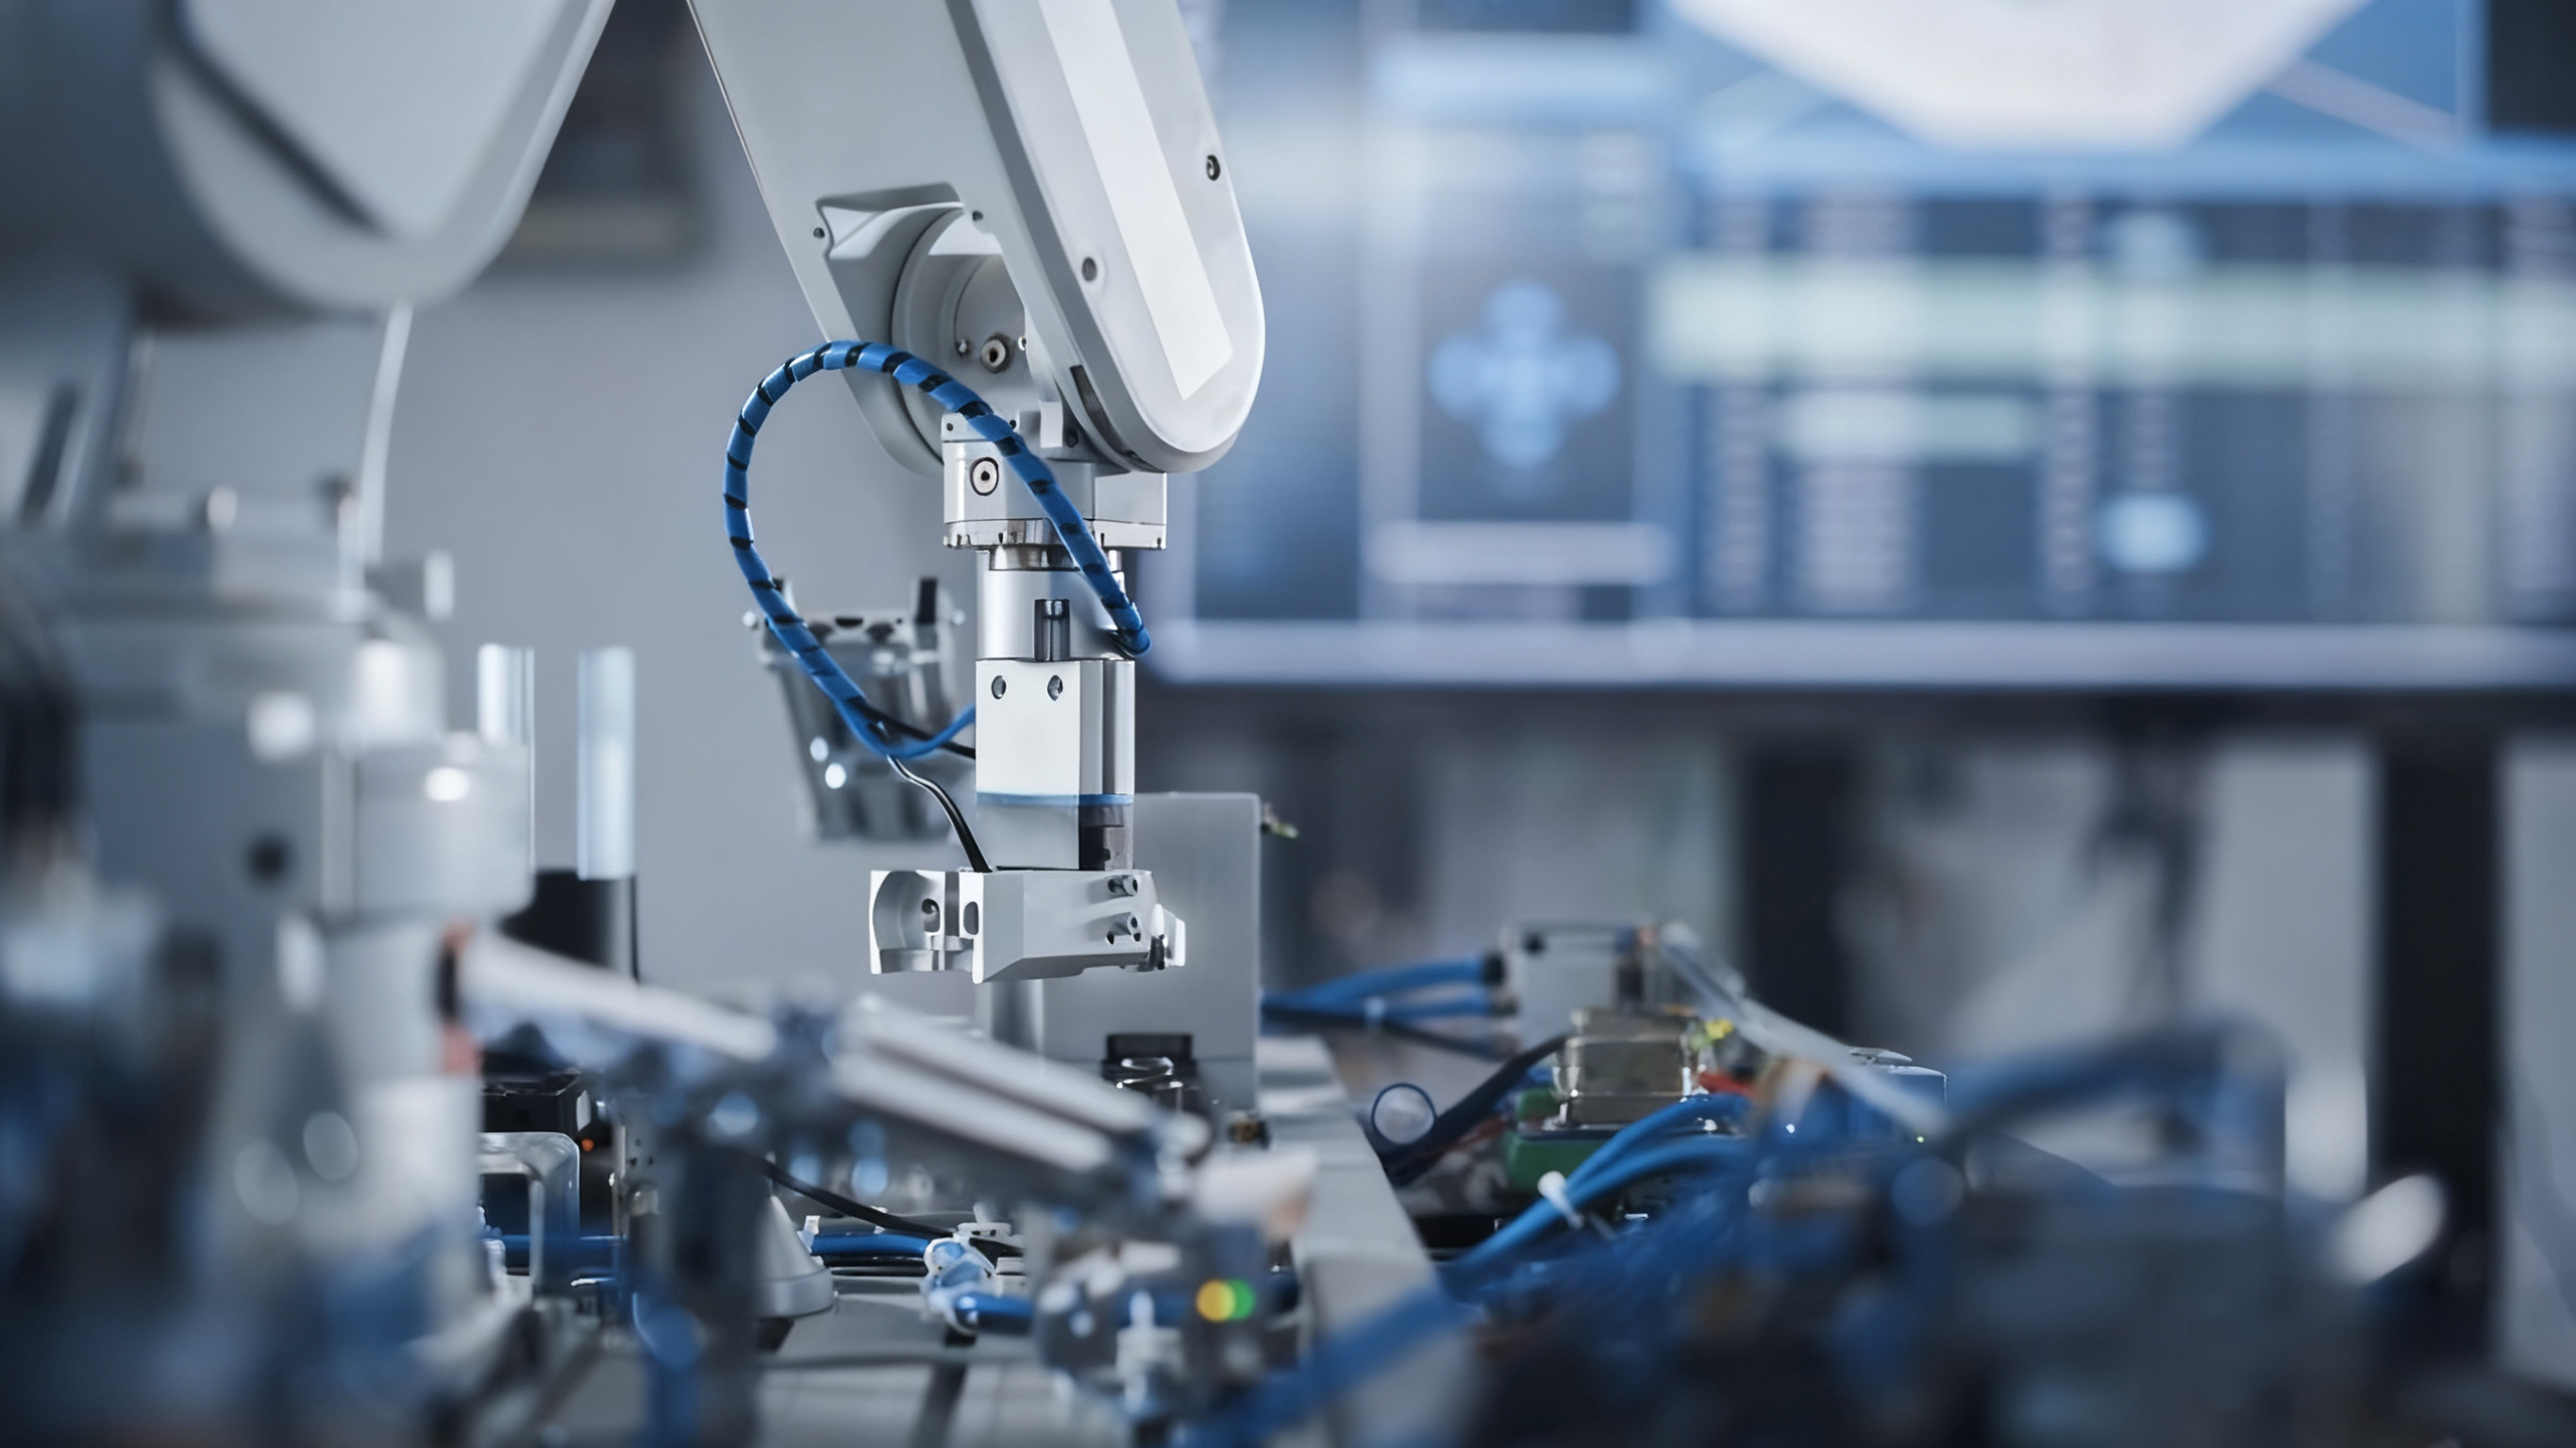
Beeldsystemen / camera's – maken objectherkenning, grijpbegeleiding en nauwkeurige positionering mogelijk.
-
Tast- en druksensoren – Geïnstalleerd op de eindeffectoren om de grijpkracht te bewaken en contact met objecten te detecteren.
-
Inertiesensoren (IMU: Inertial Measurement Unit) – Meten de oriëntatie, beweging en versnelling van de arm voor houdingsstabiliteit en dynamische compensatie.
Op basis van mijn ervaring is de integratie van hoogwaardige sensoren en sterke feedback de belangrijkste upgrade die je aan een robotarm kunt doen. Het is veel effectiever dan alleen mechanische verbeteringen. Het verandert een uitschuifbare arm van een eenvoudige manipulator in een responsieve, adaptieve en veilige machine. Ik raad dit aan voor toepassingen in de praktijk en voor de eisen van de moderne industrie.
6. Besturingssysteem en programmering: precisie en veiligheid in uitschuifbare robotarmen
Een goed ontworpen besturingssysteem vormt de basis van elke uitschuifbare robotarm . Het zorgt voor nauwkeurige bewegingen, betrouwbare feedback en een veilige interactie tussen mens en robot.
Het besturingssysteem fungeert als het 'brein' van de robotarm en regelt beweging, precisie en interactie. Belangrijke componenten zijn microcontrollers, besturingsalgoritmen en gebruikersinterfaces.
a. Microcontrollers en processoren
-
Prototypeboards : Arduino of Raspberry Pi zijn ideaal voor eenvoudige of experimentele opstellingen.
-
Industriële controllers : PLC's (Programmeerbare Logische Controllers) zijn geschikt voor complexe automatiserings- en zeer betrouwbare toepassingen.
b. Controle-algoritmen
-
PID-regelaars : zorgen voor een soepele en stabiele beweging in de gewrichten.
-
Inverse kinematica : berekent de benodigde gewrichtsbewegingen om nauwkeurig de gewenste posities te bereiken.
-
Integratie van machinaal leren : maakt adaptieve en intelligente beweging mogelijk voor geavanceerde robottaken.
c. Mens-machine-interface (HMI)
Gebruikers kunnen de robotarm besturen via:
-
Joysticks voor handmatige besturing
-
Touchscreenpanelen voor intuïtieve bediening en bewaking.
-
Draadloze controllers voor bediening op afstand
-
Voorgeprogrammeerde routines voor repetitieve of geautomatiseerde taken
Op basis van mijn ervaring zijn modulaire controllerontwerpen essentieel. Feedbacklussen moeten sterk zijn. Veiligheidsvoorzieningen moeten geavanceerd zijn. Deze elementen creëren hoogwaardige, uitschuifbare robotarmen. Ze passen zich goed aan. Ze werken betrouwbaar in industriële omgevingen. Ze blinken uit in samenwerkingsomgevingen.
7. Stroomvoorziening en -beheer: betrouwbare werking van uitschuifbare robotarmen garanderen
Een betrouwbaar energiesysteem vormt de kern van een uitschuifbare robotarm en levert stabiele spanning en stroom aan motoren, controllers en sensoren voor een soepele en veilige werking. Het type energie is afhankelijk van de actuatoren: elektrische systemen gebruiken batterijen of wissel-/gelijkstroom, terwijl hydraulische of pneumatische systemen pompen, compressoren en reservoirs nodig hebben. Voor mobiele robots hebben lithiumbatterijen de voorkeur vanwege hun hoge energiedichtheid.
Algemene spanningsnormen en hun gebruik
- 48 V: Ik raad dit aan als dé standaard voor robotarmen met een gemiddeld tot hoog vermogen. Het draagt energie goed over, verlaagt het stroomverbruik en werkt met de meeste industriële batterijsystemen.
- 24 V:Veel mensen gebruiken dit voor borstelloze DC- en stappenmotoren in middenbereikarmen.
- 12 V / 5 VJe vindt ze in besturingselektronica, standaard servo's en microcontrollers (Arduino, Raspberry Pi, STM32).
- Ontwerptip: Ik raad aan om aparte stroomrails of regelaars te gebruiken voor motoren en gevoelige controllers. Dit vermindert elektrische ruis.
Batterijoplossingen voor mobiele/draagbare systemen
-
Batterijtypen : Lithium-ion- en LiFePO4-batterijpakketten hebben de voorkeur vanwege hun hoge energiedichtheid, lange levensduur en relatief lage gewicht.
-
Batterijbeheersysteem (BMS) : Essentieel voor celbalancering, bescherming tegen overstroom, overontlading en oververhitting, en realtime monitoring – sla dit onderdeel nooit over.
-
Gebruiksduur en capaciteitsplanning : Bereken de batterijcapaciteit op basis van de beoogde gebruiksduur (bijvoorbeeld 8+ uur voor tentoonstellingen of werkzaamheden in het veld) en houd rekening met de vereisten voor snelladen.
Aanvullende overwegingen
-
Afweging tussen vermogen en gewicht : Mobiele systemen moeten prioriteit geven aan energiedichtheid en gewicht; stationaire systemen kunnen prioriteit geven aan een hoger vermogen.
-
Koeling en bescherming : Zorg voor een goede warmteafvoer en een ontwerp dat bescherming biedt tegen omgevingsinvloeden (stof- en vochtbestendigheid).
-
Stroomdistributie en bedrading : Plan voor een veilige distributie, kortsluitbeveiliging en aarding om spanningsverlies te minimaliseren.
-
Hydraulische/pneumatische systemen : Bij niet-elektrische aandrijvingen moet rekening worden gehouden met het vermogen van de pomp/compressor, de grootte van het reservoir of de tank en de benodigde aandrijfkrachtbron of motor.
Het naleven van deze geïntegreerde veiligheids- en betrouwbaarheidsnormen is een wettelijke verplichting. Op basis van mijn ervaring vormt het bovendien een bewezen basis voor het verminderen van schade, het voorkomen van stilstand en het beperken van aansprakelijkheid bij elke professionele of onderzoeksmatige inzet van robotarmen.
8. Veiligheid en betrouwbaarheid van uitschuifbare robotarmen: belangrijkste strategieën en beste praktijken
Omdat robotarmen vaak in de buurt van mensen of in gevaarlijke omgevingen werken, is veiligheid van cruciaal belang. De juiste veiligheidsmaatregelen beschermen niet alleen de operators, maar zorgen ook voor een betrouwbare werking en voorkomen schade aan de apparatuur.
Kritische fysieke en elektronische beveiligingen
- Fysieke barrières en veiligheidshekken: Plaats vaste hekken en afsluitbare poorten rond de werkruimte van de robot. Dit voorkomt onbedoelde of ongeautoriseerde toegang. U moet de instructies volgen. ISO 10218:2025 voor de meeste industriële omgevingen.
- Aanwezigheidsdetectie-veiligheidsvoorzieningen: Installeer lichtschermen, laserscanners of drukgevoelige matten. Deze systemen detecteren wanneer mensen te dichtbij komen en stoppen of vertragen de arm direct. Deze maatregelen ondersteunen de veiligheid. samenwerking zonder de arm af te sluiten.
- Toegankelijke noodstopvoorzieningen (E-Stops): Plaats zichtbare, snel toegankelijke noodstopknoppen en noodstopknoppen met trekkoord in de omgeving. Mensen moeten ze vanaf elke plek in de buurt van de robotarm kunnen bereiken. Eén druk op de knop activeert een volledige uitschakeling van het systeem.
- Sterke bewakings- en afschermingssystemen: Gebruik gelaste gaaskooien of polycarbonaat schermen met standaard afsluitbare toegangspunten. Dit beschermt personeel tijdens bediening en onderhoud.
- Geïntegreerde runstop/quick-stop-bediening: Voeg noodstopknoppen toe aan de arm (inclusief mobiele units) en handbedieningen. Dit maakt directe onderbreking van elke beweging in kritieke situaties mogelijk.
9. Prototyping en testen van uitschuifbare robotarmen
Ik raad aan om te beginnen met een gedegen prototype- en testfase, wat cruciaal is om ervoor te zorgen dat je ontwerp voldoet aan de eisen voor bereik, laadvermogen, precisie en duurzaamheid. Nadat het ontwerp is voltooid, maak je een prototype op schaal met behulp van 3D-printen, aluminium profielen of modulaire kits. De tests moeten het volgende omvatten:
-
Draagvermogen : Controleer of de arm verschillende lasten aankan.
-
Soepelheid van de uitschuifbeweging : Controleer of de arm soepel uitschuift en intrekt zonder te haperen of te trillen.
-
Stabiliteit bij volledige strekking : Beoordeel de structurele stabiliteit en trillingen wanneer de arm volledig is gestrekt.
-
Warmteafvoer van de motor : Bewaak de motortemperatuur bij continue of zware belasting om adequate koeling te garanderen en oververhitting te voorkomen.
Op basis van mijn ervaring is snelle iteratie belangrijk. Dat geldt ook voor standaardtesten. Focus op het meten van betrouwbaarheid en controle. Deze aanpak resulteert in uitschuifbare robotarmen die sterk, nauwkeurig en klaar voor gebruik zijn.
10. Toepassingen van uitschuifbare robotarmen in de praktijk
Ik heb uitschuifbare robotarmen in veel praktijkscenario's goed zien werken. Ze passen zich gemakkelijk aan, reiken ver en beheersen taken met precisie. Ik raad ze aan voor veel sectoren. Hieronder staan de belangrijkste gebieden waar ze uitblinken, met actuele gegevens en voorbeelden.
Automobielindustrie: Uitschuifbare robotarmen spelen een cruciale rol bij taken zoals assemblage, lassen en lakken.
Minimaal invasieve chirurgie : Robotarmen voeren nauwkeurige chirurgische ingrepen uit met een foutmarge van minder dan 0.5 mm, waardoor het risico voor de patiënt wordt verlaagd en het herstel wordt versneld.
Geautomatiseerd opslaan en ophalen : Uitschuifbare armen manoeuvreren in drukke magazijnen en tussen hoge schappen, waardoor de tijd die nodig is om artikelen op te halen met wel 60% wordt verkort.
Adaptieve inspectiesystemen : Armen uitgerust met vision-tools inspecteren onderdelen vanuit meerdere hoeken, waardoor de detectie van defecten met 30% toeneemt en het aantal retourzendingen afneemt.
Automatisering in de detailhandel : Uitschuifbare robotarmen voeren pick- en sorteertaken uit in automaten en geautomatiseerde winkelsystemen, waardoor de efficiëntie en de klantervaring verbeteren.
Mijn mening: Ik heb branchegegevens bekeken en zelf met deze systemen gewerkt. Uitschuifbare robotarmen verhogen de efficiëntie, flexibiliteit en veiligheid. Hun rol groeit snel. Ze worden gebruikt voor delicate operaties, het tillen van zware lasten in fabrieken en gevaarlijke taken. Ik beveel ze aan voor bedrijven die slim willen opschalen.
Conclusie
Het ontwerpen van een uitschuifbare robotarm combineert werktuigbouwkunde, elektronica, programmering en veiligheid. Door de structuur, telescopische mechanismen, aandrijfsystemen en besturingsalgoritmen zorgvuldig te plannen, kunt u een betrouwbare, precieze en schaalbare arm creëren voor elke toepassing. Of het nu voor het onderwijs of de industrie is, sterkte, precisie, aanpasbaarheid en veiligheid zijn essentieel. Neem vandaag nog contact met ons op om te ontdekken hoe een robotarm uw bedrijfsvoering kan transformeren.
Veelgestelde vragen over uitschuifbare robotarmen
V1. Voor welke toepassingen zijn uitschuifbare robotarmen geschikt?
Ze worden gebruikt in de productie, het lassen, de assemblage, de logistiek, opslag, medische chirurgie, laboratoria en de automatisering in de detailhandel.
Vraag 2. Hoe kies ik het aantal vrijheidsgraden (DOF)?
Eenvoudige taken kunnen 4–5 DOF nodig hebben, terwijl industriële of precisiebewerkingen doorgaans 6–8 DOF vereisen voor flexibiliteit en nauwkeurigheid.
Vraag 3. Hoeveel lading kan een robotarm aan?
Het laadvermogen varieert per model: kleine prototypes kunnen 0.5-5 kg aan, industriële armen tot 50 kg of meer. Kies op basis van uw toepassing en veiligheidsmarge.
V4: Kan ik een robotarm bouwen met Arduino?
A: Ja, Arduino is een uitstekende keuze voor prototyping en kleine uitschuifbare robotarmen vanwege de eenvoudige programmering en sensorcompatibiliteit.