
Hebu fikiria mkono wa roboti unaonyoosha, kupinda na kusogea kwa usahihi - ukichukua bila mshono sehemu kutoka kwa ukanda wa kupitisha mizigo, kulehemu kwa usahihi kamili, au hata kutekeleza kazi nyeti za matibabu. Kubuni mkono wa roboti unaoweza kupanuliwa sio tu kuhusu mechanics na kanuni; ni juu ya kugeuza mawazo kuwa mwendo. Katika mwongozo huu, utajifunza jinsi ya kuleta uhai wa mkono wako wa roboti - kutoka kwa muundo na mifumo ya kuendesha hadi kudhibiti mantiki na majaribio - iwe wewe ni mhandisi, mtengenezaji, au mjasiriamali aliye tayari kuunda siku zijazo za uhandisi otomatiki.
1. Kuelewa Mikono ya Roboti Inayoweza Kupanuliwa
Mikono ya roboti ya darubini imekuwa sehemu muhimu ya otomatiki ya kisasa. Muundo wao unaonyumbulika na ufikiaji wake uliopanuliwa huwafanya wawe bora kwa anuwai ya viwanda - kuanzia utengenezaji wa usahihi hadi uhandisi mkubwa na hata shughuli za uokoaji. Hapa kuna matumizi matano ya kawaida utakayopata leo.
-
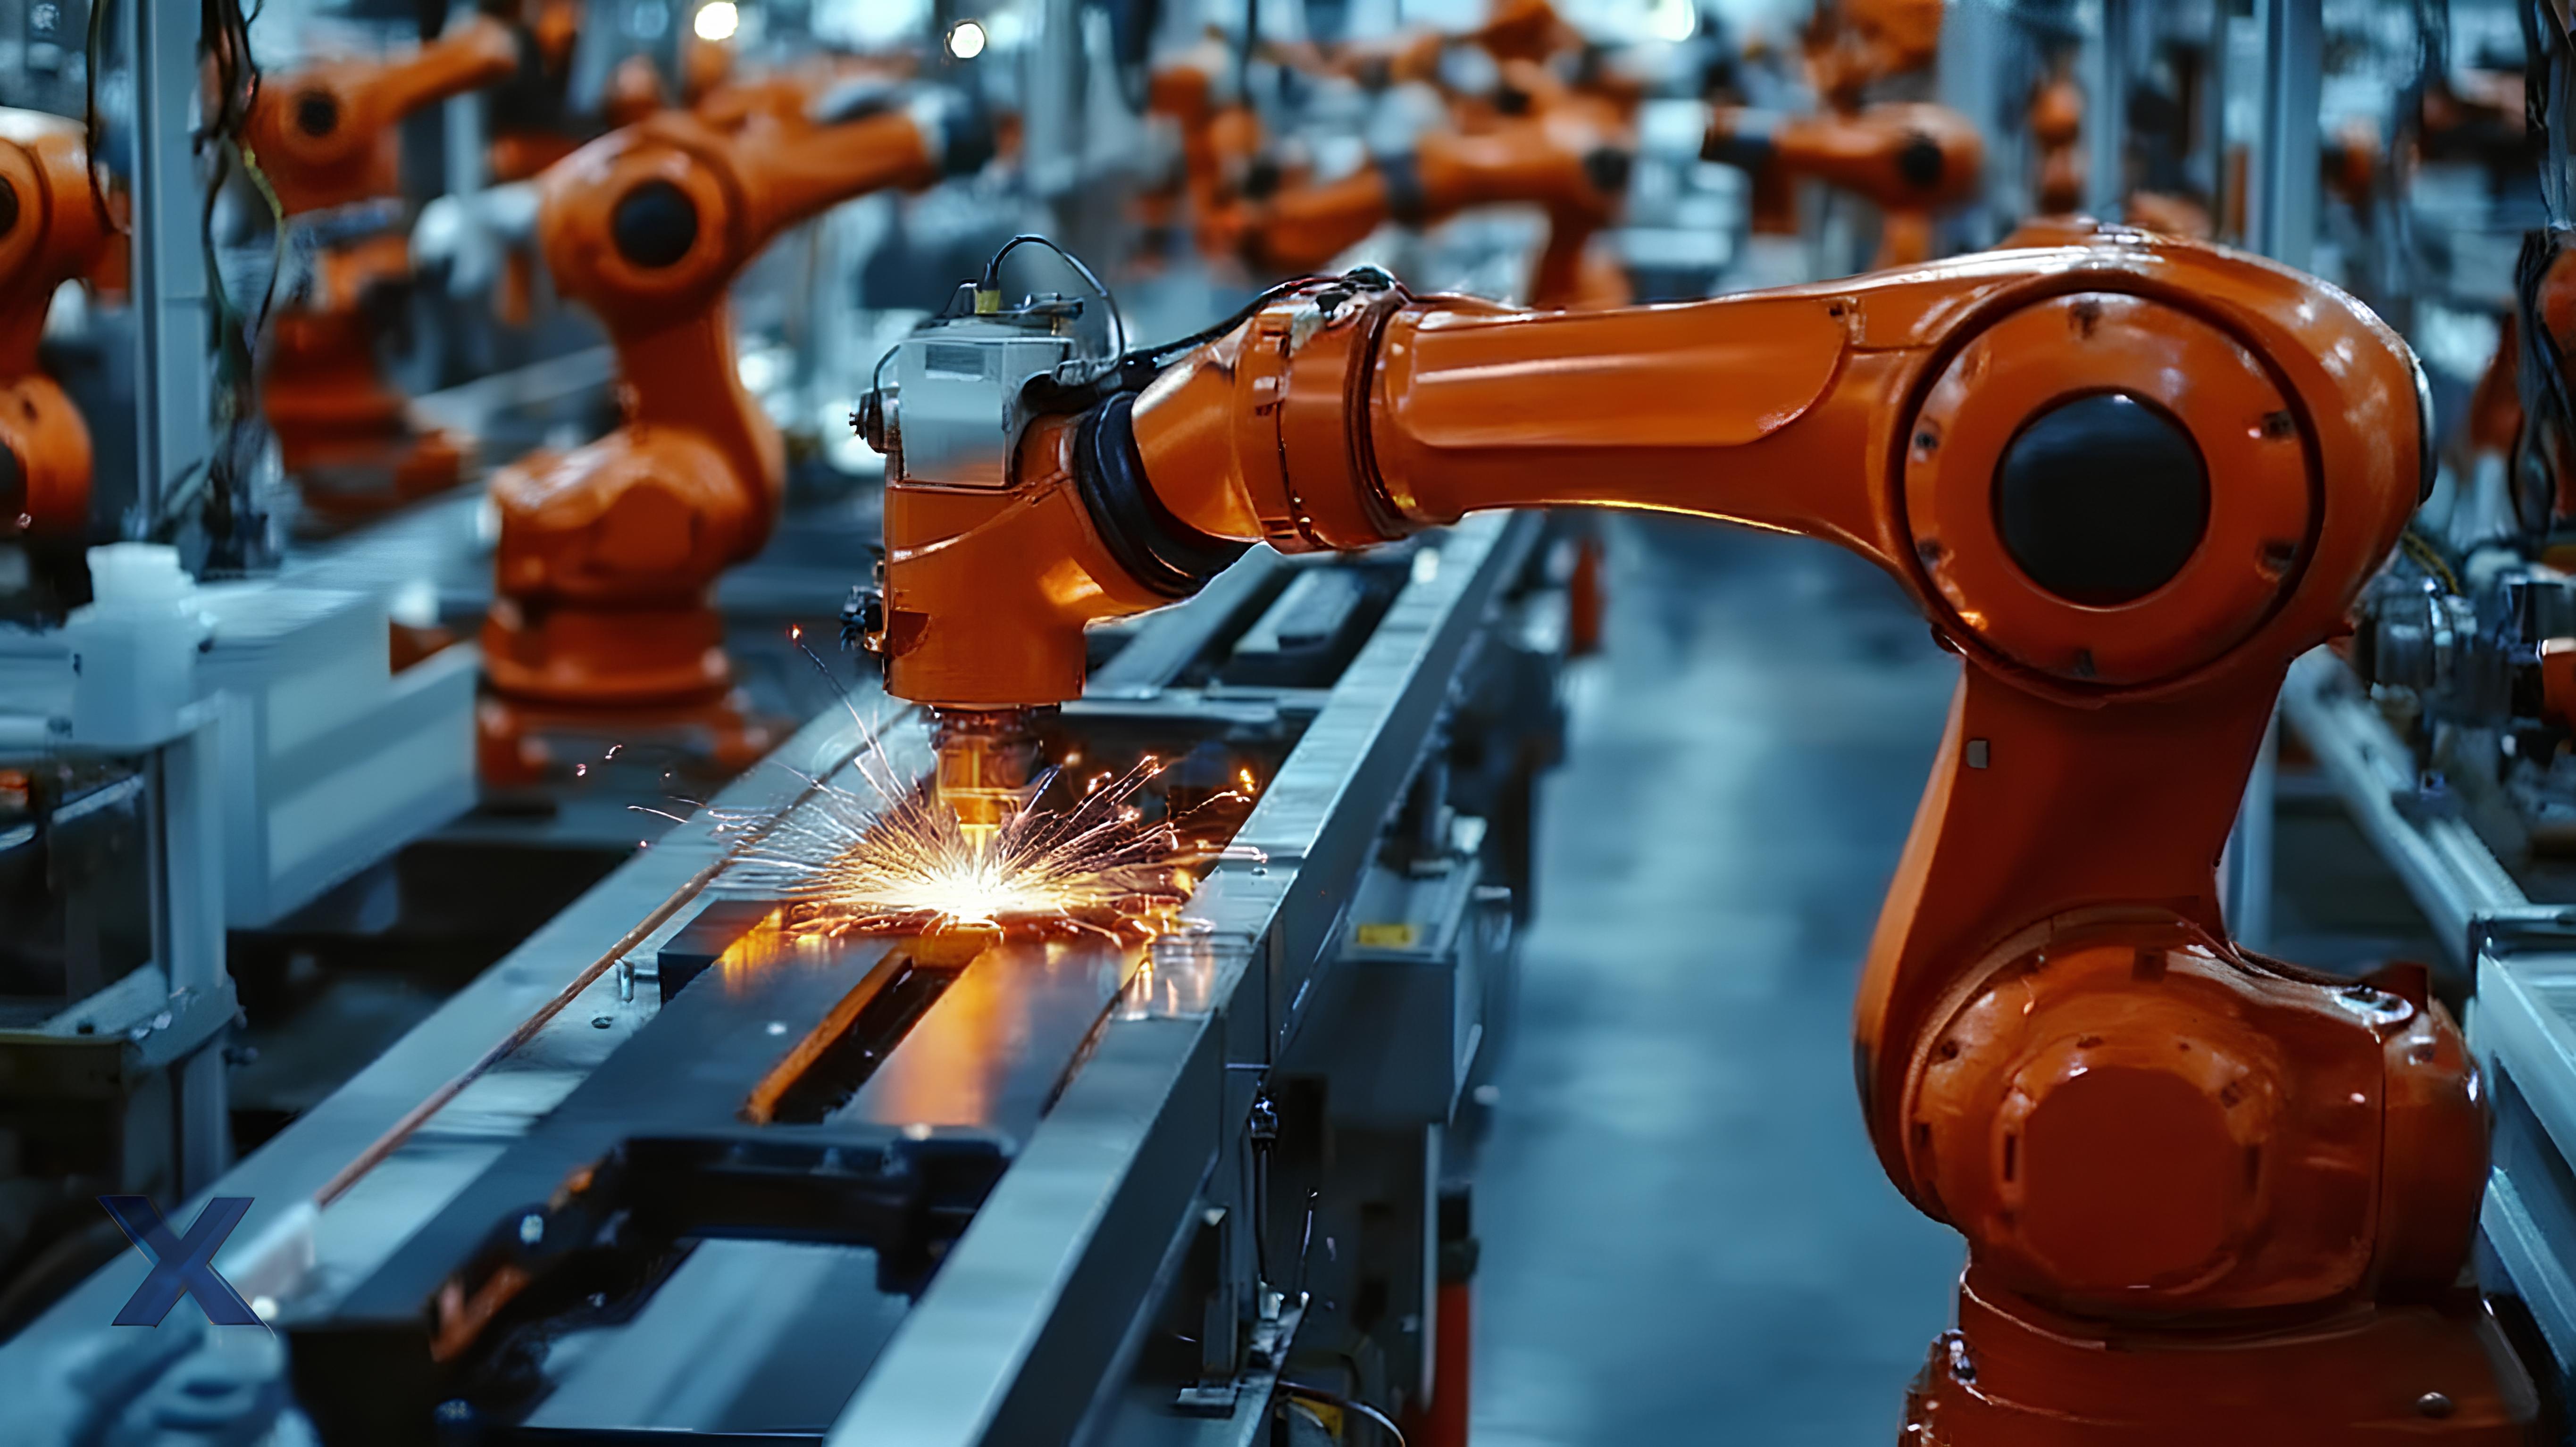
Roboti za viwandani kwa ajili ya mistari ya kuunganisha otomatiki: Hutumika sana katika utengenezaji wa magari na vifaa vya kielektroniki kufanya kazi kama vile kuokota, kuweka, na kukusanya vipuri, kuboresha ufanisi wa uzalishaji na kunyumbulika.
-
Roboti za viwandani kwa ajili ya kusafisha, kulehemu, na kukata kwa leza: Fanya kazi pamoja na mifumo ya leza ili kuondoa kutu, kulehemu, au kung'arisha nyuso za chuma — bora kwa viwanda kama vile ujenzi wa meli, utengenezaji wa ukungu, na miundo ya chuma.
-
Mikono ya roboti kwa ajili ya utunzaji wa ghala na vifaa: Hutumika katika maghala, makontena, na vituo vya vifaa kupakia, kupakua, au kupanga bidhaa. Muundo wa darubini huruhusu kufikia kwa kina katika nafasi finyu, na kuongeza ufanisi wa otomatiki.
-
Roboti za uhandisi kwa ajili ya matengenezo ya daraja, ujenzi, na turbine ya upepo: Hufanya kazi katika maeneo ya mwinuko wa juu au mazingira tata ili kufanya kazi za kusafisha, kupaka rangi, au ukaguzi kwa usalama na usahihi zaidi.
-
Roboti za huduma kwa ajili ya misheni za uokoaji na ukaguzi: Hutumwa katika mazingira hatarishi au yaliyofungwa — kama vile maeneo ya maafa, mitambo ya kemikali, au vituo vya nyuklia — kufanya shughuli za mbali, sampuli, au uokoaji wa dharura.
Kuanzia utengenezaji hadi matengenezo, kutoka kwa vifaa hadi misheni ya kuokoa maisha - mikono ya roboti ya darubini inafafanua upya jinsi wanadamu huingiliana na mashine. Uwezo wao wa kubadilika, usahihi na kuegemea huwafanya kuwa moja ya teknolojia muhimu inayoendesha mustakabali wa uhandisi wa akili.
2. Mambo Muhimu Ya Kufikiri Kabla Ya Kutengeneza Mkono Wa Roboti
Kabla ya kujenga mkono wa roboti unaoweza kupanuliwa , unahitaji kufafanua mambo kadhaa muhimu. Mahitaji haya ya usanifu yatafanikisha mradi wako.
-
Inaweza kubeba mzigo kiasi gani? (Ni uzito gani wa juu unaoweza kuinua?)
-
Ni kiwango gani cha juu kinachohitajika?
-
Je, inafaa kutumika katika mazingira magumu ya ndani au nje?
-
Je, inahitaji kufikia kiwango gani cha usahihi au usahihi?
3. Muundo wa Mitambo wa Mkono wa Roboti
Ninapendekeza uzingatia maeneo makuu matatu wakati wa kuunda mkono wa roboti unaoweza kupanuliwa. Hizi ni aina ya muundo, uanzishaji, na vipengele vya msingi. Zinakusaidia kufikia viwango vya uhuru (DOF), ufikiaji na uthabiti unaohitaji.
a. Usanidi wa Muundo na Viwango vya Uhuru
Aina ya Mkono : Chagua kati ya mikono iliyounganishwa (viungo vya mfululizo), mifumo ya mkasi , mirija ya teleskopu , au mikono ya mwendelezo kulingana na nafasi yako ya kazi na mahitaji ya kazi.
Digrii za Uhuru (DOF) : Mikono mingi ya vitendo inahitaji angalau DOF 3–4 ili kusogea juu, chini, mbele, na nyuma. Mikono ya viwandani inaweza kuwa na DOF 6–7 , ikiiga mwendo wa mkono wa binadamu na kufikia uwezo wa kurudiarudia wa juu (± 0.05 mm).
Utaratibu wa Upanuzi :
-
Ubunifu wa Darubini : Hutumia mirija iliyo na viota ambayo huteleza vizuri kwa ajili ya upanuzi unaodhibitiwa.
-
Muundo wa Reli ya Kuteleza : Hutumia reli za mstari na fani kwa ajili ya upanuzi laini wa sehemu.
Zote zinahitaji vifaa vya msuguano mdogo na mara nyingi hutegemea gia, mikanda, au viendeshi vinavyoendeshwa na skrubu.
b. Nyenzo na Udhibiti wa Uzito
- Uchaguzi wa nyenzo: Tumia nyenzo nyepesi lakini zenye nguvu kama vile alumini, nyuzinyuzi za kaboni, au composites ili kupunguza mkazo kwenye mkono; kwa matumizi ya kazi nzito, aloi za chuma zinaweza kutumika, ingawa zinaongeza uzito wa ziada.
- Usambazaji wa Uzito: Weka mwisho wa mkono (kishikashi au chombo) iwe nyepesi iwezekanavyo ili kudumisha mwitikio na kuepuka kupakia motors.
- Torque ya Pamoja: Kifundo cha kiwiko hupata msongo wa juu zaidi wakati mkono umepanuliwa kikamilifu. Athari nzito za mwisho huongeza mkazo huu, kwa hivyo nyenzo zinapaswa kuwa nguvu lakini bado nyepesi.
c. Mifano ya Viwanda
-
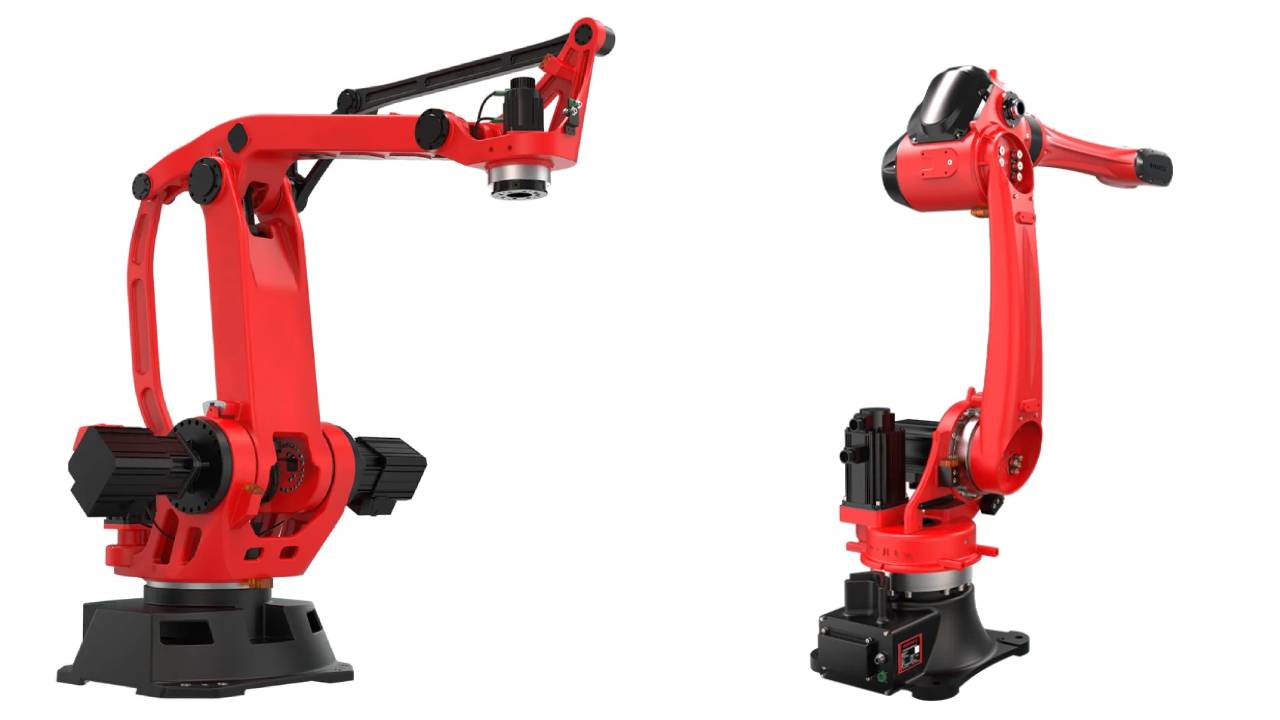
Mkono wa Kulehemu wa Viwandani : Una nyuzi 6 za uhuru, uwezo mkubwa wa kubeba mzigo, na uwezo wa kurudia wa ± 0.05 mm.
-
Mkono wa Kuokota Ghala : Una uhuru wa digrii 4 na unaweza kufanya shughuli za haraka kwa muda wa mzunguko chini ya sekunde 2.
-
Mkono wa Roboti Unaoweza Kupanuliwa wa Simu (MERA) : Hutumia tabaka mbili za mifumo ya mkasi wa 2-DOF kwa ajili ya kufikia kwa muda mrefu, urahisi wa kusogeza vizuizi, na kutoa nguvu nyingi.
-
Mkono Mwendelezo wa Teleskopu Laini : Imeundwa na sehemu zinazonyumbulika za moduli, ikiruhusu mwendo laini na unaoweza kurekebishwa huku ikiunga mkono ugani wa teleskopu.
Kulingana na uzoefu wangu, kanuni hizi zinahakikisha mkono wako wa roboti unaoweza kupanuliwa hutoa uaminifu, ufikiaji, na ufanisi. Zinafanya kazi vizuri kwa matumizi ya kisasa yanayohitaji nguvu.
4. Mfumo wa Hifadhi: Kuchagua Viigizaji Sahihi kwa Mikono ya Roboti Inayoweza Kupanuliwa
Ninaamini mfumo wa kiendeshi ndio moyo wa mkono wowote wa roboti unaoweza kupanuliwa. Inadhibiti jinsi mkono wako unavyosonga laini na sahihi. Chaguo lako la kianzishaji—umeme, nyumatiki, au majimaji—hutengeneza torati, kasi, upakiaji na usahihi.
Aina za Mifumo ya Hifadhi na Viendeshaji
- Hifadhi ya Umeme (Servo, Stepper, DC Motors)
-
Faida: Usahihi wa hali ya juu wa udhibiti na mwendo laini, wenye uwezo wa kujibu haraka na kurudiwa kwa usahihi; bora kwa mizigo ya wastani hadi nyepesi na kazi za usahihi.
-
Matumizi: Otomatiki ya laini ya uzalishaji, ukusanyaji wa ghala, mikono ya roboti ya mkusanyiko mwepesi, na roboti za kielimu au za utafiti.
-
- Hifadhi ya Hydraulic
- Uwezo: Hubeba mzigo wa juu zaidi. Nguvu kwa mikono ya kazi nzito.
- Tumia Nyakati: Kuinua viwanda. Mikono ya mhimili mingi kwa kulehemu. Ushughulikiaji wa nyenzo katika mipangilio migumu.
- Hifadhi ya Nyumatiki
- Uwezo: Ugani wa haraka na ubatilishaji. Nzuri kwa mizunguko ya haraka. Inafanya kazi vizuri kwa mizigo nyepesi.
- Tumia Nyakati: Viwanda pick-na-mahali. Kupima. Kupanga mistari.
Ninapendekeza ufikirie zaidi ya nguvu tu. Chaguo lako la mfumo wa kuendesha huweka usahihi wa roboti yako ya mkono , mzigo wa malipo, kasi ya mzunguko, na unyumbufu wa siku zijazo. Angalia hali yako ya matumizi. Angalia mahitaji yako ya utendaji. Kisha yalinganishe na muundo sahihi wa kiendeshaji na upitishaji. Hii inakupa suluhisho thabiti na la kawaida la mkono wa roboti.
5. Sensorer na Mfumo wa Maoni: Usahihi Bora na Usalama katika Mikono ya Roboti
-
Vihisi Nafasi na Pembe: – Visimbaji : Pima pembe za viungo na nafasi za mzunguko, zinazotumika sana kwa udhibiti sahihi wa mwendo. – Vipimajoto : Hutumika kwa ugunduzi wa pembe za msingi au maoni.
-
Vihisi Nguvu na Torque - Gundua nguvu kwenye viungo au vichochezi vya mwisho ili kuzuia overload na migongano.
-
Vihisi vya Ukaribu na Umbali - Vihisi vya macho, ultrasonic, au leza kwa ajili ya kugundua vikwazo, kuweka kitu mahali pake, au kuhisi uwepo.
-
Mifumo ya Maono / Kamera - Wezesha utambuzi wa kitu, mwongozo wa kushika, na uwekaji sahihi.
-
Vihisi vya Kugusa na Shinikizo - Vimewekwa kwenye viashiria vya mwisho ili kufuatilia nguvu ya kushikilia na kugundua mguso wa kitu.
-
Vihisi vya Inertial (IMU: Kitengo cha Vipimo vya Inertial) – Pima mwelekeo wa mkono, mwendo, na kasi kwa ajili ya utulivu wa mkao na fidia ya nguvu.
Kulingana na uzoefu wangu, kuunganisha vitambuzi vya ubora wa juu na udhibiti thabiti wa maoni ndio usasishaji muhimu zaidi unayoweza kufanya kwa mkono wowote wa roboti. Ina athari zaidi kuliko uboreshaji wa mitambo pekee. Hugeuza mkono unaoweza kupanuliwa kutoka kwa kichezeshi rahisi hadi mashine sikivu, inayoweza kubadilika na salama. Ninapendekeza hii kwa matumizi ya ulimwengu halisi na mahitaji ya tasnia ya kisasa.
6. Mfumo wa Kudhibiti na Upangaji: Usahihi na Usalama katika Mikono ya Roboti Inayoweza Kupanuliwa
Mfumo wa udhibiti ulioundwa vizuri huunda msingi wa mkono wowote wa roboti unaoweza kupanuliwa . Unahakikisha mwendo sahihi. Unatoa maoni ya kuaminika. Unaweka mwingiliano wa binadamu na roboti salama.
Mfumo wa udhibiti hufanya kazi kama "ubongo" wa mkono wa roboti, kudhibiti mwendo, usahihi na mwingiliano. Vipengele muhimu ni pamoja na vidhibiti vidogo, kanuni za udhibiti na miingiliano ya mtumiaji.
a. Microcontrollers na Wasindikaji
-
Bodi za uundaji : Arduino au Raspberry Pi zinafaa kwa usanidi rahisi au wa majaribio.
-
Vidhibiti vya Viwanda : PLC (Vidhibiti vya Mantiki Vinavyoweza Kupangwa) vinafaa kwa ajili ya otomatiki changamano na matumizi ya kutegemewa sana.
b. Kudhibiti Algorithms
-
Vidhibiti vya PID : Hakikisha mwendo laini na thabiti kwenye viungo.
-
Kinematics Kinyume : Huhesabu mienendo muhimu ya viungo ili kufikia kwa usahihi nafasi zinazolengwa.
-
Ujumuishaji wa Kujifunza kwa Mashine : Huwezesha mwendo unaobadilika na wa busara kwa kazi za hali ya juu za roboti.
c. Kiolesura cha Mashine ya Binadamu (HMI)
Watumiaji wanaweza kudhibiti mkono wa roboti kupitia:
-
Vijiti vya kuchezea kwa mwongozo wa mikono
-
Paneli za skrini ya kugusa kwa ajili ya amri na ufuatiliaji angavu
-
Vidhibiti visivyotumia waya kwa ajili ya uendeshaji wa mbali
-
Ratiba zilizopangwa tayari kwa ajili ya kazi zinazojirudia au otomatiki
Kulingana na uzoefu wangu, miundo ya kidhibiti cha msimu ni muhimu. Loops za maoni zinahitaji kuwa na nguvu. Vipengele vya usalama lazima viboreshwe. Vipengele hivi huunda mikono ya roboti yenye utendakazi wa juu inayoweza kupanuliwa. Wanabadilika vizuri. Wanafanya kazi kwa kutegemewa katika mazingira halisi ya viwanda. Wanafanya vyema katika mazingira ya ushirikiano.
7. Ugavi na Usimamizi wa Nishati: Kuhakikisha Uendeshaji wa Kutegemewa kwa Silaha za Roboti Zinazoweza Kupanuliwa
Mfumo wa nguvu unaotegemewa ndio msingi wa mkono wa roboti unaoweza kupanuliwa, unaosambaza voltage thabiti na ya sasa kwa motors, vidhibiti, na vitambuzi kwa operesheni laini na salama. Aina ya nguvu inategemea vianzishaji: mifumo ya umeme hutumia betri au nguvu ya AC/DC, wakati mifumo ya majimaji au nyumatiki inahitaji pampu, vibambo na hifadhi. Kwa roboti za rununu, betri za lithiamu hupendekezwa kwa msongamano wao mkubwa wa nishati.
Viwango vya Kawaida vya Voltage na Matumizi Yake
- 48 V: Ninapendekeza hii kama kiwango cha kwenda kwa silaha za roboti za kati hadi za juu. Huhamisha nishati vizuri, hupunguza mvutano wa sasa, na hufanya kazi na mifumo mingi ya betri za viwandani.
- 24 V: Watu wengi hutumia hii kwa DC isiyo na brashi na motors za stepper kwenye mikono ya masafa ya kati.
- 12 V/5 V: Utapata hizi katika udhibiti wa vifaa vya elektroniki, huduma za kawaida, na vidhibiti vidogo (Arduino, Raspberry Pi, STM32).
- Kidokezo cha Kubuni: Ninapendekeza kutumia reli tofauti za nguvu au vidhibiti vya motors na vidhibiti nyeti. Hii inapunguza kelele ya umeme.
Ufumbuzi wa Betri kwa Mifumo ya Simu/Inayobebeka
-
Aina za Betri : Pakiti za betri za Lithium-ion na LiFePO4 hupendelewa kwa sababu ya msongamano wao mkubwa wa nishati, maisha marefu ya mzunguko, na uzito mwepesi kiasi.
-
Mfumo wa Usimamizi wa Betri (BMS) : Muhimu kwa kusawazisha seli, ulinzi wa mkondo wa kupita kiasi/kutokwa na maji kupita kiasi/joto la kupita kiasi, na ufuatiliaji wa wakati halisi—usiruke kamwe sehemu hii.
-
Kupanga Muda wa Kuendesha na Uwezo : Hesabu uwezo wa betri kulingana na muda uliokusudiwa wa kuendesha (km, saa 8+ kwa maonyesho au shughuli za uwanjani) na uzingatie mahitaji ya kuchaji haraka.
Mazingatio ya ziada
-
Ubadilishanaji wa Nguvu dhidi ya Uzito : Mifumo ya simu inapaswa kuweka kipaumbele msongamano wa nishati na uzito; mifumo isiyobadilika inaweza kuweka kipaumbele uwezo wa juu wa nguvu.
-
Kupoeza na Kulinda : Hakikisha uondoaji sahihi wa joto na muundo kwa ajili ya ulinzi wa mazingira (upinzani wa vumbi na unyevu).
-
Usambazaji na Uunganishaji wa Nguvu : Panga usambazaji salama, ulinzi wa mzunguko mfupi, na kutuliza ili kupunguza kushuka kwa volteji.
-
Mifumo ya Hydraulic/Pneumatic : Kwa viendeshi visivyo vya umeme, fikiria nguvu ya pampu/compressor, ukubwa wa hifadhi au tanki, na chanzo cha nguvu kinachohitajika cha kuendesha au injini.
Kufuata viwango hivi jumuishi vya usalama na uaminifu ni sharti la kisheria. Kulingana na uzoefu wangu, pia ni msingi uliothibitishwa wa kupunguza madhara, kuzuia muda wa kutofanya kazi, na kupunguza dhima katika kila uwekaji wa mikono ya roboti ya kitaalamu au ya utafiti.
8. Usalama na Kutegemewa kwa Silaha za Roboti Zinazoweza Kupanuliwa: Mikakati Muhimu na Mbinu Bora
Kwa kuwa mikono ya roboti mara nyingi hufanya kazi karibu na watu au katika mazingira hatarishi, usalama ni muhimu. Hatua sahihi za usalama sio tu zinalinda waendeshaji lakini pia huhakikisha uendeshaji wa kuaminika na kuzuia uharibifu wa vifaa.
Ulinzi Muhimu wa Kimwili na Kielektroniki
- Vizuizi vya kimwili na uzio wa usalama: Weka uzio usiobadilika na milango iliyounganishwa kuzunguka eneo la kazi la roboti. Hii itasimamisha kuingia kwa bahati mbaya au bila idhini. Lazima ufuate ISO 10218: 2025 kwa mazingira mengi ya viwanda.
- Vifaa vya usalama vya kutambua uwepo: Sakinisha mapazia nyepesi, vichanganuzi vya leza, au mikeka inayohimili shinikizo. Mifumo hii hugundua watu wanapokaribia. Wanasimamisha au kupunguza mkono mara moja. Hatua hizi zinaunga mkono salama operesheni shirikishi bila kufunga mkono.
- Vifaa vinavyoweza kufikiwa vya kusimamisha dharura (E-Stop): Weka vitufe vinavyoonekana, vya ufikiaji wa haraka wa E-Stop na E-Stop za kuvuta kamba kuzunguka eneo hilo. Ni lazima watu waweze kuwafikia kutoka sehemu yoyote karibu na mkono wa roboti. Mbofyo mmoja huanzisha kuzima kwa mfumo kamili.
- Mifumo thabiti ya ulinzi na kinga: Tumia ngome za matundu zilizo svetsade au ngao za polycarbonate zilizo na sehemu za ufikiaji za kawaida, zinazoweza kufungwa. Hii inalinda wafanyikazi wakati wa operesheni na matengenezo.
- Vidhibiti vilivyojumuishwa vya kusimamisha/kusimamisha haraka: Ongeza vitufe vya kusimamisha dharura kwenye mkono (pamoja na vitengo vya rununu) na vidhibiti vya kushika mkono. Hii inaruhusu usumbufu wa papo hapo wa harakati yoyote katika hali mbaya.
9. Prototyping na Upimaji wa Mikono ya Roboti Inayoweza Kupanuliwa
Ninapendekeza kuanza na awamu thabiti ya uigaji na majaribio, ambayo ni muhimu ili kuhakikisha muundo wako unakidhi mahitaji, upakiaji, usahihi na uimara. Baada ya kukamilisha muundo, unda mfano uliopunguzwa kwa kutumia uchapishaji wa 3D, wasifu wa alumini, au vifaa vya kawaida. Jaribio lazima lijumuishe:
-
Utendaji wa Mzigo : Thibitisha uwezo wa mkono kushughulikia mizigo tofauti.
-
Ulaini wa Upanuzi : Hakikisha kwamba mkono unanyoosha na kurudi nyuma vizuri bila kushika au kutikisa.
-
Uthabiti katika Upanuzi Kamili : Tathmini uthabiti wa kimuundo na mtetemo wakati mkono umenyooshwa kikamilifu.
-
Usambazaji wa Joto la Injini : Fuatilia halijoto ya injini chini ya mizigo inayoendelea au nzito ili kuhakikisha upoezaji unaofaa na kuzuia joto kupita kiasi.
Kulingana na uzoefu wangu, kurudia kwa haraka ni muhimu. Vivyo hivyo na upimaji wa kawaida. Zingatia kupima uaminifu na udhibiti. Mbinu hii husababisha mikono ya roboti inayoweza kupanuliwa ambayo ni imara, sahihi na iliyo tayari kwa matumizi halisi.
10. Matumizi ya Ulimwengu Halisi ya Mikono ya Roboti Inayoweza Kupanuliwa
Nimeona mikono ya roboti inayoweza kupanuliwa ikifanya kazi vizuri katika hali nyingi za kweli. Wanabadilika kwa urahisi, hufika mbali, na kudhibiti kazi kwa usahihi. Ninawapendekeza kwa tasnia nyingi. Hapa kuna maeneo muhimu ambapo yanaangaza, na data ya sasa na mifano.
Sekta ya Magari: Mikono ya roboti inayoweza kupanuliwa huchukua jukumu muhimu katika kazi kama vile kuunganisha, kulehemu, na kupaka rangi.
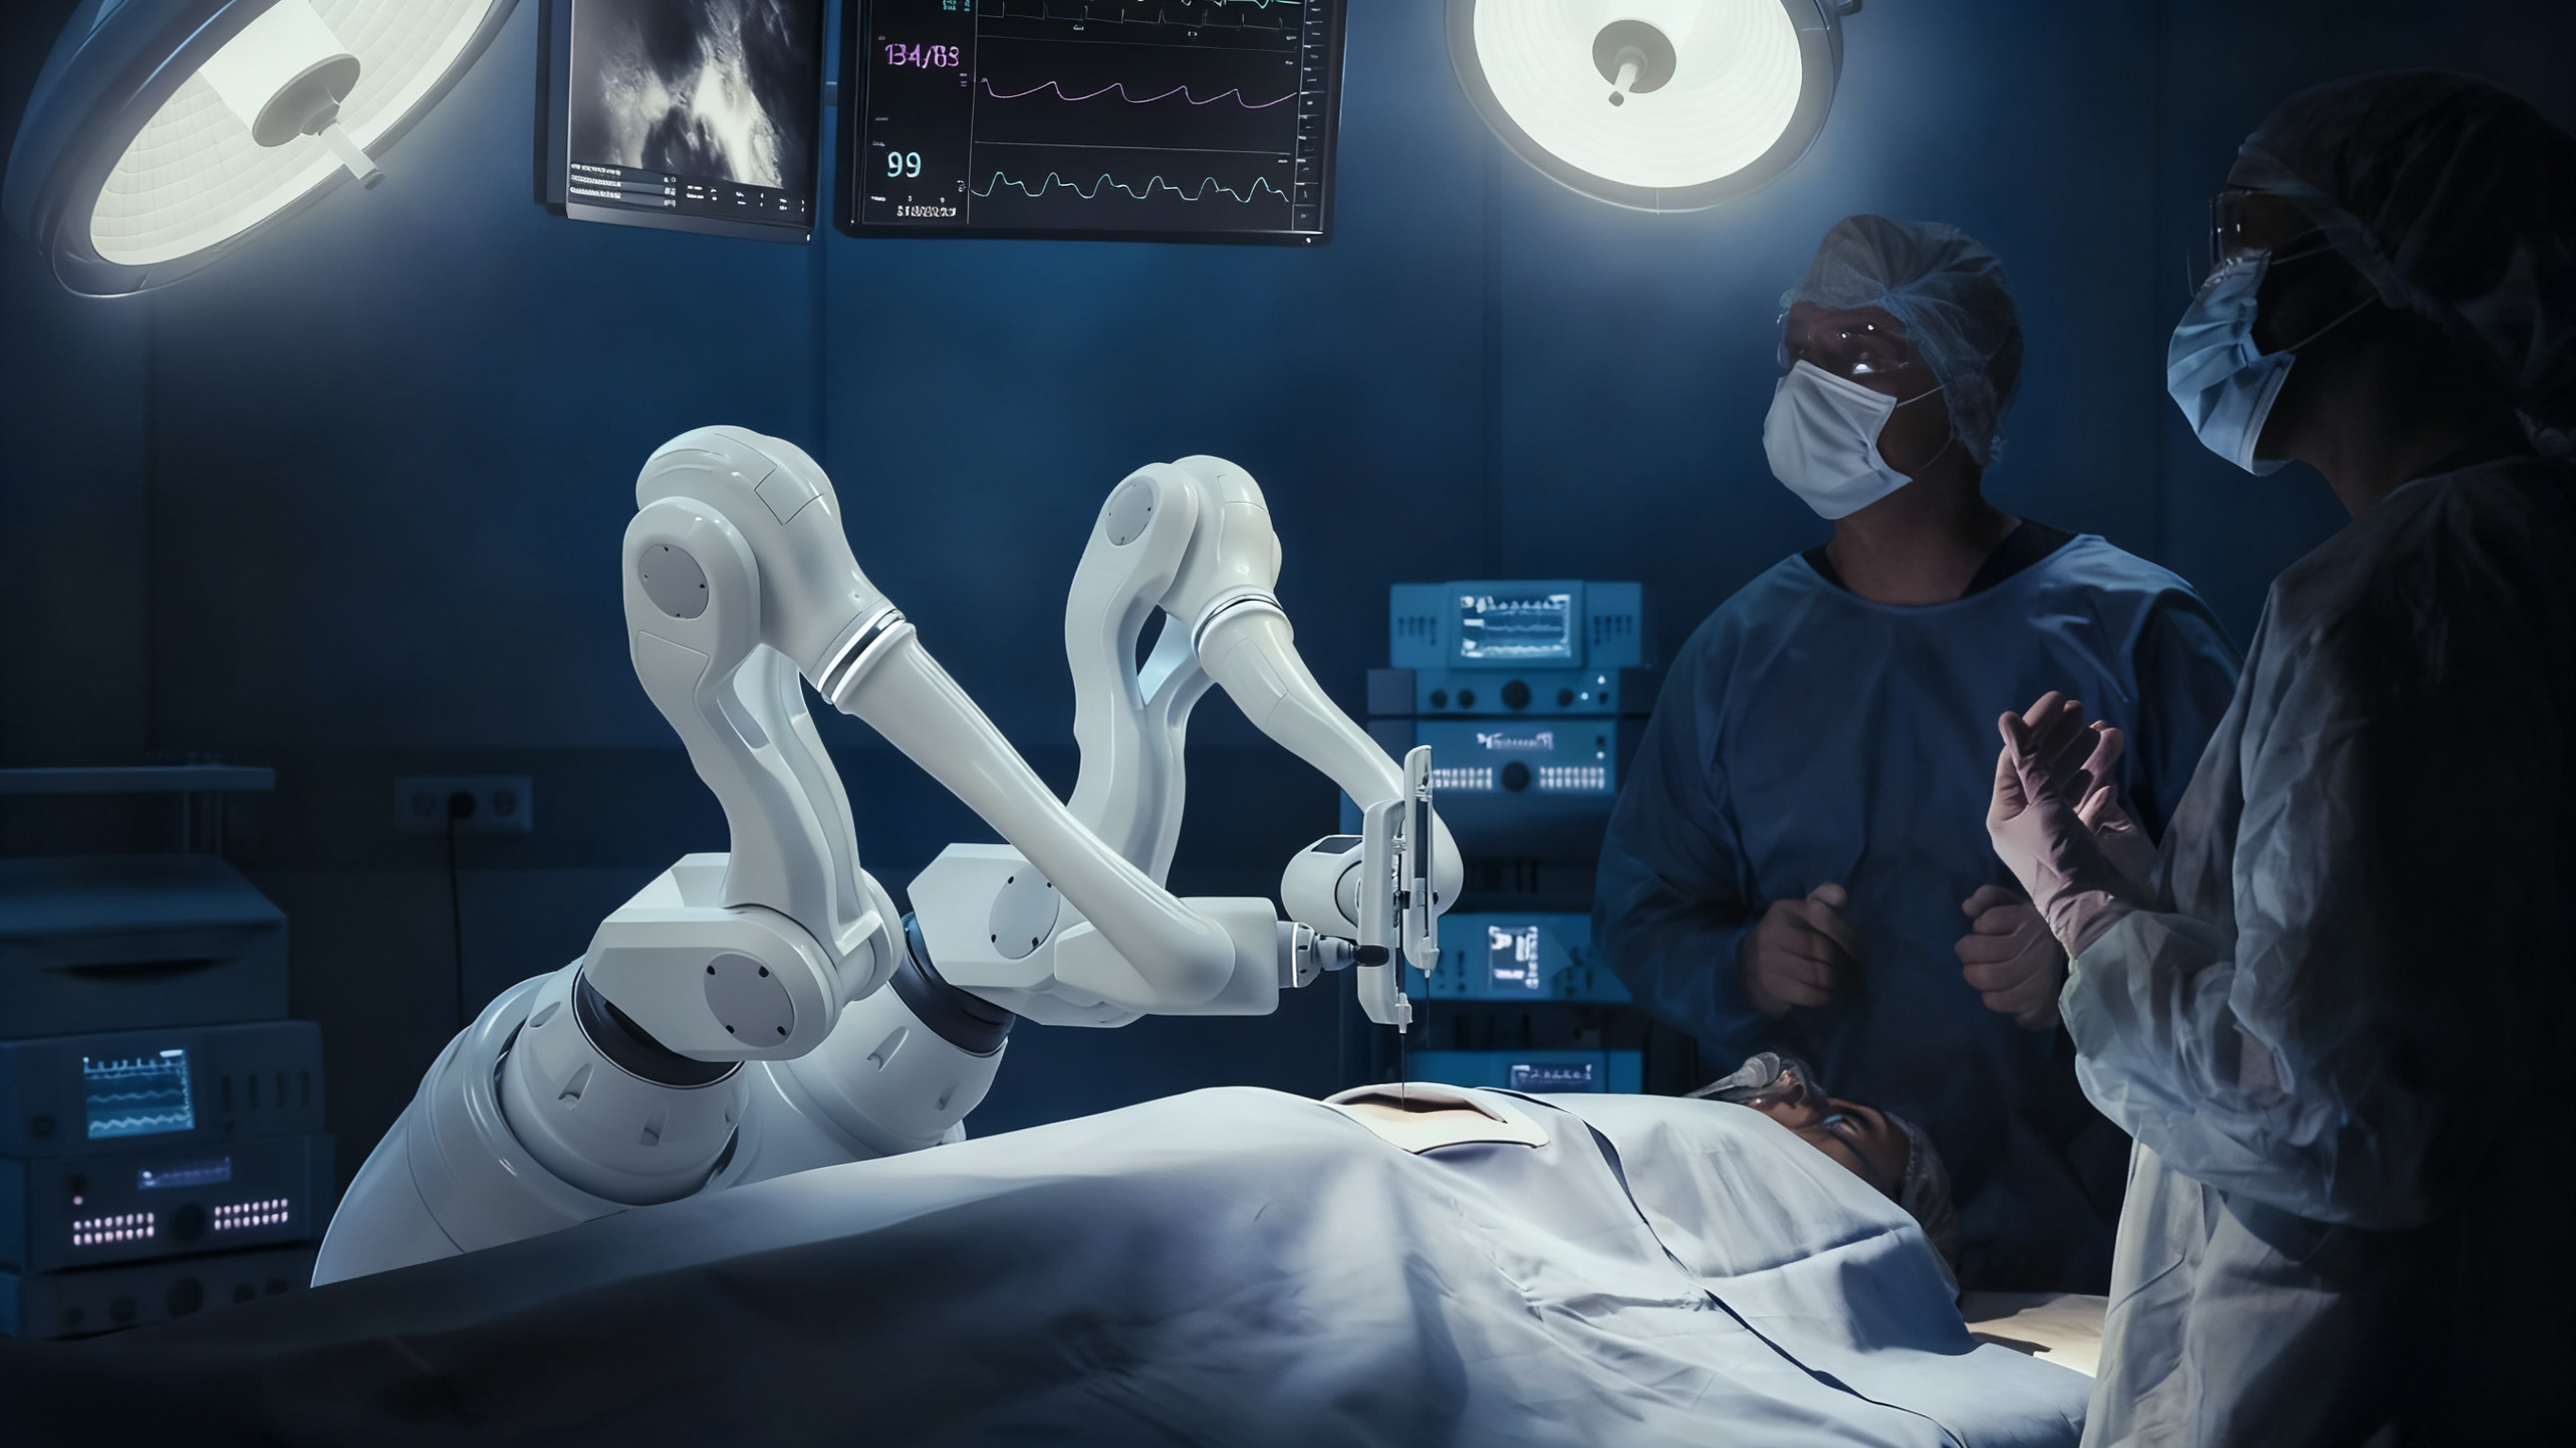
Upasuaji Usiovamia Sana : Mikono ya roboti hufanya upasuaji sahihi wenye hitilafu chini ya milimita 0.5, kupunguza hatari ya mgonjwa na kuharakisha kupona.
Hifadhi na Urejeshaji Kiotomatiki : Silaha zinazoweza kupanuliwa hupitia maghala yaliyojaa watu na rafu ndefu, na kupunguza muda wa kurejesha bidhaa kwa hadi 60%.
Mifumo ya Ukaguzi wa Kubadilika : Mikono iliyo na vifaa vya kuona hukagua sehemu kutoka pembe nyingi, ikiongeza viwango vya kugundua kasoro kwa 30% na kupunguza viwango vya kurudi.
Otomatiki ya Rejareja : Mikono ya roboti inayoweza kupanuliwa hufanya kazi za kuokota na kupanga katika mashine za kuuza na usanidi otomatiki wa rejareja, ikiboresha ufanisi na uzoefu wa wateja.
Maoni Yangu: Nimeangalia data ya tasnia na kufanya kazi kwa bidii na mifumo hii. Mikono ya roboti inayoweza kupanuliwa huongeza ufanisi, unyumbufu, na usalama. Jukumu lao hukua haraka. Wanashughulikia upasuaji mgumu, kuinua mizigo mizito kiwandani, na kazi hatari. Ninazipendekeza kwa biashara zinazotafuta kukuza akili.
Hitimisho
Kubuni mkono wa roboti unaoweza kupanuliwa huchanganya uhandisi wa mitambo, vifaa vya elektroniki, programu, na usalama. Kwa kupanga kwa uangalifu muundo, mifumo ya darubini, mifumo ya kuendesha, na algoriti za udhibiti, unaweza kuunda mkono wa kuaminika, sahihi, na unaoweza kupanuliwa kwa matumizi yoyote. Iwe kwa ajili ya elimu au tasnia, nguvu, usahihi, kubadilika, na usalama ni muhimu— wasiliana nasi leo ili kuona jinsi mkono wa roboti unavyoweza kubadilisha shughuli zako.
Maswali Yanayoulizwa Mara kwa Mara Kuhusu Mikono Ya Roboti Inayoweza Kupanuliwa
Q1. Je, mikono ya roboti inayoweza kupanuliwa inafaa kwa matumizi gani?
Zinatumika katika utengenezaji, kulehemu, kusanyiko, vifaa, ghala, upasuaji wa matibabu, maabara, na otomatiki ya rejareja.
Q2. Je, ninachaguaje idadi ya digrii za uhuru (DOF)?
Kazi rahisi zinaweza kuhitaji DOF 4–5, ilhali utendakazi wa viwandani au usahihi kwa kawaida huhitaji 6–8 DOF kwa kunyumbulika na usahihi.
Q3. Je, mkono wa roboti unaweza kushughulikia mzigo kiasi gani wa malipo?
Upakiaji hutofautiana kulingana na mfano: prototypes ndogo hushughulikia kilo 0.5-5, mikono ya viwandani hadi kilo 50 au zaidi. Chagua kulingana na programu yako na ukingo wa usalama.
Q4: Je, ninaweza kutengeneza mkono wa roboti kwa kutumia Arduino?
Jibu: Ndiyo, Arduino ni chaguo bora kwa upigaji picha na mikono ya roboti ya kiwango kidogo inayoweza kupanuliwa kutokana na uwekaji programu wake rahisi na upatanifu wa vitambuzi.