
ลองนึกภาพแขนหุ่นยนต์ที่สามารถยืด งอ และเคลื่อนไหวได้อย่างแม่นยำ ไม่ว่าจะเป็นการหยิบชิ้นส่วนจากสายพานลำเลียงได้อย่างราบรื่น การเชื่อมที่แม่นยำไร้ที่ติ หรือแม้แต่การทำงานทางการแพทย์ที่ละเอียดอ่อน การออกแบบแขนหุ่นยนต์ที่ยืดได้เช่นนี้ไม่ได้เป็นเพียงเรื่องของกลไกและโค้ดเท่านั้น แต่ยังเกี่ยวกับการเปลี่ยนจินตนาการให้กลายเป็นการเคลื่อนไหว ในคู่มือนี้ คุณจะได้เรียนรู้วิธีการทำให้แขนหุ่นยนต์ของคุณมีชีวิตขึ้นมา ตั้งแต่โครงสร้างและระบบขับเคลื่อน ไปจนถึงตรรกะการควบคุมและการทดสอบ ไม่ว่าคุณจะเป็นวิศวกร ผู้สร้าง หรือผู้ประกอบการที่พร้อมกำหนดอนาคตของระบบอัตโนมัติ
1. ทำความเข้าใจเกี่ยวกับแขนหุ่นยนต์แบบยืดได้
แขนหุ่นยนต์แบบยืดหดได้กลายเป็นส่วนสำคัญของระบบอัตโนมัติสมัยใหม่ การออกแบบที่ยืดหยุ่นและระยะการทำงานที่ยาวไกลทำให้เหมาะสำหรับอุตสาหกรรมหลากหลายประเภท ตั้งแต่การผลิตที่ต้องการความแม่นยำสูงไปจนถึงงานวิศวกรรมขนาดใหญ่ และแม้แต่ปฏิบัติการกู้ภัย นี่คือ 5 การใช้งานที่พบได้บ่อยที่สุดในปัจจุบัน
-
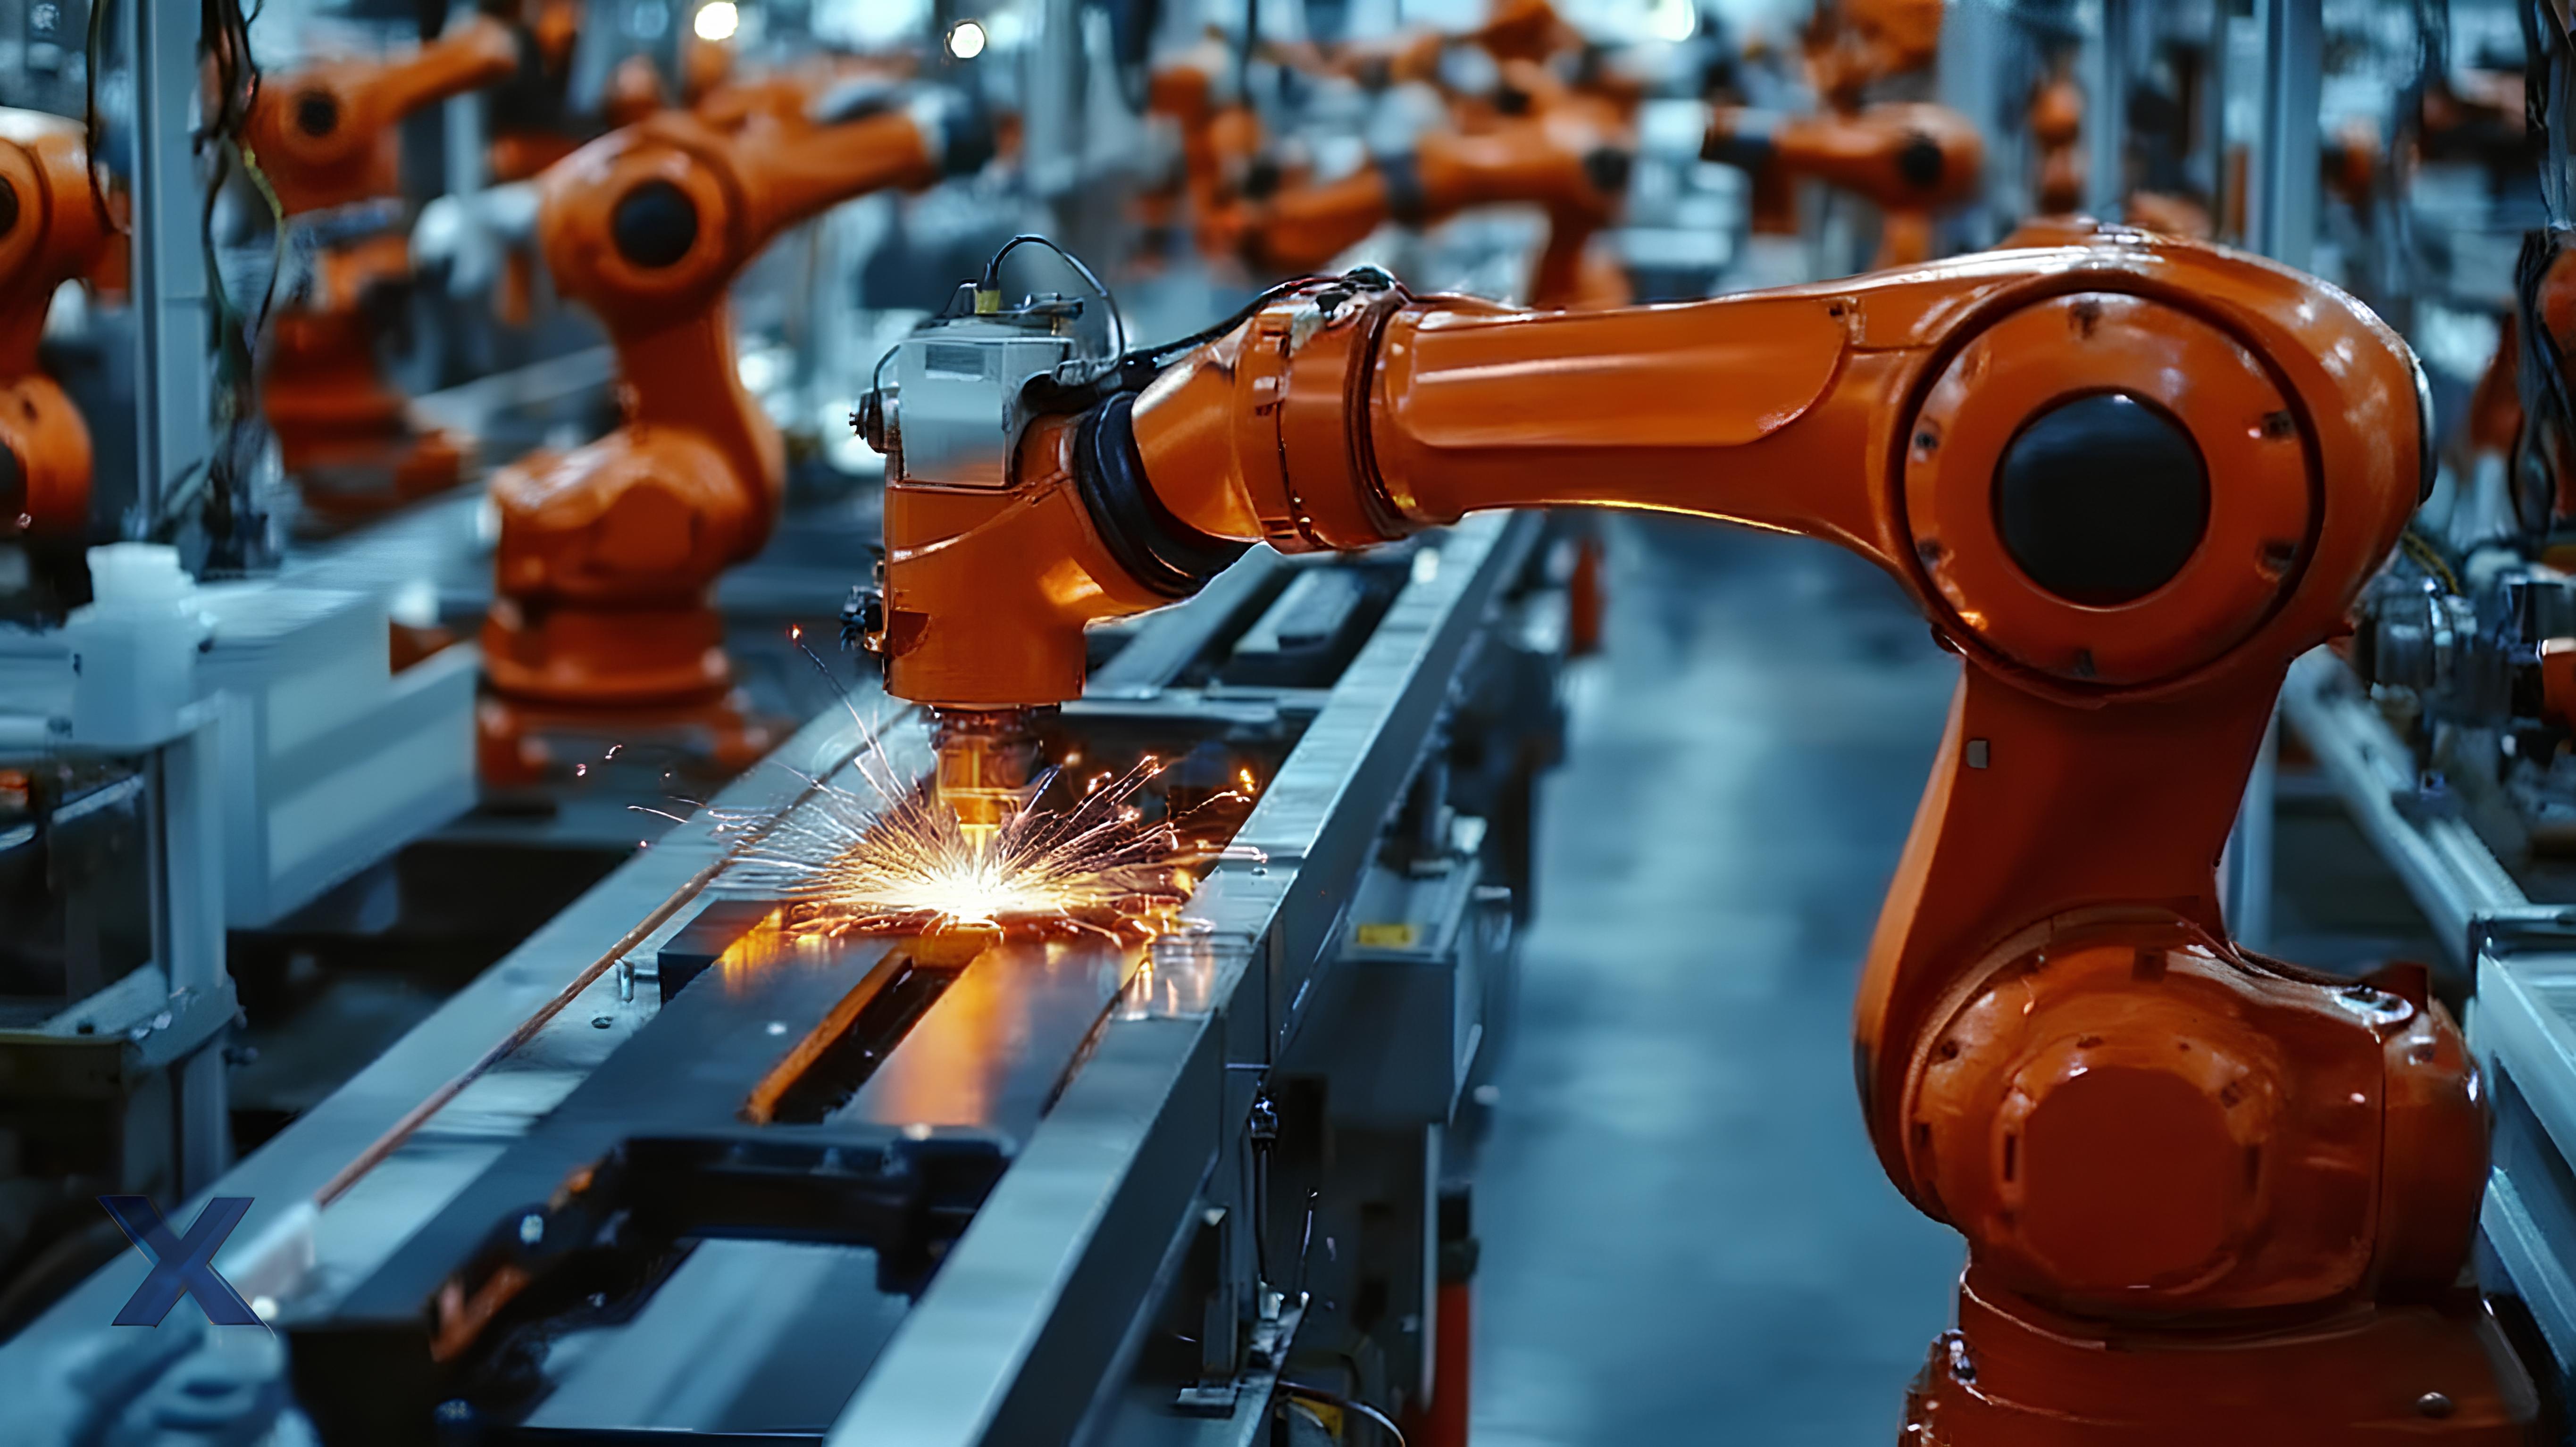
หุ่นยนต์อุตสาหกรรมสำหรับสายการประกอบอัตโนมัติ:นิยมใช้ในอุตสาหกรรมการผลิตรถยนต์และอิเล็กทรอนิกส์ เพื่อปฏิบัติงานต่างๆ เช่น การหยิบ การวาง และการประกอบชิ้นส่วน ช่วยเพิ่มประสิทธิภาพและความยืดหยุ่นในการผลิต
-
หุ่นยนต์อุตสาหกรรมสำหรับการทำความสะอาดด้วยเลเซอร์ การเชื่อม และการตัด:ทำงานร่วมกับระบบเลเซอร์เพื่อกำจัดสนิม เชื่อม หรือขัดเงาพื้นผิวโลหะ เหมาะอย่างยิ่งสำหรับอุตสาหกรรมต่างๆ เช่น การต่อเรือ การผลิตแม่พิมพ์ และโครงสร้างเหล็ก
-
แขนหุ่นยนต์สำหรับงานคลังสินค้าและโลจิสติกส์:ใช้ในคลังสินค้า ตู้คอนเทนเนอร์ และศูนย์โลจิสติกส์ เพื่อขนถ่ายหรือคัดแยกสินค้า การออกแบบแบบยืดหดได้ช่วยให้เข้าถึงพื้นที่แคบได้ลึก ช่วยเพิ่มประสิทธิภาพการทำงานอัตโนมัติ
-
หุ่นยนต์วิศวกรรมสำหรับการบำรุงรักษาสะพาน งานก่อสร้าง และกังหันลม:สามารถปฏิบัติงานในที่สูงหรือสภาพแวดล้อมที่ซับซ้อน เพื่อดำเนินการทำความสะอาด เคลือบผิว หรือตรวจสอบ ด้วยความปลอดภัยและความแม่นยำที่มากขึ้น
-
หุ่นยนต์บริการสำหรับภารกิจกู้ภัยและตรวจสอบ:นำไปใช้งานในสภาพแวดล้อมที่เป็นอันตรายหรือพื้นที่จำกัด เช่น สถานที่เกิดภัยพิบัติ โรงงานเคมี หรือโรงงานนิวเคลียร์ เพื่อดำเนินการควบคุมจากระยะไกล เก็บตัวอย่าง หรือช่วยเหลือผู้ประสบภัยในกรณีฉุกเฉิน
ตั้งแต่การผลิตไปจนถึงการบำรุงรักษา จากโลจิสติกส์ไปจนถึงภารกิจช่วยชีวิต แขนหุ่นยนต์แบบยืดหดได้กำลังนิยามรูปแบบการปฏิสัมพันธ์ของมนุษย์กับเครื่องจักรใหม่ ความสามารถในการปรับตัว ความแม่นยำ และความน่าเชื่อถือ ทำให้แขนหุ่นยนต์แบบยืดหดได้เป็นหนึ่งในเทคโนโลยีสำคัญที่ขับเคลื่อนอนาคตของระบบอัตโนมัติอัจฉริยะ
2. สิ่งสำคัญที่ต้องคิดก่อนออกแบบแขนหุ่นยนต์
ก่อนที่คุณจะสร้างแขนหุ่นยนต์ ที่ยืดหดได้ คุณต้องชี้แจงปัจจัยสำคัญหลายประการให้ชัดเจน ความต้องการด้านการออกแบบเหล่านี้จะทำให้โครงการของคุณประสบความสำเร็จ
-
สามารถรับน้ำหนักได้เท่าไร? (ยกน้ำหนักสูงสุดได้เท่าไร?)
-
ระยะสูงสุดที่ต้องการคือเท่าไร?
-
เหมาะสำหรับใช้ภายใต้สภาวะแวดล้อมที่ท้าทายทั้งภายในและภายนอกอาคารหรือไม่?
-
ต้องมีความแม่นยำหรือความถูกต้องในระดับใด?
3. การออกแบบเชิงกลของแขนหุ่นยนต์
ผมขอแนะนำให้คุณมุ่งเน้นไปที่สามส่วนหลักในการออกแบบแขนหุ่นยนต์แบบยืดได้ ได้แก่ ประเภทโครงสร้าง การทำงาน และส่วนประกอบหลัก ซึ่งจะช่วยให้คุณบรรลุองศาอิสระ (DOF) ระยะเอื้อม และความเสถียรตามที่คุณต้องการ
ก. โครงสร้างและองศาอิสระ
ประเภทแขนกล : เลือกระหว่างแขนกลแบบข้อต่อ (ข้อต่อแบบอนุกรม), กลไกแบบกรรไกร , ท่อแบบยืดหดได้หรือแขนกลแบบต่อเนื่องขึ้นอยู่กับพื้นที่ทำงานและข้อกำหนดของงาน
จำนวนองศาอิสระ (DOF) : แขนกลที่ใช้งานได้จริงส่วนใหญ่ต้องการอย่างน้อย3-4 DOFเพื่อเคลื่อนที่ขึ้น ลง หน้า และหลัง แขนกลระดับอุตสาหกรรมอาจมี6-7 DOFเพื่อเลียนแบบการเคลื่อนไหวของแขนมนุษย์และให้ความแม่นยำสูง (±0.05 มม.)
กลไกการขยาย :
-
การออกแบบแบบยืดหดได้ : ใช้ท่อซ้อนกันที่เลื่อนได้อย่างราบรื่นเพื่อการยืดหดที่ควบคุมได้
-
การออกแบบรางเลื่อน : ใช้รางเชิงเส้นและตลับลูกปืนเพื่อการยืดขยายส่วนที่ราบรื่น
ทั้งสองแบบต้องการวัสดุที่มีแรงเสียดทานต่ำและมักใช้เฟือง สายพาน หรือตัวขับเคลื่อนแบบสกรูเป็นหลัก
ข. วัสดุและการจัดการน้ำหนัก
- การเลือกใช้วัสดุ: ใช้ วัสดุน้ำหนักเบาแต่แข็งแรง เช่น อลูมิเนียม คาร์บอนไฟเบอร์ หรือวัสดุผสม เพื่อลดแรงกดบนแขน สำหรับการใช้งานหนัก สามารถใช้โลหะผสมเหล็กได้ ถึงแม้ว่าจะเพิ่มน้ำหนักก็ตาม
- การกระจายน้ำหนัก:ให้ปลายแขน (ตัวจับหรือเครื่องมือ) มีน้ำหนักเบาที่สุดเท่าที่จะเป็นไปได้ เพื่อให้ตอบสนองได้ดีและหลีกเลี่ยงการโอเวอร์โหลดของมอเตอร์
- แรงบิดข้อต่อ:ข้อศอกจะรับแรงกดสูงสุดเมื่อเหยียดแขนออกจนสุด ปลายแขนที่หนักจะเพิ่มแรงกดนี้ ดังนั้นวัสดุจึงควร แข็งแรงแต่ยังคงน้ำหนักเบา.
ค. ตัวอย่างอุตสาหกรรม
-
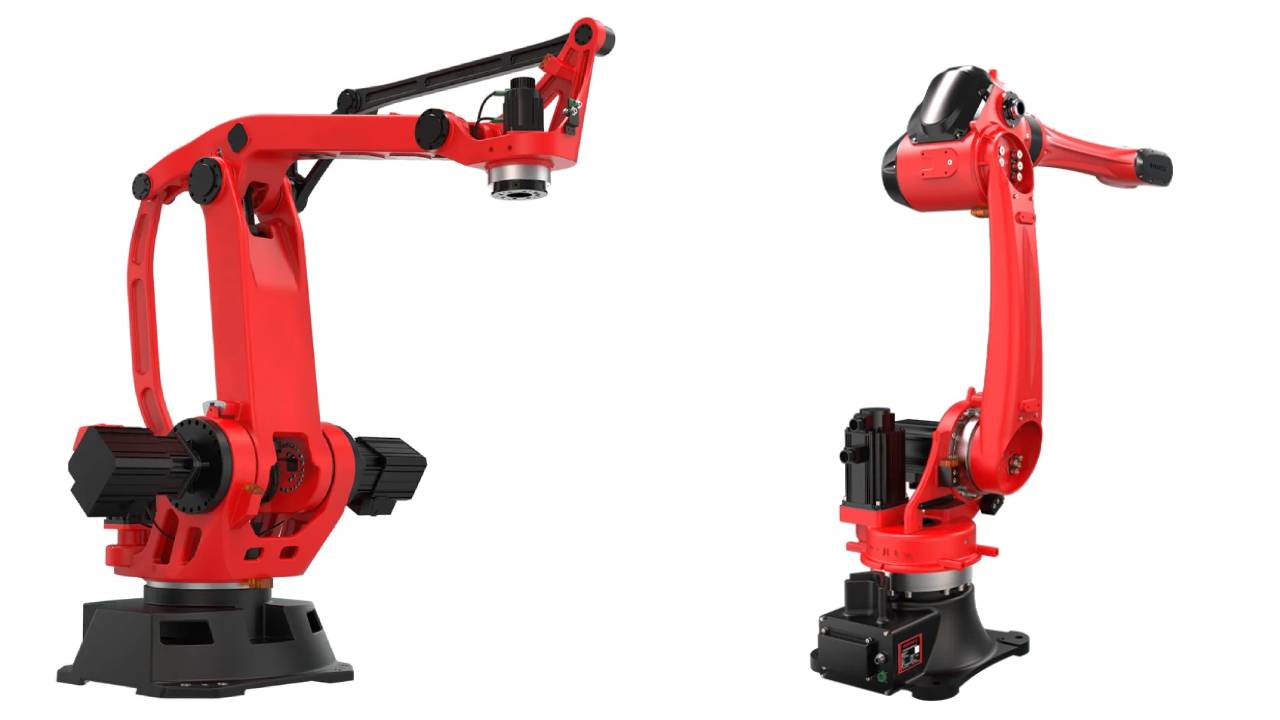
แขนเชื่อมโลหะอุตสาหกรรม : มีคุณสมบัติเด่นคือ การเคลื่อนที่ได้ 6 องศาอิสระ รับน้ำหนักได้สูง และมีความแม่นยำในการทำซ้ำ ±0.05 มม.
-
แขนกลสำหรับหยิบสินค้าในคลังสินค้า : มีองศาอิสระ 4 ระดับ และสามารถทำงานได้อย่างรวดเร็วด้วยรอบการทำงานต่ำกว่า 2 วินาที
-
แขนหุ่นยนต์ยืดหดได้แบบเคลื่อนที่ (MERA) : ใช้กลไกกรรไกร 2 องศาอิสระ 2 ชั้น เพื่อการเข้าถึงระยะไกล การหลบหลีกสิ่งกีดขวางได้ง่าย และกำลังขับสูง
-
แขนยืดหดได้แบบอ่อนนุ่ม : ประกอบด้วยส่วนประกอบแบบโมดูลาร์ที่ยืดหยุ่นได้ ช่วยให้เคลื่อนไหวได้อย่างราบรื่นและปรับได้ พร้อมรองรับการยืดหดได้
จากประสบการณ์ของผม หลักการเหล่านี้ช่วยให้แขนหุ่นยนต์ แบบยืดหดได้ของคุณ ทำงานได้อย่างน่าเชื่อถือ มีระยะการทำงานที่ไกล และมีประสิทธิภาพสูง เหมาะอย่างยิ่งสำหรับการใช้งานที่ต้องการประสิทธิภาพสูงในยุคปัจจุบัน
4. ระบบขับเคลื่อน: การเลือกแอคชูเอเตอร์ที่เหมาะสมสำหรับแขนหุ่นยนต์แบบขยายได้
ผมเชื่อว่าระบบขับเคลื่อนคือหัวใจสำคัญของแขนหุ่นยนต์แบบยืดได้ทุกชนิด มันควบคุมการเคลื่อนที่ของแขนหุ่นยนต์ให้ราบรื่นและแม่นยำ แอคชูเอเตอร์ที่คุณเลือก ไม่ว่าจะเป็นแบบไฟฟ้า แบบนิวแมติก หรือแบบไฮดรอลิก จะเป็นตัวกำหนดแรงบิด ความเร็ว น้ำหนักบรรทุก และความแม่นยำ
ประเภทของระบบขับเคลื่อนและตัวกระตุ้น
- ระบบขับเคลื่อนไฟฟ้า (เซอร์โว, สเต็ปเปอร์, มอเตอร์ DC)
-
ข้อดี:ควบคุมได้อย่างแม่นยำสูงและเคลื่อนไหวได้อย่างราบรื่น สามารถตอบสนองได้อย่างรวดเร็วและทำซ้ำได้อย่างแม่นยำ เหมาะสำหรับงานที่มีภาระปานกลางถึงเบา และงานที่ต้องการความแม่นยำสูง
-
การใช้งาน:ระบบอัตโนมัติในสายการผลิต, การหยิบสินค้าในคลังสินค้า, แขนหุ่นยนต์สำหรับการประกอบชิ้นส่วนขนาดเล็ก และหุ่นยนต์เพื่อการศึกษาหรือการวิจัย
-
- ไดรฟ์ไฮดรอลิ
- จุดแข็ง: รับน้ำหนักได้สูงสุด แข็งแรงทนทานต่อการใช้งานหนัก
- ใช้กรณี:การยกอุตสาหกรรม แขนหลายแกนสำหรับงานเชื่อม การจัดการวัสดุในสภาวะการทำงานที่ยากลำบาก
- นิวเมติกไดรฟ์
- จุดแข็ง: ยืดและหดได้เร็ว เหมาะสำหรับรอบการทำงานที่รวดเร็ว ใช้งานได้ดีกับผ้าที่เบากว่า
- ใช้กรณี: สายการหยิบและวางในอุตสาหกรรม การทดสอบ การคัดแยก
ผมแนะนำให้คุณคิดให้ไกลกว่าแค่เรื่องกำลังขับเคลื่อน การเลือกใช้ระบบขับเคลื่อนของคุณจะกำหนด ความแม่นยำ น้ำหนักบรรทุก ความเร็วรอบ และความยืดหยุ่นในอนาคตของ แขนหุ่นยนต์พิจารณาการใช้งานของคุณ ตรวจสอบความต้องการด้านประสิทธิภาพ จากนั้นเลือกตัวขับเคลื่อนและระบบส่งกำลังที่เหมาะสม ซึ่งจะทำให้คุณได้โซลูชันแขนหุ่นยนต์ที่แข็งแกร่งและปรับเปลี่ยนได้
5. เซ็นเซอร์และระบบตอบรับ: ความแม่นยำและความปลอดภัยที่ดีขึ้นในแขนหุ่นยนต์
-
เซ็นเซอร์ตำแหน่งและมุม: – ตัวเข้ารหัส (Encoders) : วัดมุมข้อต่อและตำแหน่งการหมุน ใช้กันอย่างแพร่หลายสำหรับการควบคุมการเคลื่อนไหวที่แม่นยำ – โพเทนชิ โอมิเตอร์ (Potentiometers ): ใช้สำหรับการตรวจจับมุมพื้นฐานหรือการป้อนข้อมูลย้อนกลับ
-
เซ็นเซอร์วัดแรงและแรงบิด –ตรวจจับแรงที่กระทำต่อข้อต่อหรือส่วนปลายของอุปกรณ์ เพื่อป้องกันการโอเวอร์โหลดและการชนกัน
-
เซ็นเซอร์ตรวจจับระยะใกล้และระยะไกล –เซ็นเซอร์แบบออปติคอล อัลตราโซนิก หรือเลเซอร์ สำหรับตรวจจับสิ่งกีดขวาง การระบุตำแหน่งวัตถุ หรือการตรวจจับการมีอยู่ของวัตถุ
-
ระบบวิชั่น / กล้อง –ช่วยในการจดจำวัตถุ การนำทางสำหรับการจับยึด และการกำหนดตำแหน่งที่แม่นยำ
-
เซ็นเซอร์สัมผัสและแรงกด –ติดตั้งที่ปลายแขนกลเพื่อตรวจสอบแรงจับยึดและตรวจจับการสัมผัสกับวัตถุ
-
เซ็นเซอร์วัดแรงเฉื่อย (IMU: Inertial Measurement Unit) –วัดทิศทาง การเคลื่อนไหว และความเร่งของแขน เพื่อรักษาเสถียรภาพของท่าทางและการชดเชยแบบไดนามิก
จากประสบการณ์ของผม การผสานรวมเซ็นเซอร์คุณภาพสูงเข้ากับระบบควบคุมป้อนกลับที่มีประสิทธิภาพ ถือเป็นการยกระดับที่สำคัญที่สุดที่คุณสามารถทำได้กับแขนหุ่นยนต์ใดๆ ก็ตาม มันให้ผลกระทบมากกว่าการพัฒนาทางกลไกเพียงอย่างเดียว มันเปลี่ยนแขนกลที่ยืดได้ จากที่เป็นเพียงหุ่นยนต์ธรรมดา ให้กลายเป็นเครื่องจักรที่ตอบสนอง ปรับตัวได้ และปลอดภัย ผมขอแนะนำสิ่งนี้สำหรับการใช้งานจริงและความต้องการของอุตสาหกรรมสมัยใหม่
6. ระบบควบคุมและการเขียนโปรแกรม: ความแม่นยำและความปลอดภัยในแขนหุ่นยนต์แบบขยายได้
ระบบควบคุมที่ออกแบบมาอย่างดีเป็นรากฐานสำคัญของแขนหุ่นยนต์ แบบยืดหดได้ทุกชนิด มันช่วยให้การเคลื่อนไหวแม่นยำ ให้ข้อมูลป้อนกลับที่เชื่อถือได้ และรักษาความปลอดภัยในการปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์
ระบบควบคุมทำหน้าที่เป็น “สมอง” ของแขนหุ่นยนต์ ทำหน้าที่ควบคุมการเคลื่อนไหว ความแม่นยำ และการโต้ตอบ ส่วนประกอบสำคัญประกอบด้วยไมโครคอนโทรลเลอร์ อัลกอริทึมควบคุม และส่วนติดต่อผู้ใช้
ก. ไมโครคอนโทรลเลอร์และโปรเซสเซอร์
-
บอร์ดสำหรับสร้างต้นแบบ : Arduino หรือ Raspberry Pi เหมาะอย่างยิ่งสำหรับการตั้งค่าแบบง่ายหรือเพื่อการทดลอง
-
ตัวควบคุมอุตสาหกรรม : PLC (Programmable Logic Controllers) เหมาะสำหรับระบบอัตโนมัติที่ซับซ้อนและการใช้งานที่ต้องการความน่าเชื่อถือสูง
ข. อัลกอริทึมควบคุม
-
ตัวควบคุม PID : ช่วยให้การเคลื่อนไหวของข้อต่อต่างๆ เป็นไปอย่างราบรื่นและเสถียร
-
จลนศาสตร์ผกผัน (Inverse Kinematics ): คำนวณการเคลื่อนไหวของข้อต่อที่จำเป็นเพื่อให้ถึงตำแหน่งเป้าหมายได้อย่างแม่นยำ
-
การบูรณาการการเรียนรู้ของเครื่องจักร : ช่วยให้หุ่นยนต์สามารถเคลื่อนไหวได้อย่างปรับเปลี่ยนและชาญฉลาดสำหรับงานขั้นสูง
ค. อินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักร (HMI)
ผู้ใช้สามารถควบคุมแขนหุ่นยนต์ได้ผ่านทาง:
-
จอยสติ๊กสำหรับควบคุมด้วยตนเอง
-
แผงควบคุมแบบหน้าจอสัมผัสเพื่อการสั่งการและการตรวจสอบที่ใช้งานง่าย
-
ตัวควบคุมไร้สายสำหรับการควบคุมระยะไกล
-
โปรแกรมสำเร็จรูปสำหรับงานที่ทำซ้ำๆ หรืองานอัตโนมัติ
จากประสบการณ์ของผม การออกแบบตัวควบคุมแบบโมดูลาร์คือกุญแจสำคัญ วงจรป้อนกลับต้องแข็งแกร่ง คุณสมบัติด้านความปลอดภัยต้องได้รับการพัฒนาให้ก้าวหน้า องค์ประกอบเหล่านี้สร้างแขนหุ่นยนต์ที่ขยายได้ประสิทธิภาพสูง พวกมันปรับตัวได้ดี ทำงานได้อย่างน่าเชื่อถือในสภาพแวดล้อมอุตสาหกรรมจริง และโดดเด่นในสภาพแวดล้อมการทำงานร่วมกัน
7. แหล่งจ่ายไฟและการจัดการ: การรับประกันการทำงานที่เชื่อถือได้สำหรับแขนหุ่นยนต์แบบขยายได้
ระบบไฟฟ้าที่เชื่อถือได้คือหัวใจสำคัญของแขนหุ่นยนต์แบบยืดหดได้ ซึ่งจ่ายแรงดันและกระแสไฟฟ้าที่เสถียรให้กับมอเตอร์ ตัวควบคุม และเซ็นเซอร์ เพื่อการทำงานที่ราบรื่นและปลอดภัย ประเภทของพลังงานขึ้นอยู่กับตัวกระตุ้น: ระบบไฟฟ้าใช้แบตเตอรี่หรือไฟฟ้ากระแสสลับ/กระแสตรง ในขณะที่ระบบไฮดรอลิกหรือระบบนิวแมติกส์ต้องใช้ปั๊ม คอมเพรสเซอร์ และถังเก็บน้ำ สำหรับหุ่นยนต์เคลื่อนที่ แบตเตอรี่ลิเธียมเป็นที่นิยมเนื่องจากมีความหนาแน่นพลังงานสูง
มาตรฐานแรงดันไฟฟ้าทั่วไปและการใช้งาน
- V 48:ผมขอแนะนำสิ่งนี้เป็นมาตรฐานสำหรับแขนหุ่นยนต์กำลังปานกลางถึงสูง ถ่ายโอนพลังงานได้ดี ลดการดึงกระแสไฟฟ้า และใช้งานได้กับระบบแบตเตอรี่อุตสาหกรรมส่วนใหญ่
- V 24:ผู้คนจำนวนมากใช้สิ่งนี้สำหรับมอเตอร์ DC แบบไร้แปรงถ่านและมอเตอร์สเต็ปเปอร์ในแขนระดับกลาง
- 12 V / 5 V:คุณจะพบสิ่งเหล่านี้ในอุปกรณ์อิเล็กทรอนิกส์ควบคุม เซอร์โวมาตรฐาน และไมโครคอนโทรลเลอร์ (Arduino, Raspberry Pi, STM32)
- เคล็ดลับการออกแบบ:ฉันแนะนำให้ใช้รางจ่ายไฟหรือตัวควบคุมแยกต่างหากสำหรับมอเตอร์และตัวควบคุมที่ละเอียดอ่อน ซึ่งจะช่วยลดสัญญาณรบกวนทางไฟฟ้า
โซลูชันแบตเตอรี่สำหรับระบบเคลื่อนที่/พกพา
-
ประเภทแบตเตอรี่ : แบตเตอรี่ลิเธียมไอออนและ LiFePO4 เป็นที่นิยมเนื่องจากมีความหนาแน่นพลังงานสูง อายุการใช้งานยาวนาน และน้ำหนักเบา
-
ระบบจัดการแบตเตอรี่ (BMS) : จำเป็นอย่างยิ่งสำหรับการปรับสมดุลเซลล์ การป้องกันกระแสไฟเกิน/การคายประจุเกิน/อุณหภูมิสูงเกิน และการตรวจสอบแบบเรียลไทม์ ห้ามละเลยส่วนประกอบนี้เด็ดขาด
-
การวางแผนระยะเวลาการใช้งานและความจุ : คำนวณความจุของแบตเตอรี่โดยพิจารณาจากระยะเวลาการใช้งานที่ต้องการ (เช่น 8 ชั่วโมงขึ้นไปสำหรับการจัดแสดงสินค้าหรือการปฏิบัติงานภาคสนาม) และคำนึงถึงข้อกำหนดในการชาร์จเร็วด้วย
พิจารณาเพิ่มเติม
-
ความสมดุลระหว่างกำลังไฟฟ้าและน้ำหนัก : ระบบเคลื่อนที่ควรให้ความสำคัญกับความหนาแน่นของพลังงานและน้ำหนัก ในขณะที่ระบบอยู่กับที่สามารถให้ความสำคัญกับกำลังไฟฟ้าที่สูงกว่าได้
-
การระบายความร้อนและการป้องกัน : ตรวจสอบให้แน่ใจว่ามีการระบายความร้อนที่เหมาะสมและออกแบบเพื่อการป้องกันสิ่งแวดล้อม (ทนต่อฝุ่นและความชื้น)
-
การจ่ายไฟและการเดินสาย : วางแผนการจ่ายไฟอย่างปลอดภัย การป้องกันไฟฟ้าลัดวงจร และการต่อสายดิน เพื่อลดแรงดันตกให้น้อยที่สุด
-
ระบบไฮดรอลิก/นิวแมติก : สำหรับระบบขับเคลื่อนที่ไม่ใช้ไฟฟ้า ให้พิจารณาถึงกำลังของปั๊ม/คอมเพรสเซอร์ ขนาดของอ่างเก็บน้ำหรือถัง และแหล่งพลังงานขับเคลื่อนหรือเครื่องยนต์ที่ต้องการ
การปฏิบัติตาม มาตรฐานความปลอดภัยและความน่าเชื่อถือแบบบูรณาการเหล่านี้เป็นข้อกำหนดทางกฎหมาย จากประสบการณ์ของผมแล้ว มันยังเป็นพื้นฐานที่พิสูจน์แล้วว่าช่วยลดอันตราย ป้องกันการหยุดทำงาน และจำกัดความรับผิดในทุกการใช้งานแขนหุ่นยนต์ในระดับมืออาชีพหรือการวิจัยได้อีกด้วย
8. ความปลอดภัยและความน่าเชื่อถือของแขนหุ่นยนต์แบบขยายได้: กลยุทธ์สำคัญและแนวทางปฏิบัติที่ดีที่สุด
เนื่องจากแขนหุ่นยนต์มักทำงานใกล้กับผู้คนหรือในสภาพแวดล้อมที่เป็นอันตราย ความปลอดภัยจึงมีความสำคัญอย่างยิ่ง มาตรการความปลอดภัยที่เหมาะสมไม่เพียงแต่ปกป้องผู้ปฏิบัติงานเท่านั้น แต่ยังช่วยให้การทำงานมีความน่าเชื่อถือและป้องกันความเสียหายของอุปกรณ์อีกด้วย
การป้องกันทางกายภาพและอิเล็กทรอนิกส์ที่สำคัญ
- สิ่งกีดขวางทางกายภาพและรั้วกั้นความปลอดภัย: ติดตั้งรั้วถาวรและประตูแบบล็อกรอบพื้นที่ทำงานของหุ่นยนต์ เพื่อป้องกันการบุกรุกโดยไม่ได้ตั้งใจหรือไม่ได้รับอนุญาต คุณต้องปฏิบัติตาม ISO 10218: 2025 สำหรับการตั้งค่าอุตสาหกรรมส่วนใหญ่
- อุปกรณ์ความปลอดภัยในการตรวจจับการมีอยู่: ติดตั้งม่านแสง เครื่องสแกนเลเซอร์ หรือแผ่นไวต่อแรงกด ระบบเหล่านี้จะตรวจจับเมื่อมีคนเข้าใกล้ จะหยุดหรือชะลอแขนทันที มาตรการเหล่านี้ช่วยรักษาความปลอดภัย การดำเนินการร่วมกัน โดยไม่ปิดแขน
- อุปกรณ์หยุดฉุกเฉินที่สามารถเข้าถึงได้ (E-Stops): ติดตั้งปุ่ม E-Stop ที่มองเห็นและเข้าถึงได้อย่างรวดเร็วและปุ่ม E-Stop แบบดึงเชือกไว้รอบพื้นที่ พนักงานต้องสามารถเข้าถึงปุ่มเหล่านี้ได้จากทุกจุดใกล้กับแขนหุ่นยนต์ การกดเพียงครั้งเดียวจะเป็นการปิดระบบทั้งหมด
- ระบบการป้องกันและการป้องกันอันแข็งแกร่ง: ใช้กรงตาข่ายเชื่อมหรือแผ่นป้องกันโพลีคาร์บอเนตที่มีจุดเข้าออกมาตรฐานและล็อกได้ เพื่อปกป้องบุคลากรระหว่างการปฏิบัติงานและการบำรุงรักษา
- ระบบควบคุมการหยุดทำงาน/หยุดด่วนแบบบูรณาการ: เพิ่มปุ่มหยุดฉุกเฉินบนแขน (รวมถึงอุปกรณ์เคลื่อนที่) และตัวควบคุมแบบพกพา ช่วยให้หยุดการเคลื่อนไหวได้ทันทีในสถานการณ์วิกฤต
9. การสร้างต้นแบบและการทดสอบแขนหุ่นยนต์แบบขยายได้
ผมขอแนะนำให้เริ่มต้นด้วยขั้นตอนการสร้างต้นแบบและการทดสอบที่มั่นคง ซึ่งเป็นสิ่งสำคัญอย่างยิ่งเพื่อให้แน่ใจว่าการออกแบบของคุณตรงตามข้อกำหนดด้านระยะเอื้อม น้ำหนักบรรทุก ความแม่นยำ และความทนทาน หลังจากออกแบบเสร็จแล้ว ให้สร้างต้นแบบขนาดเล็กลงโดยใช้การพิมพ์ 3 มิติ โปรไฟล์อะลูมิเนียม หรือชุดอุปกรณ์แบบแยกส่วน การทดสอบควรประกอบด้วย:
-
ประสิทธิภาพการรับน้ำหนักบรรทุก : ตรวจสอบความสามารถของแขนกลในการรับน้ำหนักบรรทุกที่แตกต่างกัน
-
ความราบรื่นในการยืดหด : ตรวจสอบว่าแขนยืดและหดได้อย่างราบรื่นโดยไม่ติดขัดหรือสั่นคลอน
-
ความเสถียรเมื่อเหยียดแขนจนสุด : ประเมินความเสถียรของโครงสร้างและการสั่นสะเทือนเมื่อแขนเหยียดจนสุด
-
การระบายความร้อนของมอเตอร์ : ตรวจสอบอุณหภูมิของมอเตอร์ขณะใช้งานต่อเนื่องหรือรับภาระหนัก เพื่อให้แน่ใจว่ามีการระบายความร้อนที่เหมาะสมและป้องกันความร้อนสูงเกินไป
จากประสบการณ์ของผม การทำซ้ำอย่างรวดเร็วเป็นสิ่งสำคัญ เช่นเดียวกับการทดสอบมาตรฐาน มุ่งเน้นไปที่การวัดความน่าเชื่อถือและการควบคุม วิธีนี้นำไปสู่แขนหุ่นยนต์ที่ขยายได้ แข็งแรง แม่นยำ และพร้อมใช้งานจริง
10. การใช้แขนหุ่นยนต์แบบขยายได้ในโลกแห่งความเป็นจริง
ฉันเคยเห็นแขนหุ่นยนต์แบบยืดหดได้ทำงานได้ดีในสถานการณ์จริงมากมาย พวกมันปรับตัวได้ง่าย เข้าถึงได้ไกล และควบคุมงานได้อย่างแม่นยำ ฉันขอแนะนำแขนหุ่นยนต์เหล่านี้สำหรับหลายอุตสาหกรรม นี่คือส่วนสำคัญที่แขนหุ่นยนต์เหล่านี้โดดเด่น พร้อมข้อมูลและตัวอย่างปัจจุบัน
อุตสาหกรรมยานยนต์:แขนหุ่นยนต์ที่ยืดหดได้มีบทบาทสำคัญในงานต่างๆ เช่น การประกอบ การเชื่อม และการพ่นสี
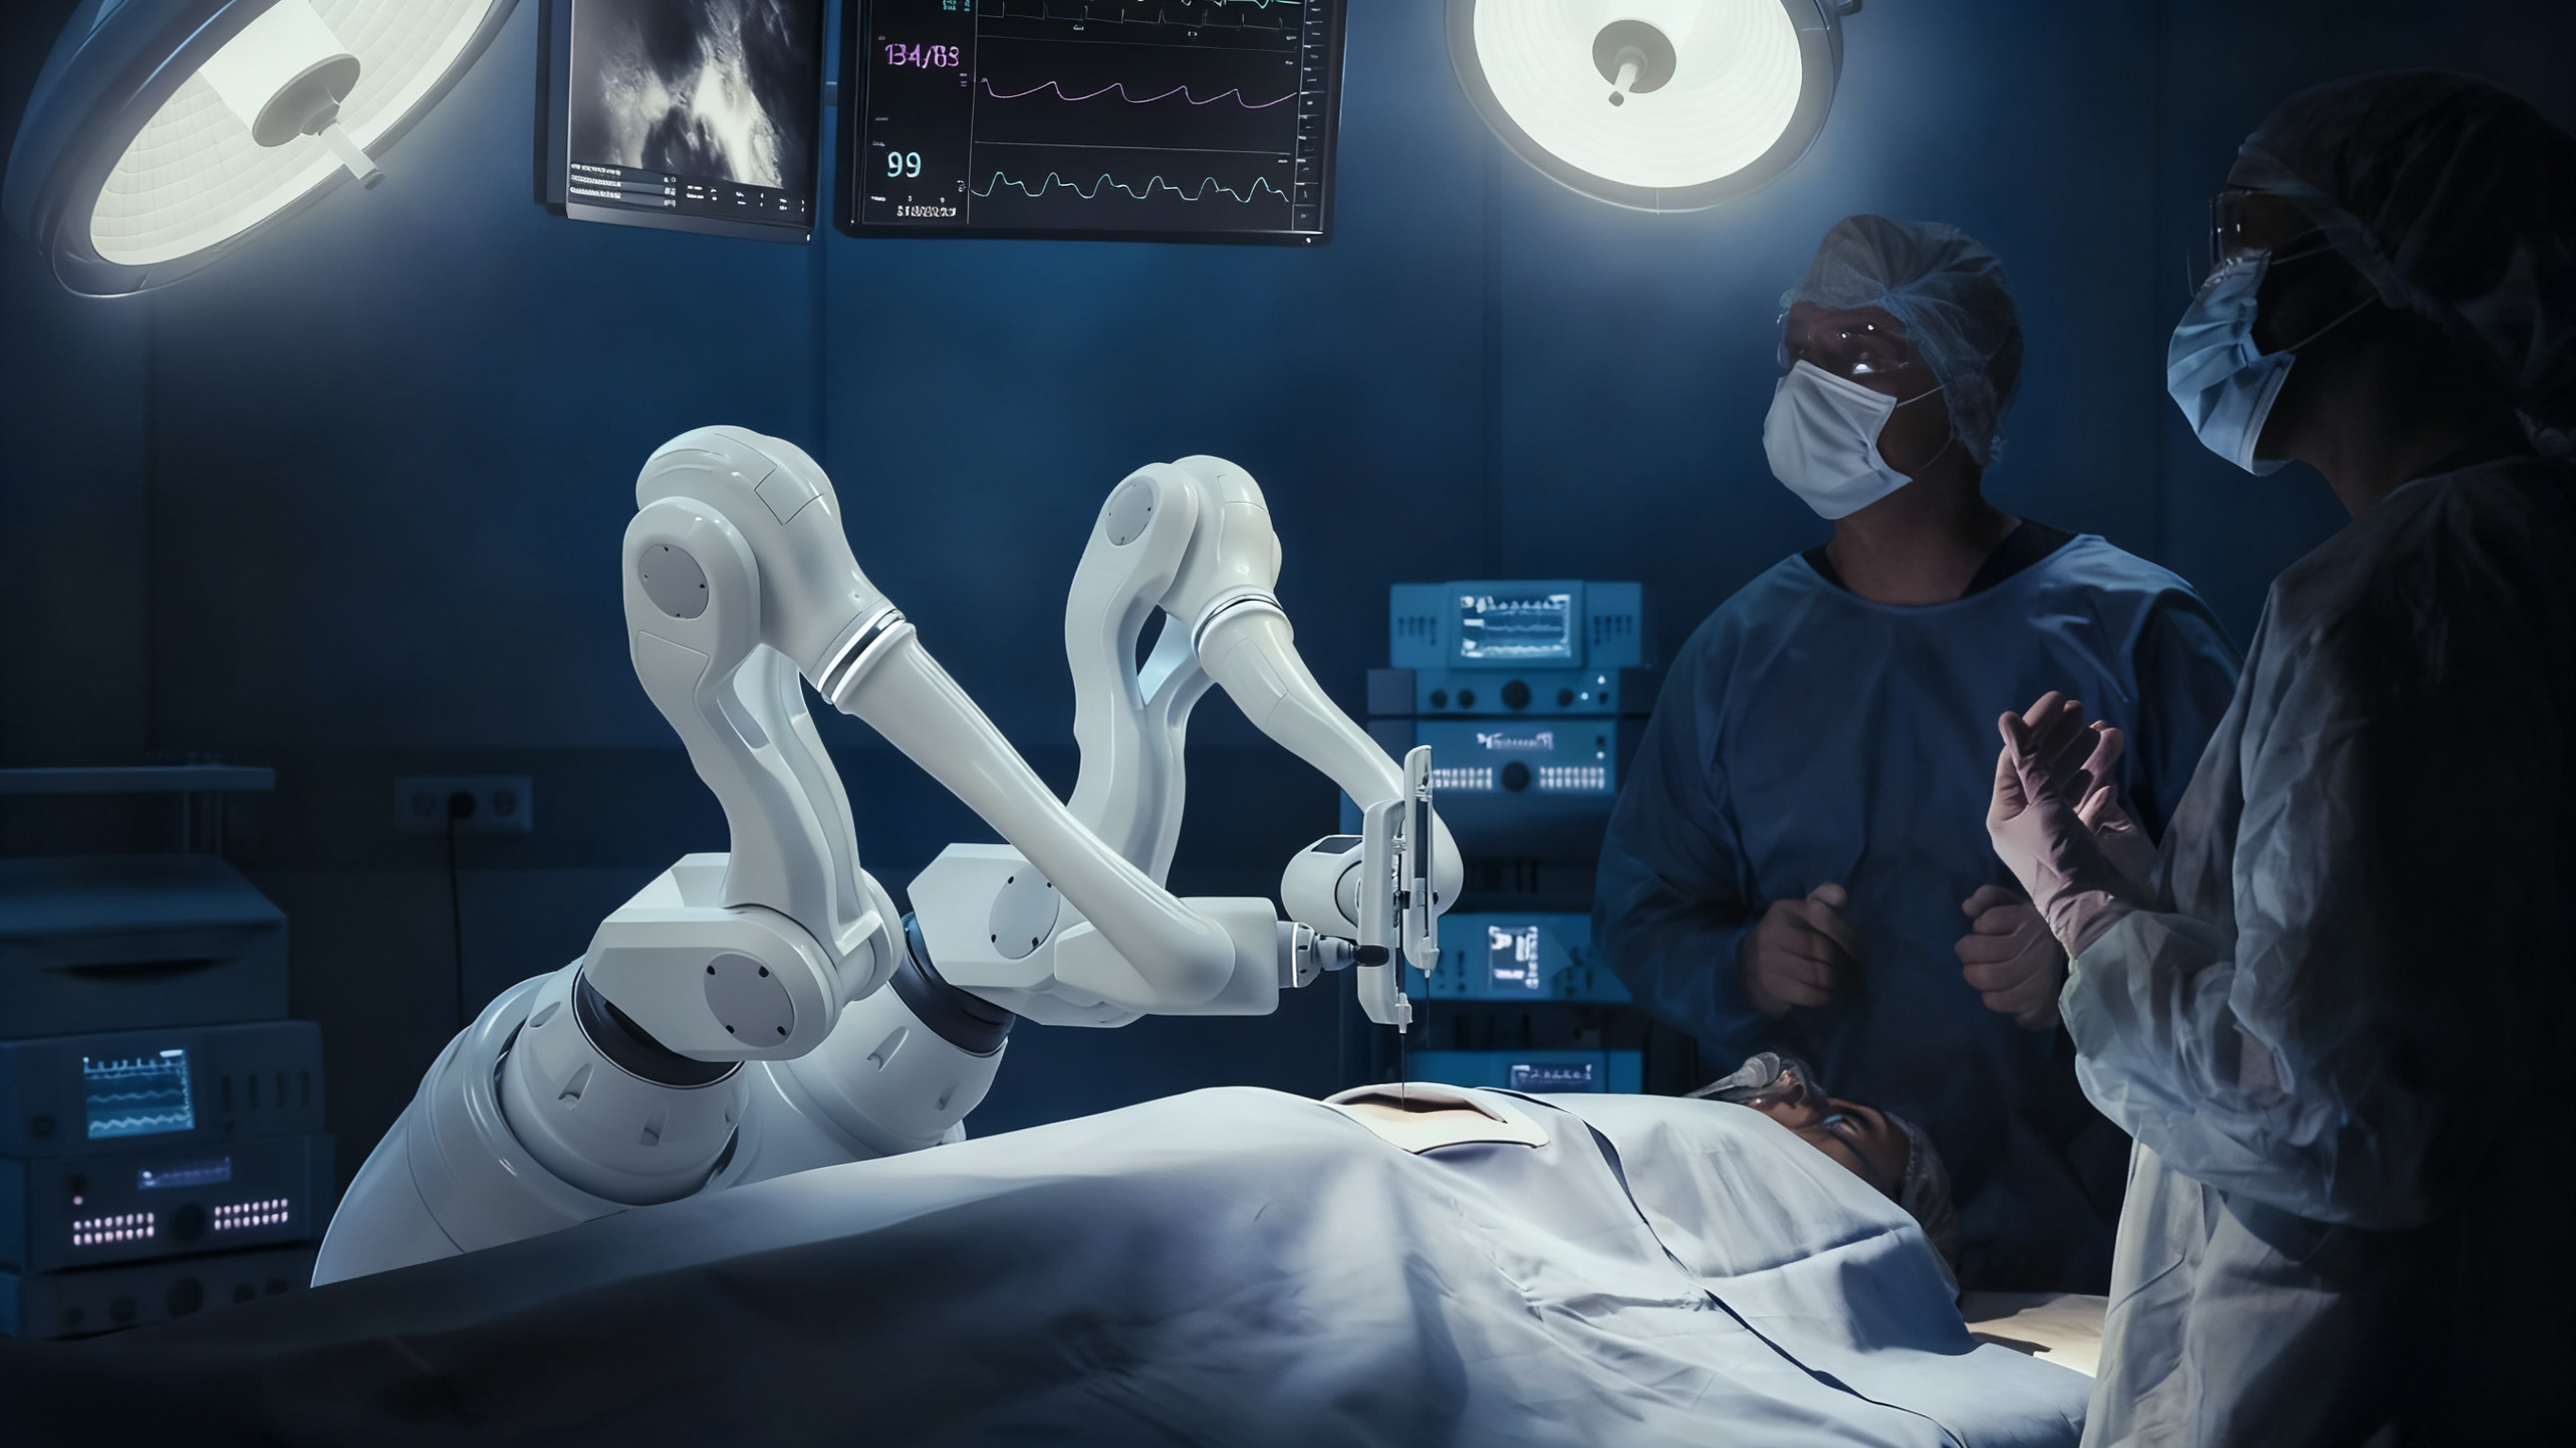
การผ่าตัดแบบแผลเล็ก : แขนหุ่นยนต์ทำการผ่าตัดได้อย่างแม่นยำ โดยมีข้อผิดพลาดต่ำกว่า 0.5 มิลลิเมตร ช่วยลดความเสี่ยงต่อผู้ป่วยและเร่งการฟื้นตัว
ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ : แขนยืดหดได้สามารถเคลื่อนที่ไปยังคลังสินค้าที่แออัดและชั้นวางสูง ช่วยลดเวลาในการหยิบสินค้าได้สูงสุดถึง 60%
ระบบตรวจสอบแบบปรับตัวได้ : แขนกลที่ติดตั้งเครื่องมือตรวจจับภาพจะตรวจสอบชิ้นส่วนจากหลายมุม ทำให้เพิ่มอัตราการตรวจจับข้อบกพร่องได้ถึง 30% และลดอัตราการส่งคืนสินค้า
ระบบอัตโนมัติในธุรกิจค้าปลีก : แขนหุ่นยนต์ที่ยืดหดได้ทำหน้าที่หยิบและคัดแยกสินค้าในเครื่องจำหน่ายสินค้าอัตโนมัติและระบบค้าปลีกอัตโนมัติ ช่วยเพิ่มประสิทธิภาพและยกระดับประสบการณ์ของลูกค้า
ความคิดเห็นส่วนตัว:ผมได้ติดตามข้อมูลจากอุตสาหกรรมและได้ทดลองใช้ระบบเหล่านี้ด้วยตนเอง แขนหุ่นยนต์แบบยืดหดได้ช่วยเพิ่มประสิทธิภาพ ความยืดหยุ่น และความปลอดภัย บทบาทของมันกำลังเติบโตอย่างรวดเร็ว มันสามารถรับมือกับการผ่าตัดที่ละเอียดอ่อน การยกของหนักในโรงงาน และงานอันตรายต่างๆ ผมขอแนะนำให้ธุรกิจที่ต้องการขยายธุรกิจอย่างชาญฉลาดใช้แขนหุ่นยนต์เหล่านี้
สรุป
การออกแบบแขนหุ่นยนต์แบบยืดหดได้นั้นเป็นการผสมผสานระหว่างวิศวกรรมเครื่องกล อิเล็กทรอนิกส์ การเขียนโปรแกรม และความปลอดภัย ด้วยการวางแผนโครงสร้าง กลไกการยืดหด ระบบขับเคลื่อน และอัลกอริธึมควบคุมอย่างรอบคอบ คุณสามารถสร้างแขนหุ่นยนต์ที่เชื่อถือได้ แม่นยำ และปรับขนาดได้สำหรับทุกการใช้งาน ไม่ว่าจะเป็นด้านการศึกษาหรืออุตสาหกรรม ความแข็งแรง ความแม่นยำ ความสามารถในการปรับตัว และความปลอดภัยล้วนเป็นสิ่งสำคัญติดต่อเราได้วันนี้เพื่อดูว่าแขนหุ่นยนต์สามารถเปลี่ยนแปลงการดำเนินงานของคุณได้อย่างไร
คำถามที่พบบ่อยเกี่ยวกับแขนหุ่นยนต์แบบขยายได้
Q1. แขนหุ่นยนต์แบบยืดได้เหมาะกับการใช้งานประเภทใด?
ใช้ในด้านการผลิต การเชื่อม การประกอบ การขนส่ง การจัดเก็บสินค้า การผ่าตัดทางการแพทย์ ห้องปฏิบัติการ และระบบอัตโนมัติในการขายปลีก
Q2. ฉันจะเลือกจำนวนองศาแห่งความเป็นอิสระ (DOF) ได้อย่างไร?
งานง่ายๆ อาจต้องใช้ 4–5 DOF ในขณะที่การดำเนินการทางอุตสาหกรรมหรือความแม่นยำมักต้องใช้ 6–8 DOF เพื่อความยืดหยุ่นและความแม่นยำ
Q3. แขนหุ่นยนต์สามารถรับน้ำหนักบรรทุกได้เท่าไร?
น้ำหนักบรรทุกจะแตกต่างกันไปตามแต่ละรุ่น: ต้นแบบขนาดเล็กรับน้ำหนักได้ 0.5–5 กิโลกรัม แขนกลอุตสาหกรรมรับน้ำหนักได้สูงสุด 50 กิโลกรัมหรือมากกว่า เลือกได้ตามการใช้งานและระดับความปลอดภัยของคุณ
คำถามที่ 4: ฉันสามารถสร้างแขนหุ่นยนต์โดยใช้ Arduino ได้หรือไม่?
ตอบ ใช่ Arduino เป็นตัวเลือกที่ยอดเยี่ยมสำหรับการสร้างต้นแบบและแขนหุ่นยนต์ขยายขนาดเล็กเนื่องจากการเขียนโปรแกรมที่ง่ายดายและความเข้ากันได้กับเซ็นเซอร์