
Hãy tưởng tượng một cánh tay robot có thể duỗi, uốn cong và di chuyển chính xác — dễ dàng gắp các bộ phận từ băng chuyền, hàn với độ chính xác hoàn hảo, hoặc thậm chí thực hiện các nhiệm vụ y tế phức tạp. Thiết kế một cánh tay robot có thể kéo dài như vậy không chỉ là về cơ học và mã lệnh; mà còn là biến trí tưởng tượng thành hành động. Trong hướng dẫn này, bạn sẽ học cách hiện thực hóa cánh tay robot của riêng mình — từ cấu trúc và hệ thống truyền động đến logic điều khiển và thử nghiệm — cho dù bạn là kỹ sư, nhà chế tạo hay doanh nhân sẵn sàng định hình tương lai của tự động hóa.
1. Tìm hiểu về cánh tay robot có thể mở rộng
Cánh tay robot dạng ống lồng đã trở thành một phần thiết yếu của tự động hóa hiện đại. Thiết kế linh hoạt và tầm với mở rộng khiến chúng trở nên lý tưởng cho nhiều ngành công nghiệp — từ sản xuất chính xác đến kỹ thuật quy mô lớn và thậm chí cả các hoạt động cứu hộ. Dưới đây là năm ứng dụng phổ biến nhất mà bạn sẽ thấy hiện nay.
-
Robot công nghiệp cho dây chuyền lắp ráp tự động: Thường được sử dụng trong sản xuất ô tô và điện tử để thực hiện các nhiệm vụ như gắp, đặt và lắp ráp các bộ phận, giúp nâng cao hiệu quả và tính linh hoạt trong sản xuất.
-
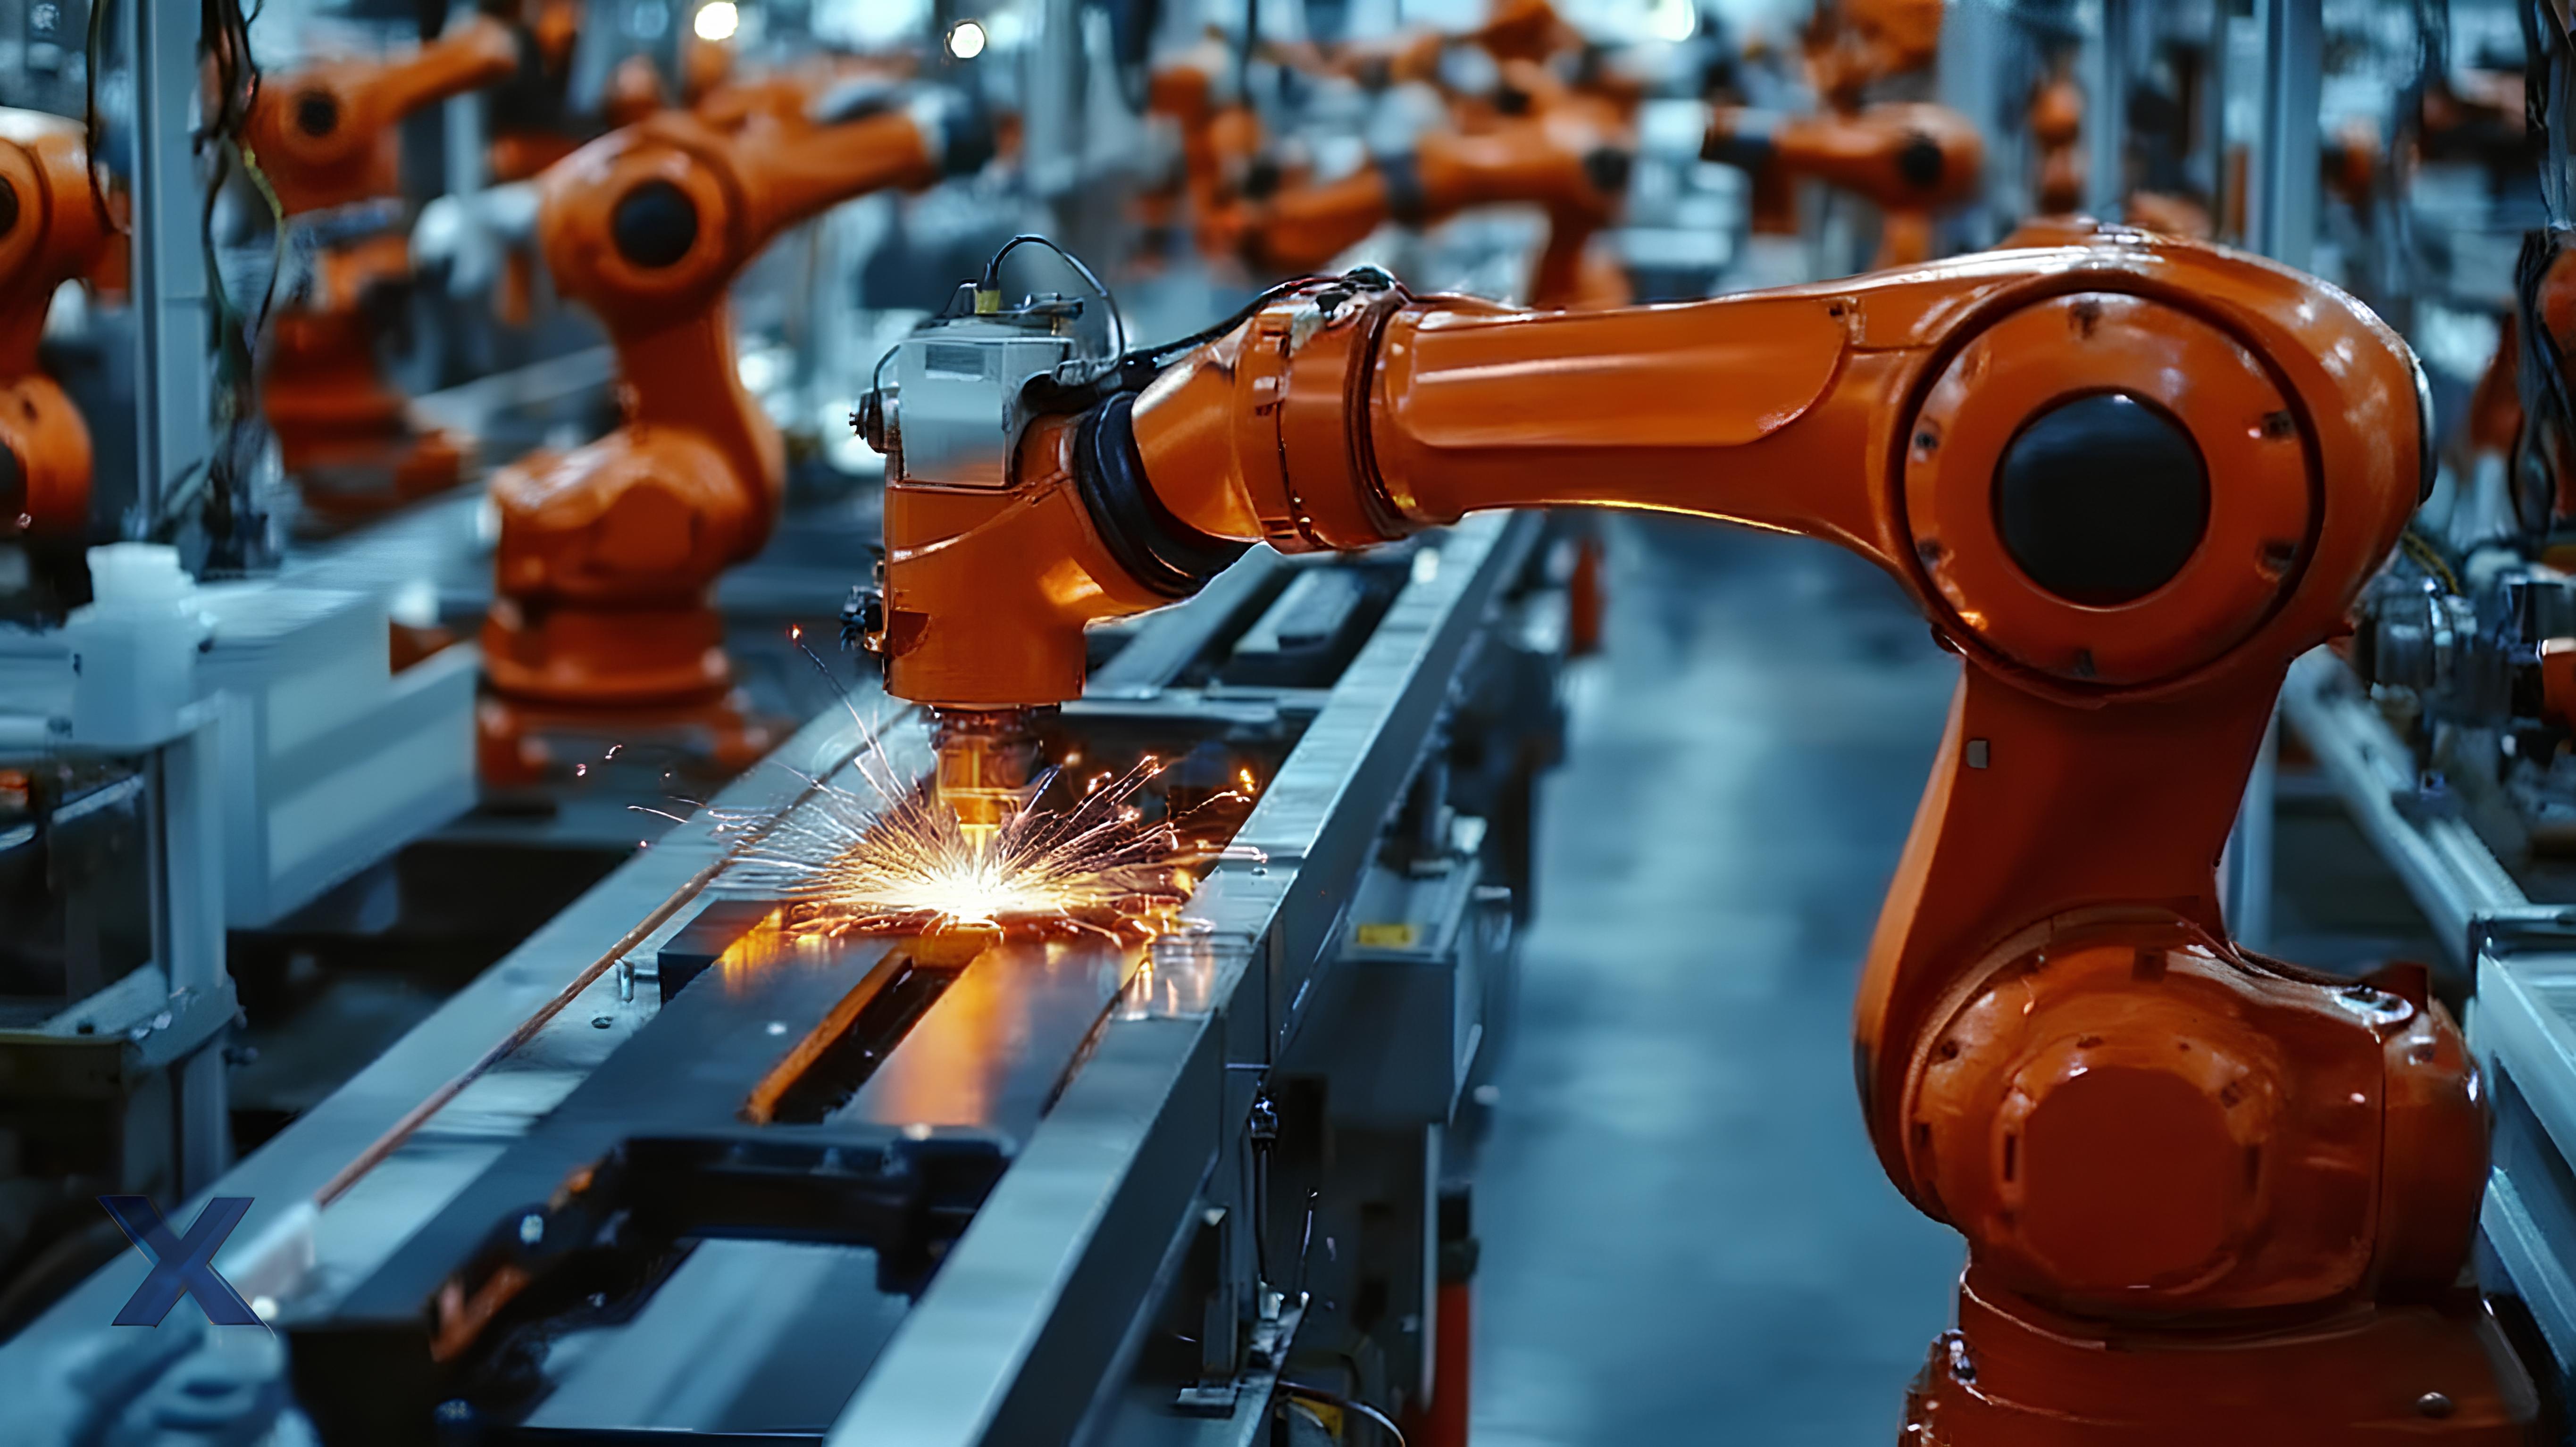
Robot công nghiệp dùng cho việc làm sạch, hàn và cắt bằng laser: Hoạt động cùng với hệ thống laser để loại bỏ gỉ sét, hàn hoặc đánh bóng bề mặt kim loại — lý tưởng cho các ngành công nghiệp như đóng tàu, sản xuất khuôn mẫu và kết cấu thép.
-
Cánh tay robot dùng trong kho bãi và xử lý hàng hóa: Được sử dụng trong kho bãi, container và trung tâm hậu cần để bốc dỡ, phân loại hàng hóa. Thiết kế dạng ống lồng cho phép vươn sâu vào những không gian chật hẹp, nâng cao hiệu quả tự động hóa.
-
Robot kỹ thuật dùng trong xây dựng cầu, công trình và bảo trì tua bin gió: Hoạt động ở độ cao lớn hoặc trong môi trường phức tạp để thực hiện các nhiệm vụ làm sạch, sơn phủ hoặc kiểm tra với độ an toàn và chính xác cao hơn.
-
Robot dịch vụ cho các nhiệm vụ cứu hộ và kiểm tra: Được triển khai trong môi trường nguy hiểm hoặc chật hẹp — chẳng hạn như hiện trường thảm họa, nhà máy hóa chất hoặc cơ sở hạt nhân — để thực hiện các hoạt động từ xa, lấy mẫu hoặc cứu hộ khẩn cấp.
Từ sản xuất đến bảo trì, từ hậu cần đến các nhiệm vụ cứu hộ — cánh tay robot dạng ống lồng đang định hình lại cách con người tương tác với máy móc. Khả năng thích ứng, độ chính xác và độ tin cậy của chúng khiến chúng trở thành một trong những công nghệ chủ chốt thúc đẩy tương lai của tự động hóa thông minh.
2. Những điều quan trọng cần suy nghĩ trước khi thiết kế cánh tay robot
Trước khi chế tạo cánh tay robot có thể kéo dài , bạn cần làm rõ một số yếu tố then chốt. Những yêu cầu thiết kế này sẽ quyết định sự thành công của dự án.
-
Nó có thể chịu được tải trọng bao nhiêu? (Trọng lượng tối đa mà nó có thể nâng được là bao nhiêu?)
-
Phạm vi tiếp cận tối đa cần thiết là bao nhiêu?
-
Sản phẩm này có phù hợp để sử dụng trong điều kiện khắc nghiệt trong nhà hoặc ngoài trời không?
-
Nó cần đạt được mức độ chính xác nào?
3. Thiết kế cơ khí của cánh tay robot
Tôi khuyên bạn nên tập trung vào ba yếu tố chính khi thiết kế một cánh tay robot có thể mở rộng. Đó là loại cấu trúc, cơ cấu truyền động và các thành phần cốt lõi. Chúng giúp bạn đạt được độ tự do (DOF), tầm với và độ ổn định cần thiết.
a. Cấu hình cấu trúc và bậc tự do
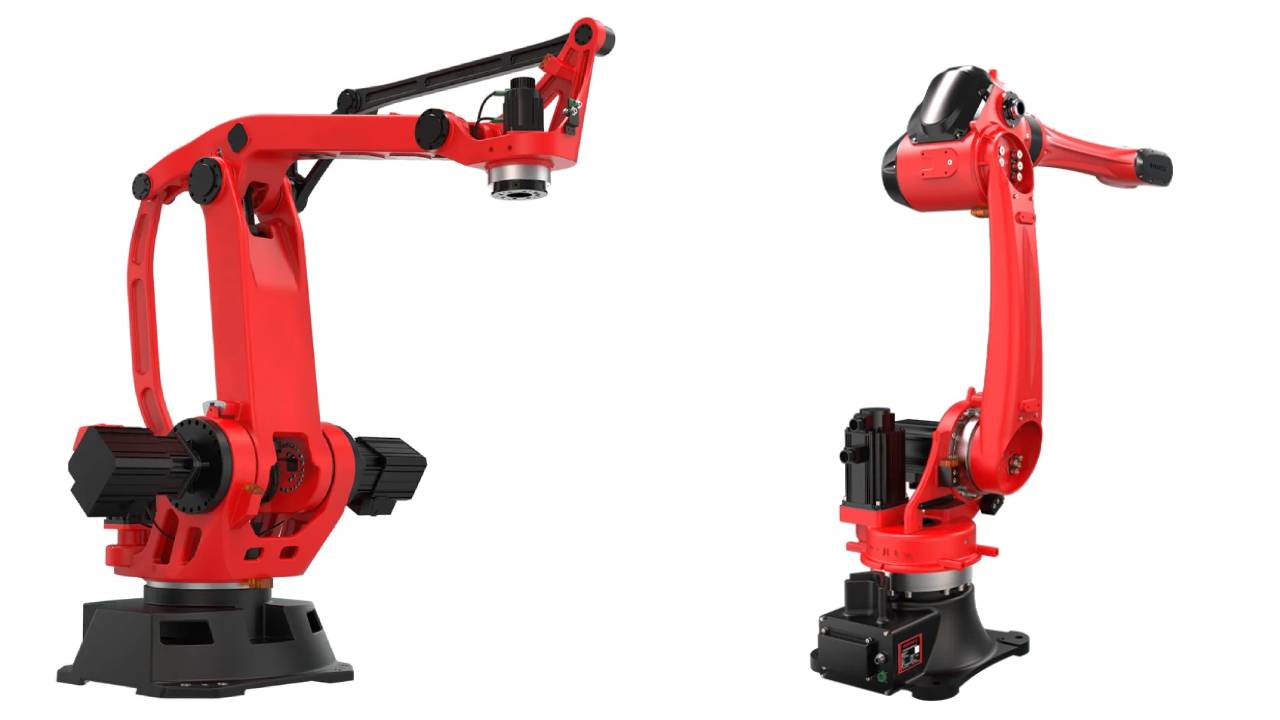
Loại tay robot : Bạn có thể lựa chọn giữa tay robot khớp nối (khớp nối tiếp), cơ cấu kiểu kéo , ống lồng hoặc tay robot dạng liên tục tùy thuộc vào không gian làm việc và yêu cầu công việc của bạn.
Số bậc tự do (DOF) : Hầu hết các cánh tay robot thực tế cần ít nhất 3-4 bậc tự do để di chuyển lên, xuống, tiến và lùi. Cánh tay robot công nghiệp có thể có 6-7 bậc tự do , mô phỏng chuyển động của cánh tay người và đạt được độ lặp lại cao (±0.05 mm).
Cơ chế mở rộng :
-
Thiết kế dạng ống lồng : Sử dụng các ống lồng vào nhau trượt mượt mà để điều chỉnh độ dài.
-
Thiết kế ray trượt : Sử dụng ray dẫn hướng và ổ trục để mở rộng đoạn ray một cách trơn tru.
Cả hai đều yêu cầu vật liệu có ma sát thấp và thường dựa vào bánh răng, dây đai hoặc bộ truyền động bằng vít.
b. Quản lý vật liệu và trọng lượng
- Lựa chọn vật liệu: Sử dụng vật liệu nhẹ nhưng chắc chắn chẳng hạn như nhôm, sợi carbon hoặc vật liệu tổng hợp để giảm áp lực lên cánh tay; đối với các ứng dụng nặng, có thể sử dụng hợp kim thép, mặc dù chúng làm tăng thêm trọng lượng.
- Phân bố trọng lượng: Giữ cho đầu cánh tay (kẹp hoặc dụng cụ) càng nhẹ càng tốt để duy trì khả năng phản hồi và tránh làm quá tải động cơ.
- Mô-men xoắn khớp: Khớp khuỷu tay chịu áp lực cao nhất khi cánh tay duỗi hoàn toàn. Các bộ phận tác động cuối nặng sẽ làm tăng áp lực này, vì vậy vật liệu nên được mạnh mẽ nhưng vẫn nhẹ.
c. Ví dụ về ngành
-
Cần hàn công nghiệp : Có 6 bậc tự do, khả năng chịu tải cao và độ lặp lại ±0.05 mm.
-
Cánh tay robot lấy hàng trong kho : Có 4 bậc tự do và có thể thực hiện các thao tác nhanh với chu kỳ dưới 2 giây.
-
Cánh tay robot di động có thể mở rộng (MERA) : Sử dụng hai lớp cơ cấu cắt kéo 2 bậc tự do để đạt được tầm với xa, dễ dàng vượt chướng ngại vật và công suất cao.
-
Cần đỡ mềm dạng ống lồng : Được cấu tạo từ các đoạn mô-đun linh hoạt, cho phép chuyển động mượt mà, có thể điều chỉnh đồng thời hỗ trợ kéo dài dạng ống lồng.
Dựa trên kinh nghiệm của tôi, những nguyên tắc này đảm bảo cánh tay robot có thể kéo dài của bạn hoạt động đáng tin cậy, với tầm với rộng và hiệu quả cao. Chúng hoạt động tốt cho các ứng dụng hiện đại đòi hỏi khắt khe.
4. Hệ thống truyền động: Lựa chọn bộ truyền động phù hợp cho cánh tay robot có thể mở rộng
Tôi tin rằng hệ thống truyền động là trái tim của bất kỳ cánh tay robot mở rộng nào. Nó kiểm soát độ mượt mà và chính xác của chuyển động cánh tay. Lựa chọn bộ truyền động của bạn - điện, khí nén hay thủy lực - sẽ quyết định mô-men xoắn, tốc độ, tải trọng và độ chính xác.
Các loại hệ thống truyền động và bộ truyền động
- Truyền động điện (Servo, Stepper, Động cơ DC)
-
Ưu điểm: Độ chính xác điều khiển cao và chuyển động mượt mà, khả năng phản hồi nhanh và độ lặp lại chính xác; lý tưởng cho các tải trọng trung bình đến nhẹ và các công việc đòi hỏi độ chính xác cao.
-
Ứng dụng: Tự động hóa dây chuyền sản xuất, lấy hàng trong kho, cánh tay robot lắp ráp nhẹ và robot phục vụ mục đích giáo dục hoặc nghiên cứu.
-
- Truyền động thủy lực
- Điểm mạnh: Chịu được tải trọng cao nhất. Mạnh mẽ cho cánh tay chịu lực nặng.
- Trường hợp sử dụng: Nâng công nghiệp. Tay đa trục dùng cho hàn. Xử lý vật liệu trong điều kiện khắc nghiệt.
- Ổ đĩa khí nén
- Điểm mạnh: Kéo giãn và thu gọn nhanh chóng. Thích hợp cho các chu kỳ giặt nhanh. Hoạt động tốt với tải trọng nhẹ.
- Trường hợp sử dụng: Dây chuyền gắp và đặt công nghiệp. Kiểm tra. Phân loại.
Tôi khuyên bạn nên suy nghĩ vượt ra ngoài vấn đề công suất. Việc lựa chọn hệ thống truyền động sẽ quyết định độ chính xác, tải trọng, tốc độ chu kỳ và tính linh hoạt trong tương lai của cánh tay robot . Hãy xem xét trường hợp sử dụng của bạn. Kiểm tra nhu cầu về hiệu suất. Sau đó, lựa chọn bộ truyền động và thiết kế hệ thống truyền động phù hợp. Điều này sẽ mang lại cho bạn một giải pháp cánh tay robot mạnh mẽ và có tính mô-đun cao.
5. Hệ thống cảm biến và phản hồi: Độ chính xác và an toàn cao hơn trong cánh tay robot
-
Cảm biến vị trí và góc: – Bộ mã hóa (Encoder) : Đo góc khớp và vị trí quay, được sử dụng rộng rãi để điều khiển chuyển động chính xác. – Biến trở (Potentiometer ): Được sử dụng để phát hiện góc cơ bản hoặc phản hồi.
-
Cảm biến lực và mô-men xoắn – Phát hiện lực tác động lên các khớp hoặc đầu cuối của thiết bị để ngăn ngừa quá tải và va chạm.
-
Cảm biến tiệm cận và khoảng cách – Cảm biến quang học, siêu âm hoặc laser dùng để phát hiện vật cản, định vị vật thể hoặc cảm nhận sự hiện diện.
-
Hệ thống thị giác/Camera – Cho phép nhận dạng đối tượng, hướng dẫn thao tác nắm bắt và định vị chính xác.
-
Cảm biến xúc giác và áp suất – Được lắp đặt trên các đầu cuối của thiết bị để theo dõi lực kẹp và phát hiện sự tiếp xúc với vật thể.
-
Cảm biến quán tính (IMU: Inertial Measurement Unit) – Đo hướng, chuyển động và gia tốc của cánh tay để ổn định tư thế và bù trừ động.
Dựa trên kinh nghiệm của tôi, việc tích hợp các cảm biến chất lượng cao và khả năng kiểm soát phản hồi mạnh mẽ là nâng cấp quan trọng nhất bạn có thể thực hiện cho bất kỳ cánh tay robot nào. Nó có tác động mạnh mẽ hơn nhiều so với những cải tiến cơ học đơn thuần. Nó biến một cánh tay có thể kéo dài từ một bộ phận điều khiển đơn giản thành một cỗ máy nhạy bén, thích ứng và an toàn. Tôi khuyên bạn nên sử dụng điều này cho các ứng dụng thực tế và nhu cầu công nghiệp hiện đại.
6. Hệ thống điều khiển và lập trình: Độ chính xác và an toàn trong cánh tay robot có thể mở rộng
Một hệ thống điều khiển được thiết kế tốt là nền tảng của bất kỳ cánh tay robot có thể mở rộng nào . Nó đảm bảo chuyển động chính xác. Nó cung cấp phản hồi đáng tin cậy. Nó giữ cho sự tương tác giữa người và robot được an toàn.
Hệ thống điều khiển hoạt động như "bộ não" của cánh tay robot, quản lý chuyển động, độ chính xác và tương tác. Các thành phần chính bao gồm vi điều khiển, thuật toán điều khiển và giao diện người dùng.
a. Vi điều khiển và Bộ xử lý
-
Bo mạch nguyên mẫu : Arduino hoặc Raspberry Pi là lựa chọn lý tưởng cho các thiết lập đơn giản hoặc thử nghiệm.
-
Bộ điều khiển công nghiệp : PLC (Bộ điều khiển logic lập trình) phù hợp cho các ứng dụng tự động hóa phức tạp và đòi hỏi độ tin cậy cao.
b. Thuật toán điều khiển
-
Bộ điều khiển PID : Đảm bảo chuyển động mượt mà, ổn định giữa các khớp.
-
Động học nghịch đảo : Tính toán các chuyển động khớp cần thiết để đạt được vị trí mục tiêu một cách chính xác.
-
Tích hợp học máy : Cho phép chuyển động thích ứng và thông minh cho các nhiệm vụ robot tiên tiến.
c. Giao diện người-máy (HMI)
Người dùng có thể điều khiển cánh tay robot thông qua:
-
Cần điều khiển để điều khiển bằng tay
-
Màn hình cảm ứng giúp điều khiển và giám sát trực quan.
-
Bộ điều khiển không dây để vận hành từ xa
-
Các quy trình được lập trình sẵn cho các tác vụ lặp đi lặp lại hoặc tự động.
Dựa trên kinh nghiệm của tôi, thiết kế bộ điều khiển mô-đun là chìa khóa. Vòng phản hồi cần phải mạnh mẽ. Các tính năng an toàn phải được cải tiến. Những yếu tố này tạo nên cánh tay robot có thể mở rộng hiệu suất cao. Chúng thích ứng tốt. Chúng hoạt động đáng tin cậy trong môi trường công nghiệp thực tế. Chúng vượt trội trong môi trường cộng tác.
7. Nguồn điện và quản lý: Đảm bảo hoạt động đáng tin cậy cho cánh tay robot có thể mở rộng
Hệ thống nguồn điện đáng tin cậy là cốt lõi của một cánh tay robot có thể mở rộng, cung cấp điện áp và dòng điện ổn định cho động cơ, bộ điều khiển và cảm biến để vận hành trơn tru và an toàn. Loại nguồn điện phụ thuộc vào bộ truyền động: hệ thống điện sử dụng pin hoặc nguồn AC/DC, trong khi hệ thống thủy lực hoặc khí nén cần bơm, máy nén và bình chứa. Đối với robot di động, pin lithium được ưu tiên sử dụng vì mật độ năng lượng cao.
Tiêu chuẩn điện áp chung và cách sử dụng
- 48 V: Tôi khuyên dùng loại này làm tiêu chuẩn cho các cánh tay robot công suất trung bình đến cao. Nó truyền năng lượng tốt, giảm thiểu dòng điện tiêu thụ và tương thích với hầu hết các hệ thống pin công nghiệp.
- 24 V: Nhiều người sử dụng động cơ DC không chổi than và động cơ bước trong cánh tay tầm trung.
- 12 V / 5 V: Bạn sẽ tìm thấy chúng trong các thiết bị điện tử điều khiển, servo tiêu chuẩn và vi điều khiển (Arduino, Raspberry Pi, STM32).
- Mẹo thiết kế: Tôi đề xuất sử dụng thanh nguồn hoặc bộ điều chỉnh riêng cho động cơ và bộ điều khiển nhạy. Điều này giúp giảm nhiễu điện.
Giải pháp pin cho hệ thống di động/cầm tay
-
Các loại pin : Pin lithium-ion và LiFePO4 được ưa chuộng nhờ mật độ năng lượng cao, tuổi thọ chu kỳ dài và trọng lượng tương đối nhẹ.
-
Hệ thống quản lý pin (BMS) : Cần thiết cho việc cân bằng các cell pin, bảo vệ quá dòng/quá xả/quá nhiệt và giám sát thời gian thực - đừng bao giờ bỏ qua thành phần này.
-
Lập kế hoạch về thời gian hoạt động và dung lượng : Tính toán dung lượng pin dựa trên thời gian hoạt động dự kiến (ví dụ: hơn 8 giờ cho triển lãm hoặc hoạt động ngoài trời) và xem xét các yêu cầu sạc nhanh.
Xem xét bổ sung
-
Sự đánh đổi giữa công suất và trọng lượng : Các hệ thống di động nên ưu tiên mật độ năng lượng và trọng lượng; các hệ thống cố định có thể ưu tiên công suất cao hơn.
-
Làm mát và bảo vệ : Đảm bảo tản nhiệt hiệu quả và thiết kế thân thiện với môi trường (chống bụi và ẩm).
-
Phân phối điện và hệ thống dây dẫn : Lập kế hoạch phân phối điện an toàn, bảo vệ ngắn mạch và nối đất để giảm thiểu sụt áp.
-
Hệ thống thủy lực/khí nén : Đối với các hệ thống truyền động không dùng điện, cần xem xét công suất bơm/máy nén, kích thước bình chứa hoặc bể chứa, và nguồn điện hoặc động cơ cần thiết.
Tuân thủ các tiêu chuẩn an toàn và độ tin cậy tích hợp này là một yêu cầu pháp lý. Dựa trên kinh nghiệm của tôi, đây cũng là nền tảng đã được chứng minh để giảm thiểu thiệt hại, ngăn ngừa thời gian ngừng hoạt động và hạn chế trách nhiệm pháp lý trong mọi ứng dụng cánh tay robot chuyên nghiệp hoặc nghiên cứu.
8. Độ an toàn và độ tin cậy của cánh tay robot có thể mở rộng: Các chiến lược chính và thực tiễn tốt nhất
Vì cánh tay robot thường hoạt động gần người hoặc trong môi trường nguy hiểm, an toàn là yếu tố tối quan trọng. Các biện pháp an toàn thích hợp không chỉ bảo vệ người vận hành mà còn đảm bảo hoạt động đáng tin cậy và ngăn ngừa hư hỏng thiết bị.
Các biện pháp bảo vệ vật lý và điện tử quan trọng
- Rào cản vật lý và hàng rào an toàn: Lắp đặt hàng rào cố định và cổng liên động xung quanh khu vực làm việc của robot. Điều này ngăn chặn sự xâm nhập bất hợp pháp hoặc trái phép. Bạn phải tuân thủ ISO 10218: 2025 cho hầu hết các môi trường công nghiệp.
- Thiết bị an toàn cảm biến sự hiện diện: Lắp đặt rèm chắn sáng, máy quét laser hoặc thảm cảm ứng áp lực. Các hệ thống này phát hiện khi có người đến gần. Chúng sẽ dừng hoặc làm chậm cánh tay ngay lập tức. Các biện pháp này hỗ trợ an toàn. hoạt động hợp tác mà không cần khép chặt cánh tay.
- Thiết bị dừng khẩn cấp có thể tiếp cận được (E-Stops): Đặt các nút E-Stop dễ thấy, dễ tiếp cận và các nút E-Stop có dây kéo xung quanh khu vực. Mọi người phải có thể với tới chúng từ bất kỳ vị trí nào gần cánh tay robot. Chỉ cần nhấn một lần là toàn bộ hệ thống sẽ bị tắt.
- Hệ thống bảo vệ và che chắn mạnh mẽ: Sử dụng lồng lưới hàn hoặc tấm chắn polycarbonate có chốt khóa tiêu chuẩn để bảo vệ nhân viên trong quá trình vận hành và bảo trì.
- Điều khiển dừng chạy/dừng nhanh tích hợp: Thêm nút dừng khẩn cấp trên tay cầm (bao gồm cả thiết bị di động) và bộ điều khiển cầm tay. Điều này cho phép ngắt ngay lập tức mọi chuyển động trong những tình huống nguy cấp.
9. Tạo mẫu và thử nghiệm cánh tay robot có thể mở rộng
Tôi khuyên bạn nên bắt đầu bằng giai đoạn tạo mẫu và thử nghiệm vững chắc, điều này rất quan trọng để đảm bảo thiết kế của bạn đáp ứng các yêu cầu về tầm với, tải trọng, độ chính xác và độ bền. Sau khi hoàn thành thiết kế, hãy tạo một nguyên mẫu thu nhỏ bằng cách sử dụng in 3D, thanh nhôm định hình hoặc bộ dụng cụ mô-đun. Quá trình thử nghiệm nên bao gồm:
-
Hiệu suất tải trọng : Kiểm tra khả năng xử lý các tải trọng khác nhau của cánh tay robot.
-
Độ mượt khi mở rộng : Kiểm tra xem cần gạt có mở rộng và thu gọn một cách trơn tru, không bị kẹt hoặc rung lắc hay không.
-
Độ ổn định khi duỗi thẳng hoàn toàn : Đánh giá độ ổn định cấu trúc và độ rung khi cánh tay được duỗi thẳng hoàn toàn.
-
Tản nhiệt động cơ : Theo dõi nhiệt độ động cơ khi hoạt động liên tục hoặc tải nặng để đảm bảo làm mát hiệu quả và tránh quá nhiệt.
Dựa trên kinh nghiệm của tôi, việc lặp lại nhanh chóng rất quan trọng. Kiểm tra tiêu chuẩn cũng vậy. Hãy tập trung vào việc đo lường độ tin cậy và khả năng kiểm soát. Phương pháp này tạo ra những cánh tay robot có thể mở rộng, mạnh mẽ, chính xác và sẵn sàng cho việc sử dụng thực tế.
10. Ứng dụng thực tế của cánh tay robot có thể mở rộng
Tôi đã thấy cánh tay robot có thể mở rộng hoạt động hiệu quả trong nhiều tình huống thực tế. Chúng dễ dàng thích ứng, vươn xa và điều khiển nhiệm vụ chính xác. Tôi khuyên dùng chúng cho nhiều ngành công nghiệp. Sau đây là những lĩnh vực chính mà chúng nổi bật, kèm theo dữ liệu và ví dụ hiện tại.
Ngành công nghiệp ô tô: Cánh tay robot có thể kéo dài đóng vai trò quan trọng trong các công đoạn như lắp ráp, hàn và sơn.
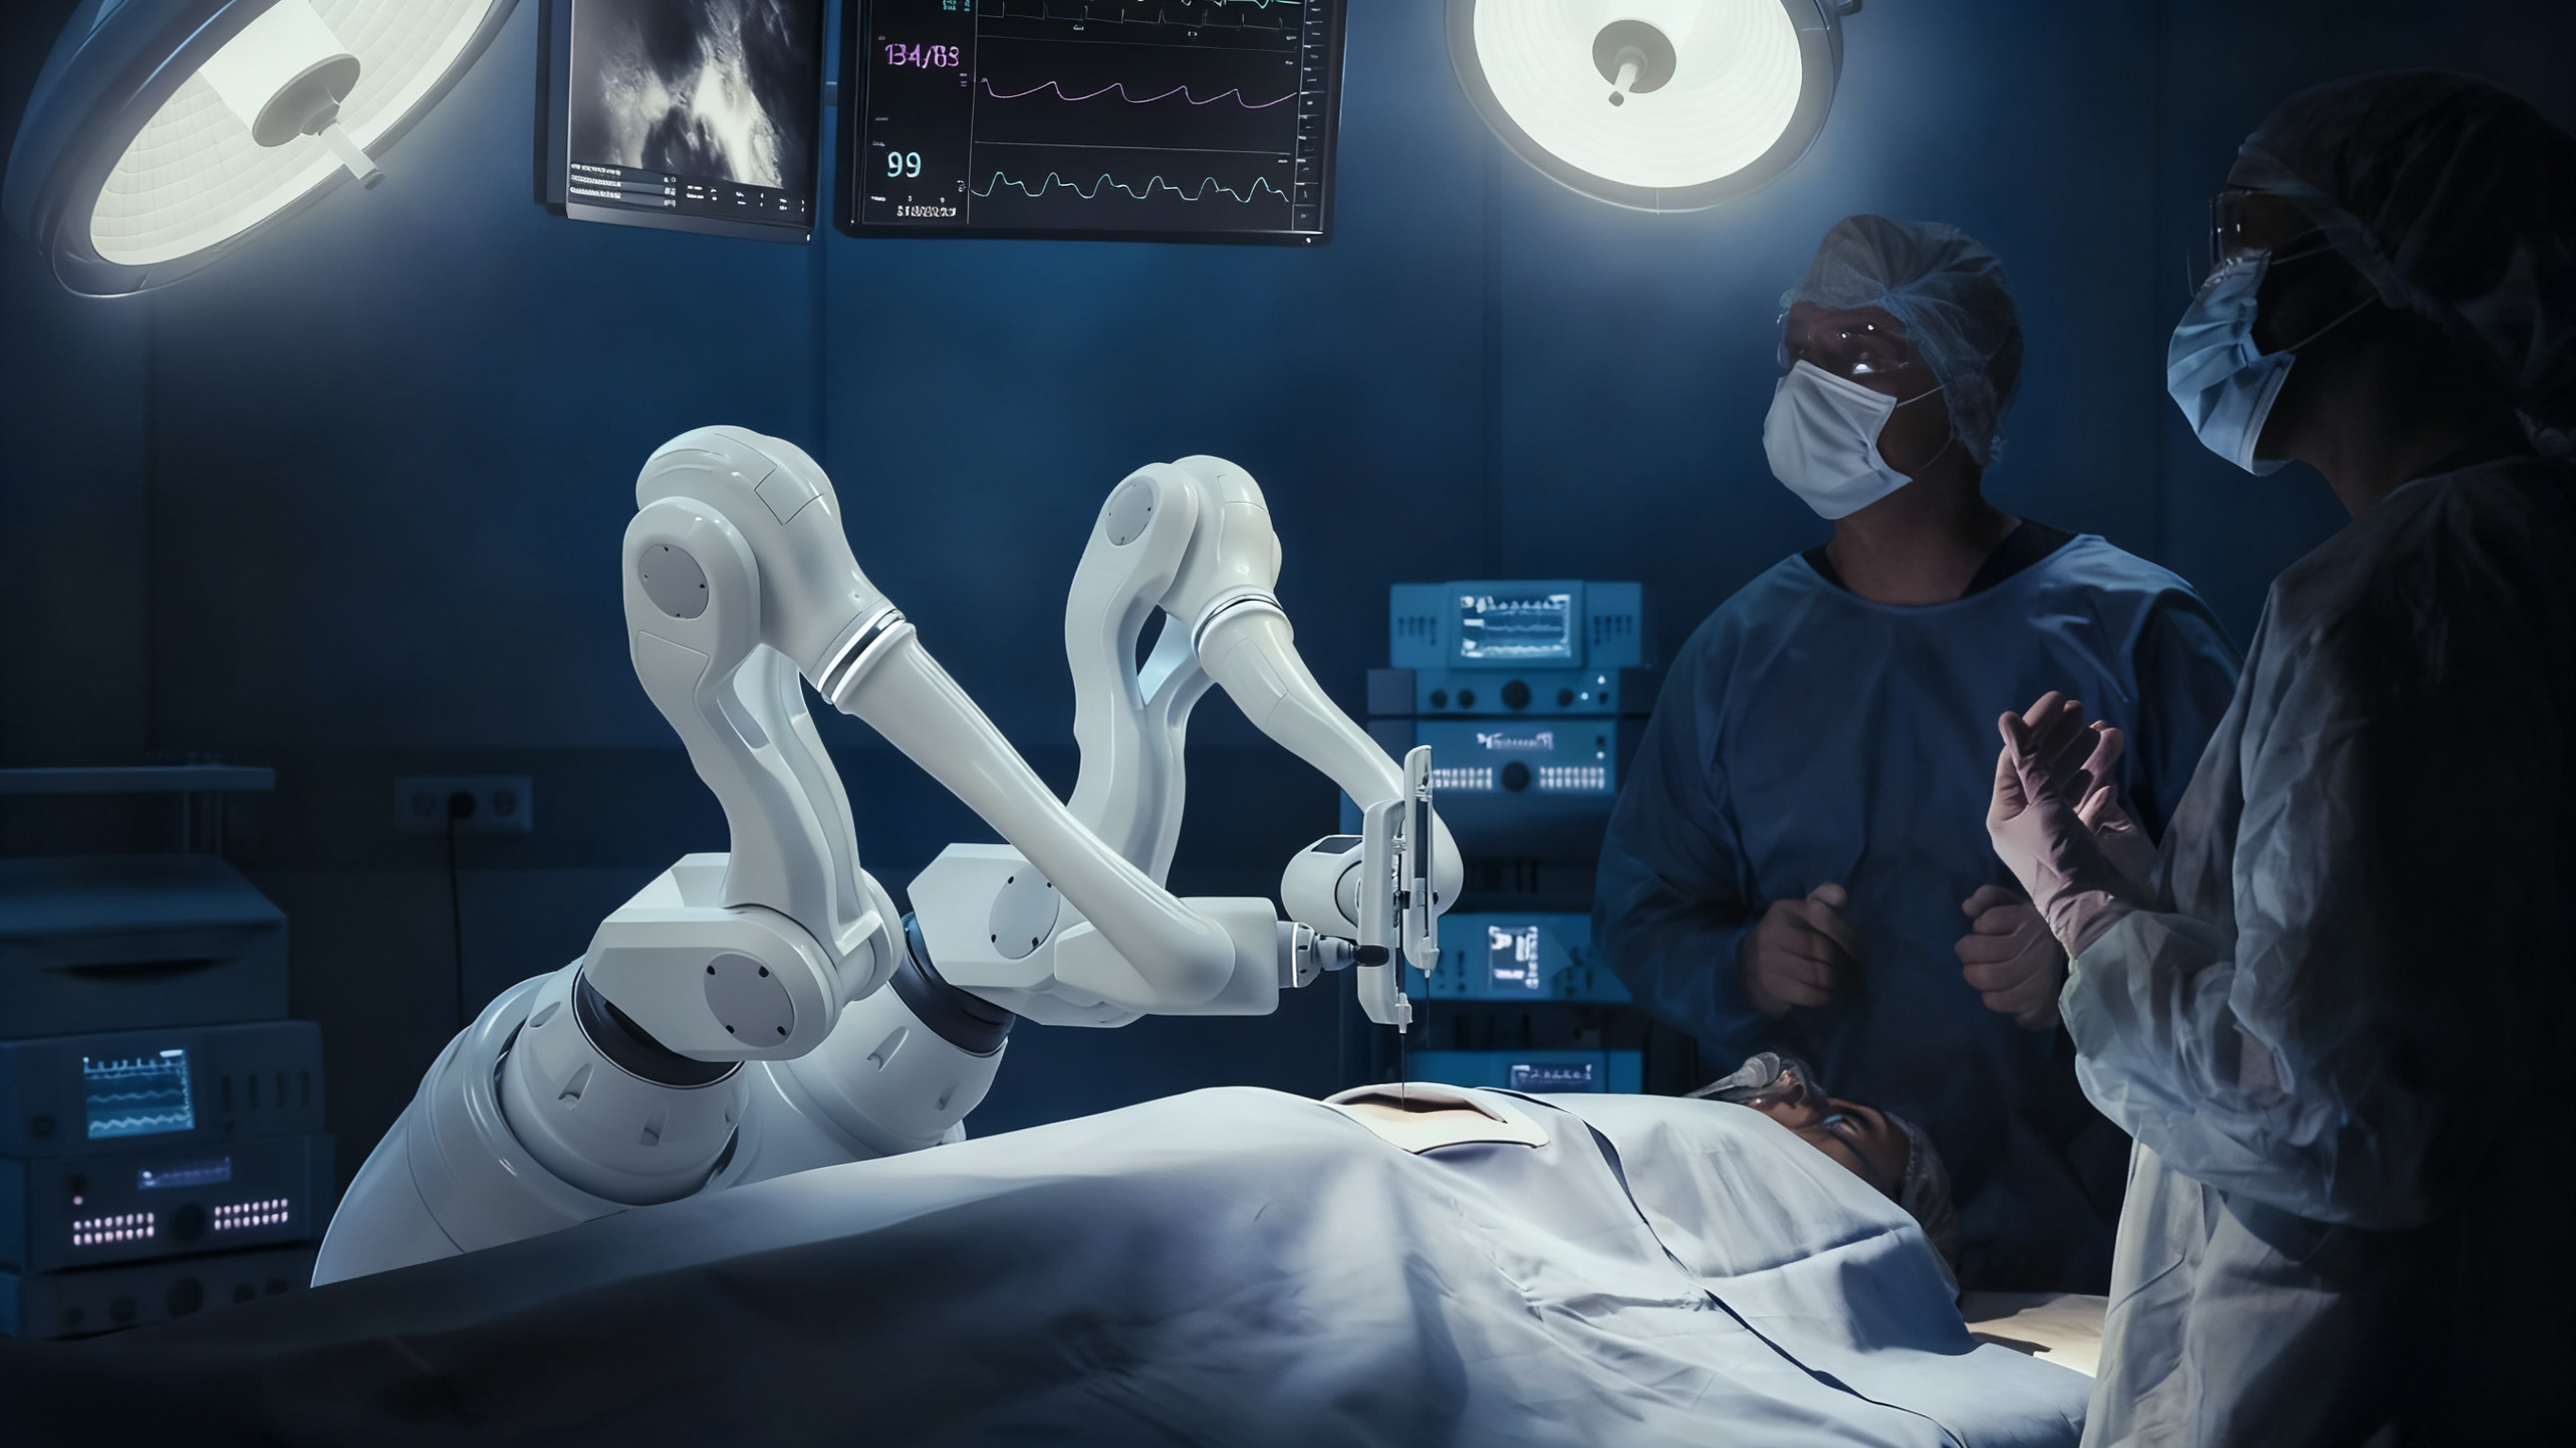
Phẫu thuật xâm lấn tối thiểu : Cánh tay robot thực hiện các thao tác phẫu thuật chính xác với sai số dưới 0.5 mm, giảm thiểu rủi ro cho bệnh nhân và đẩy nhanh quá trình hồi phục.
Hệ thống lưu trữ và lấy hàng tự động : Cánh tay robot có thể kéo dài giúp di chuyển dễ dàng trong các kho hàng chật hẹp và trên các kệ cao, giảm thời gian lấy hàng lên đến 60%.
Hệ thống kiểm tra thích ứng : Các cánh tay robot được trang bị công cụ thị giác kiểm tra các bộ phận từ nhiều góc độ, giúp tăng tỷ lệ phát hiện lỗi lên 30% và giảm tỷ lệ hàng trả lại.
Tự động hóa bán lẻ : Cánh tay robot có thể kéo dài thực hiện các nhiệm vụ chọn và phân loại hàng hóa trong máy bán hàng tự động và các hệ thống bán lẻ tự động, giúp cải thiện hiệu quả và trải nghiệm khách hàng.
Quan điểm của tôi: Tôi đã theo dõi dữ liệu ngành và trực tiếp làm việc với các hệ thống này. Cánh tay robot có thể kéo dài giúp tăng hiệu quả, tính linh hoạt và an toàn. Vai trò của chúng đang phát triển nhanh chóng. Chúng xử lý các ca phẫu thuật tinh tế, nâng vật nặng trong nhà máy và các nhiệm vụ nguy hiểm. Tôi khuyên dùng chúng cho các doanh nghiệp đang tìm cách mở rộng quy mô một cách thông minh.
Kết luận
Thiết kế một cánh tay robot có thể kéo dài đòi hỏi sự kết hợp giữa kỹ thuật cơ khí, điện tử, lập trình và an toàn. Với kế hoạch cẩn thận về cấu trúc, cơ cấu thu gọn, hệ thống truyền động và thuật toán điều khiển, bạn có thể tạo ra một cánh tay robot đáng tin cậy, chính xác và có khả năng mở rộng cho bất kỳ ứng dụng nào. Cho dù là trong giáo dục hay công nghiệp, sức mạnh, độ chính xác, khả năng thích ứng và an toàn đều là những yếu tố then chốt — hãy liên hệ với chúng tôi ngay hôm nay để xem cánh tay robot có thể thay đổi hoạt động của bạn như thế nào.
Câu hỏi thường gặp về cánh tay robot có thể mở rộng
Câu hỏi 1. Cánh tay robot có thể mở rộng phù hợp với những ứng dụng nào?
Chúng được sử dụng trong sản xuất, hàn, lắp ráp, hậu cần, kho bãi, phẫu thuật y tế, phòng thí nghiệm và tự động hóa bán lẻ.
Câu 2. Làm thế nào để chọn số bậc tự do (DOF)?
Các tác vụ đơn giản có thể cần 4–5 DOF, trong khi các hoạt động công nghiệp hoặc chính xác thường cần 6–8 DOF để có tính linh hoạt và độ chính xác.
Câu 3. Một cánh tay robot có thể chịu được tải trọng bao nhiêu?
Tải trọng thay đổi tùy theo model: mẫu nhỏ có thể chịu được 0.5–5 kg, cánh tay công nghiệp có thể chịu được tải trọng lên đến 50 kg hoặc hơn. Hãy lựa chọn dựa trên ứng dụng và biên độ an toàn của bạn.
Câu hỏi 4: Tôi có thể chế tạo cánh tay robot bằng Arduino không?
A: Có, Arduino là lựa chọn tuyệt vời cho việc tạo mẫu và cánh tay robot có thể mở rộng quy mô nhỏ do khả năng lập trình dễ dàng và khả năng tương thích với cảm biến.