Khetha injini engafanele engalweni yerobhothi lakho, uzoyizwa ngokushesha — amalunga ahamba kancane, izinyathelo ezilahlekile, abashayeli abashisa kakhulu, noma ibhili yezingxenye edlula isabelomali sakho.
Ama-motor e-Servo, ama-stepper motor, kanye nama-motor e-DC angenamabhulashi awafani. Ngayinye ishintsha indlela ingalo yakho ehamba ngayo, kanye nokuthi uzolwa kangakanani ne-logic yokulawula ngo-2 ekuseni.
Uhlobo ngalunye lwenjini lunendawo yalo emnandi. Yazi lezo zindawo ezimnandi, futhi ingalo yakho yerobhothi isebenza kahle. Zikhumbule, futhi ziyakucasula kuzo zonke izindlela.
Ukuthola i -actuator ye-robot joint yokwakha imboni? Noma ukuthola ukukhetha kwe-actuator yengalo ye-robotic efanele yephrojekthi yakho yokuqala ye-axis eziyisithupha? Lo mhlahlandlela unqamula umsindo futhi ukuyise esinqumweni esicacile nesiqinisekile.
Zisebenzisani Izikhali Zamarobhothi Ezimoto?
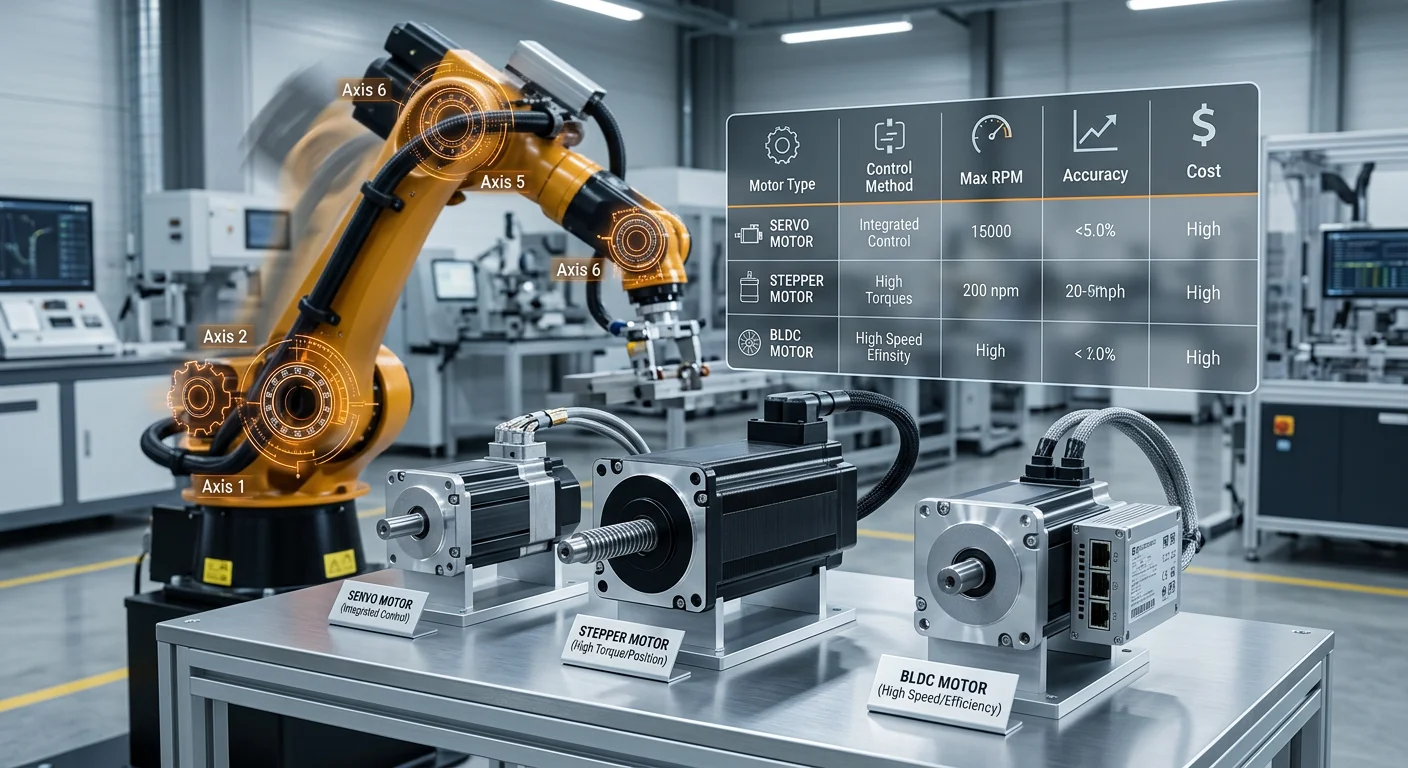
Izinhlobo ezintathu zezimoto zisebenzisa izingalo eziningi zamarobhothi namuhla — i-servo, i-stepper, kanye ne-BLDC. Ngayinye igcwalisa indima ethile, futhi ukukhetha akukaze kube okungahleliwe.
Ama-Servo motors athatha amajoyinti adinga ukunemba ngaphansi kwemithwalo eshintshayo. Impendulo ye-closed-loop encoder igcina indawo inembile ngisho noma umthwalo ushintsha phakathi nokunyakaza. Izinkampani ezifana ne-FANUC ne-Yaskawa ziwahlanganisa nama-gearbox e-harmonic-drive. Uthola ukuphindaphindwa kwe-zero-backlash kuzo zonke izigidi zemijikelezo.
Ama-motor e-BLDC aphatha amalunga asebenza amahora angama-24 ngosuku, izinsuku eziyi-7 ngesonto. Amabhulashi aguga ngokushesha ezindaweni zokukhiqiza ezingayeki. I-BLDC ayiwunaki ngokuphelele lowo mbuzo — awekho amabhulashi, awekho isikhathi sokungasebenzi kokulungisa.
Ama-stepper motors afanelana namapulatifomu ezemfundo futhi akhiwe kahle ezingeni lokuqala. Alula, ayathengeka, futhi awadingi uhlelo lokuphendula. Lokho kusebenza kahle emithwalweni elula. Nokho, cindezela umthwalo kakhulu, bese izinyathelo ziqala ukwehla.
Ezingalweni ezine-axis ezi-6, nansi indlela ukwahlukana okuhlukana ngayo:
-
Ama-Axes 1–3 (isisekelo, ihlombe, indololwane): Lawa majoyinti athwala isisindo esikhulu. Asebenzisa ama-stepper noma ama-servo motors ane-torque ephezulu ukusingatha umthwalo.
-
Ama-Axes 4–6 (isihlakala, isandla): Lawa majoyinti ahamba ngokushesha futhi adinga ukuhlala elula. Ama-compact servo motors asebenza kahle lapha, ebeka phambili isivinini kanye ne-inertia ephansi.
Amajoyinti aseduze nesisekelo athwala i-torque eyengeziwe. Amajoyinti aseduze nesihloko agxila ekuqondeni nasekugcineni isisindo siphansi. Leyo phethini iyasebenza kuzo zonke izinhlobo zezingalo zamarobhothi.
Indlela Uhlobo Ngalunye Lwenjini Olusebenza Ngayo Ejoyintini Lengalo Yerobhothi
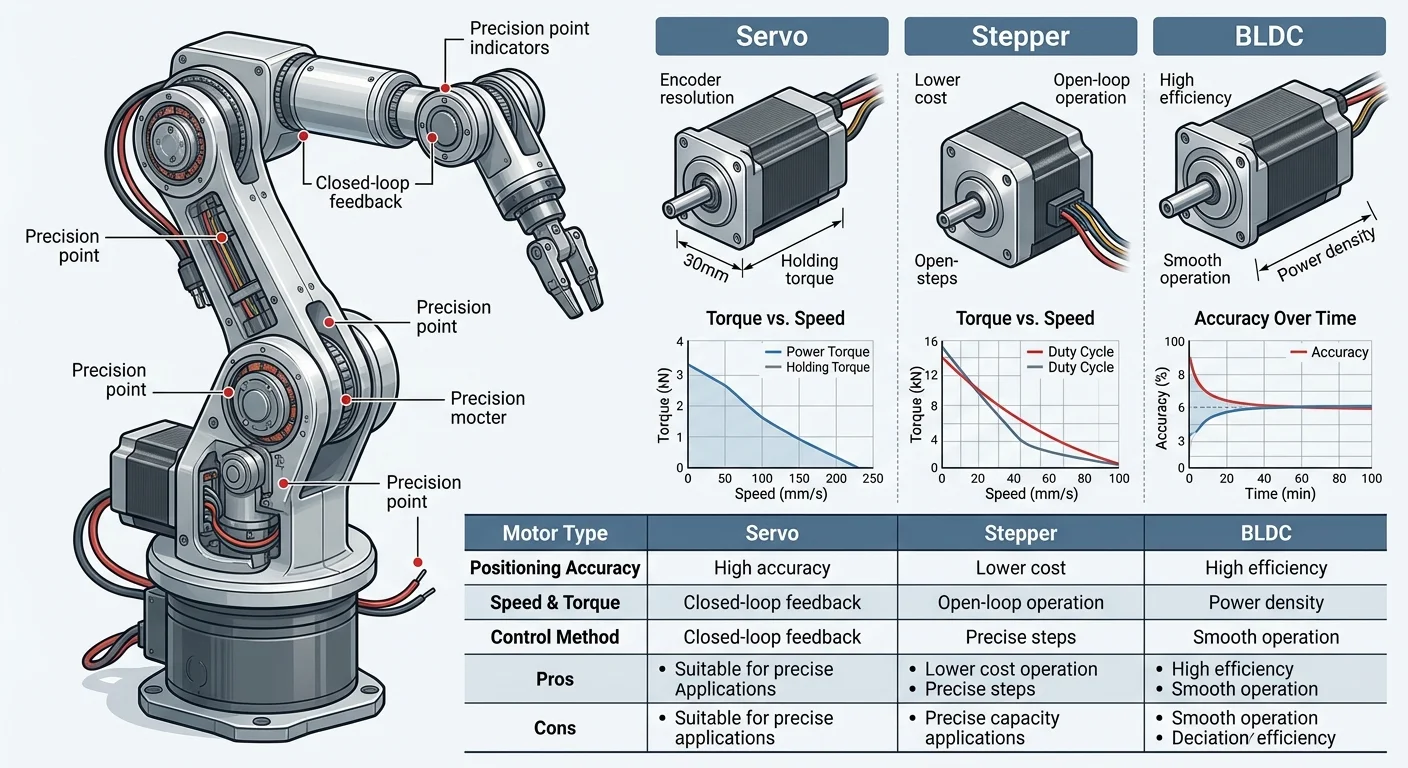
I-physics engaphakathi kwe -robotic joint actuator ngayinye ikutshela konke. Amasu amathathu kagesi. Imiphumela emithathu yemishini. Igebe phakathi kwawo libaluleke kakhulu kunalokho abakhi abaningi bamarobhothi kanye nonjiniyela be-automation abakulindele.
Ama-Servo Motors: Ukulungiswa Okuvaliwe Kwesiyingi Kuzo Zonke Izinyathelo
Injini ye-servo ayihambi nje iye endaweni ethile. Iyaqinisekisa ukuthi ifikile lapho.
Isilawuli sithumela isignali ye-PWM. Injini iyajikeleza. I-encoder ifunda i-engeli yangempela bese ibika. I-joint ivaliwe ngo-0.1° ngisho? I-algorithm ye-PID — ukusampula ku-10kHz — ikhipha ukulungiswa ngaphansi kwama-1ms. Leyo loop yempendulo isebenza ngokungayeki, ilungisa i-torque ngesikhathi sangempela njengoba imithwalo ishintsha.
I-joint stall ngaphansi kwamandla angalindelekile. I-servo isunduza emuva ngesilinganiso sayo se-torque esiqhubekayo esiphindwe kahlanu ukuze ibuyisele isikhundla sayo. Yilokho okwenza ithembeke ezindaweni eziguquguqukayo — hhayi nje ukunemba kwayo, kodwa nekhono layo lokulwa nayo.
Ama-Stepper Motors: Ukubambelela Ngaphandle Kwempendulo
Ama-stepper asebenza ngesimiso esihlukile. Akukho khodi. Akukho luphu lokulungisa. Isitimela se-pulse nje sitshela ama-coil kagesi ukuthi adubule ngokulandelana — 1.8° ngesinyathelo ngasinye esigcwele, 0.9° kwimodi yesigamu sesinyathelo.
Lokho abakwenzayo kahle: ukubamba i-torque ngesivinini esiphansi.
– Ngaphansi kuka-300 RPM, i-stepper idlula i-BLDC enobukhulu obufanayo ngokuphindwe kabili kuya kahlanu.
– Lokho kuziphatha kokuzibopha kumisa ukuwohloka kwamalunga ngaphandle kwempendulo esebenzayo.
– Lokhu kwenza ama-stepper abe wusizo ezinhlanganisweni zesisekelo namahlombe ezithwala imithwalo engashintshi.
Yini ephula umqondo:
– Cindezela udlule i-500 RPM bese i-torque iwela ngo-70%.
– Iphutha lihamba ngaphansi kokuphakama komthwalo okungaphezu kuka-5%, bese ilunga lilahlekelwa isikhundla. Ayikho indlela yokululama.
Ama-BLDC Motors: Ukushintsha Kwe-elekthronikhi, Umphumela Oqhubekayo
Ama-motor e-BLDC ashintshana ngokuthintana kwebhulashi ukuze kushintshwe isigaba se-elekthronikhi. Ama-Hall sensor — noma ukutholwa kwe-back-EMF kumadizayini angenazo izinzwa — isikhundla se-track rotor kanye nama-fire stator coil njalo ngama-60° okujikeleza kukagesi.
Umphumela: i-torque engaguquki kusukela ku-0 kuya ku-5000 RPM , kanye nokusebenza kahle okusebenzayo okungu-85–95%. Amalunga afana nehlombe noma isihlakala athola amandla aphelele, azinzile kulo lonke ibanga lesivinini.
I-CubeMars AK70-16 (KV41) ikhombisa okungenzeka ekugcineni okuphezulu: i-torque engu-50–300 Nm ku-≥25 Nm/kg amandla obuningi. Lezo izinombolo zamahlombe ezihlangene ezingavamile ukufana nama-servo motors anosayizi ofanayo.
Akukho khodi kusho ukuthi i-BLDC isebenza ngendlela evulekile. Faka eyodwa, bese iwela endaweni ye-servo. Ama-actuator amaningi e-robot joint ezimbonini ahlanganisa ama-motor e-BLDC nama-harmonic drive ku-ratios engu-1:50–150. Leyo nhlanganisela inikeza ukunemba kwesivinini esiphansi imoto eluhlaza engenakho yodwa.
Ama-Servo Motors Ezikhali Zamarobhothi: Ukunemba Ngentengo
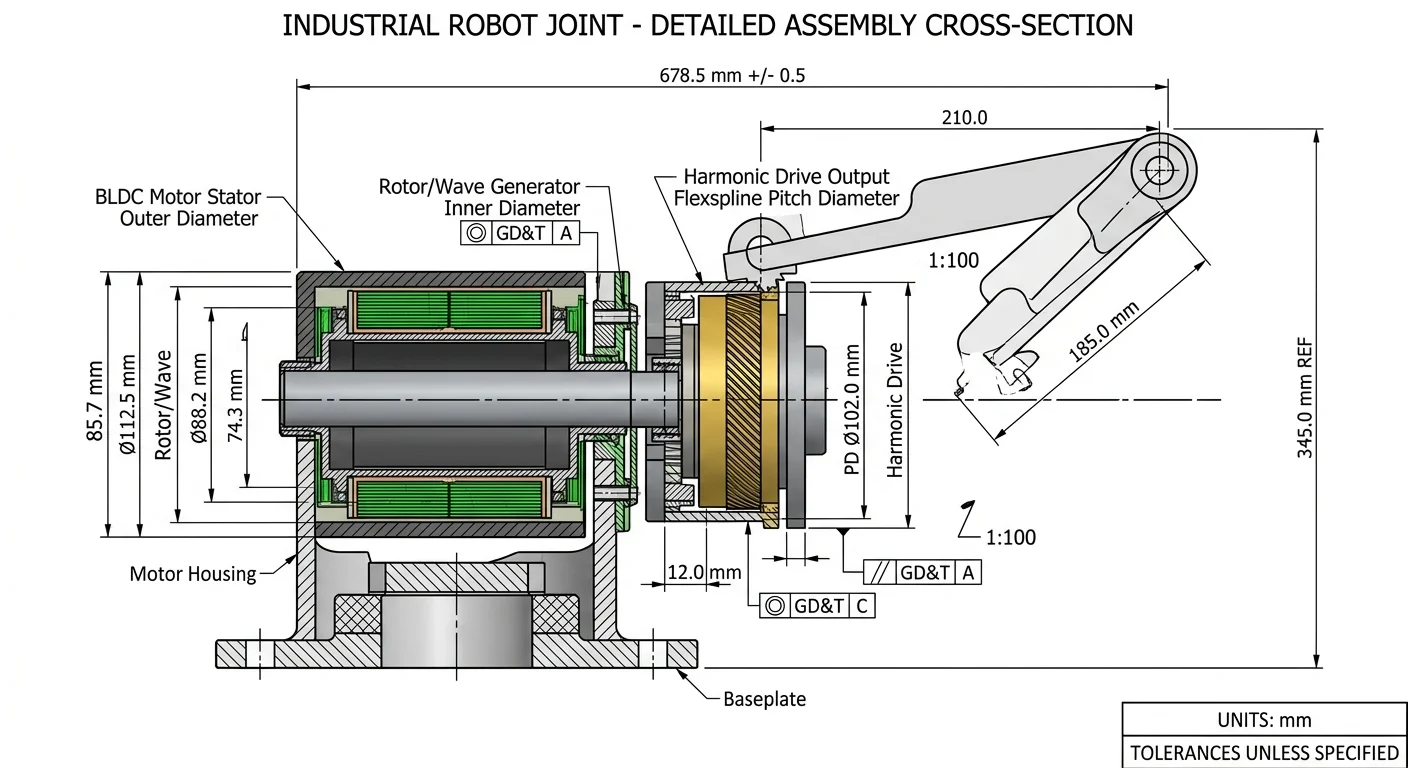
Ama-Servo motors ayimpendulo ezenzakalelayo kumarobhothi anembile — futhi kunesizathu esiqinile sokuthi impendulo ihlale ivela.
Indlela yokusebenza eyinhloko iyi-feedback loop engapheli ukusebenza. I-encoder ifunda i-engeli yangempela yokuhlangana. Isilawuli siyiqhathanisa ne-target. Ukulungiswa kuqhuma ngaphansi kwe-1ms. Lowo mjikelezo uphinda izinkulungwane zezikhathi ngomzuzwana. Iphutha lokubeka lihlala ngaphakathi kwengxenye yedigri, noma ngabe imithwalo ishintsha phakathi nokunyakaza. Isixazululo se-encoder yama-bit angu-17–22 sijwayelekile ekwakhiweni kwe-axis engu-6. Lelo zinga lemininingwane yilokho "ukulawula kwezinga elincane" okubukeka ngakho ekusebenzeni.
Lapho i-Servos iqhubekela phambili
Qhathanisa ama-servo nama-stepper, bese igebe licacile. Awutholi zinyathelo eziphuthelwe ngaphansi kwama-spikes omthwalo, ukuphuma kwe-torque okuqhubekayo kulo lonke ibanga lesivinini, kanye nendlela yokutakula lapho ijoyinti lisuswa endaweni yalo. Zibeke ngokumelene nama-motor e-DC axutshwe nge-brush, futhi inzuzo iyanda — ukuminyana kwe-torque okuphezulu, ukusebenza kahle okungcono, impilo yesevisi ende.
Kumalunga esihlakala kanye nengalo, ama-motor amancane e-servo DC yiwona akhethwa kakhulu. Ingalo yokufundisa ye-Niryo ihlukanisa ngale ndlela: ama-stepper esisekelweni kanye nasehlombe ukuze kube ne-torque yokubamba engaguquki, ama-motor e-servo engalweni, esihlakaleni, kanye nesandla ukuze kube nesivinini kanye nomthamo wokulayisha ngokweqile. Lokho kuqonda kokuhlanganisa kubonakala kuzo zonke izakhiwo zangempela.
Ama-servo ajwayelekile akha ama-pair anezinciphisi zamagagasi okucindezeleka kwe-harmonic ku-1:50–1:150 gear ratios. I-reducer iphatha i-backlash. I-servo iphatha konke okunye. Ndawonye, zimboza ububanzi be-10–100 RPM obudingwa ukunyakaza kwe-cobot okuqondile nokuphindaphindekayo.
Izindleko Zangempela
Ukunemba kuza namaphuzu amathathu okungqubuzana:
-
Izindleko zokuthenga ziphezulu kakhulu — ihadiwe ye-premium yempendulo ye-premium
-
Ukulungiswa kwe-encoder kudinga ubuchwepheshe bangempela. Ukusethwa kwesisombululo kanye ne-feedback loop akuzona i-plug-and-play
-
Ukuhambisana komshayeli nesilawuli kubalulekile. Imininingwane ye-PWM, isikhathi sesiginali (1ms = −90°, 1.5ms = 0°, 2ms = +90°), kanye nabalawuli abangochwepheshe akunakuxoxiswana ngakho ukuze kusebenze kahle.
Abakhi be-DIY abanesabelomali esincane bavame ukuma lapha. Umsebenzi wokuhlanganisa uhlelo lokulawula ungokoqobo. Ukuze uthole ama-axes alula, i-stepper isebenza kahle. Ama-Servo athola izindleko zawo kumajoyinti lapho ukushintshashintsha komthwalo oguqukayo, ukuphindaphindwa okuphezulu, kanye nemijikelezo yomsebenzi eqhubekayo konke kushaya ngesikhathi esisodwa.
Ama-Stepper Motors Ezikhali Zamarobhothi: Ihhashi Elisebenzayo Elingabizi Kakhulu
Ama-stepper athola idumela lawo ngendlela enzima — hhayi ngobuchwepheshe, kodwa ngokuthembeka okuqinile ngentengo engalimazi. Engxoxweni ebanzi yokuklama ingalo yerobhothi ye-servo vs stepper motor , ama-stepper amelela indlela elula nengabizi kakhulu kubakhi abaningi.
Izibalo zilula. Ama-stepper ajwayelekile e-NEMA 17/23 agijima ngo-1.8° ngesinyathelo — izinyathelo ezingu-200 ngokujikeleza ngakunye. Akukho khodi. Akukho luphu lwempendulo. Isitimela se-pulse nje esihambisa i-joint endaweni bese siyibamba lapho. Lokho kulula kwe-open-loop kuyisici kanye nomkhawulo. Kumajoyinti athwala imithwalo ebikezelwayo ngesivinini esiphansi, kwanele. Imithwalo eshintsha ngaphandle kwesixwayiso iyindaba ehlukile — yilapho i-open-loop iba yinkinga yangempela.
I-torque yokubamba ingokoqobo. Ngaphansi kuka-200 RPM, isitebhisi se-NEMA esigibele sibamba isikhundla ngegunya. I-Haisheng 42HS ifinyelela ku-1.5 Nm — eyanele ukuhlangana kwesisekelo namahlombe engalweni ephakathi nendawo ye-DIY. Ingalo ye-AR4 evulekile engu-6-DOF isebenzisa izitebhisi ze-NEMA 17/23 kuwo wonke amalunga. Abakhi bakwenze kwasebenza kahle emisebenzini ehlelekile yokukhetha nokubeka. Kuyindlela eqinisekisiwe yalolo hlobo lomsebenzi.
Lapho I-Logic Ibamba Khona — Nalapho Iphuka Khona
Engeza ukwehla kwegiya okungu-1:15–1:30 kanye nokushayela ibhande ku-stepper. Uthola ukuphindaphinda kwe-torque kanye nokunyakaza okubushelelezi. Leyo nhlanganisela imboza amalunga esisekelo, amahlombe, kanye nendololwane ezakhiweni ezilula. Uhlangothi lokulawula luhlala lulula - akukho mpendulo eyinkimbinkimbi edingekayo.
Cindezela udlule i-200 RPM ngaphansi komthwalo, bese izinto ziya eningizimu ngokushesha. I-torque iyehla. Ukushisa kuyakhuphuka. Izitebhisi ziqala ukwehla kungekho lutho oluzibambayo.
Ama-stepper motors asebenza kahle kakhulu ngaphansi kwezimo ezilawulwayo:
- Isisindo somthwalo esaziwayo
– Ukunyakaza kwamalunga ngesivinini esiphansi
- Imisebenzi ehlelekile enezindlela eziphindaphindwayo
- Ukwakhiwa kwesabelomali lapho izindleko ze-encoder ziphezulu kakhulu
Kwabakhi be-DIY abasebenzisa ingalo enama-axis ayisithupha ngonyaka wabo wokuqala wokwenza i-prototyping, ama-stepper agcina izindleko zokungena ziphansi. Awuyeki ukunemba okwanele ukuba kubalulekile - inqobo nje uma imisebenzi ihlala ibikezelwa. Ungabaceli nje ukuthi benze i-proprovisation.
Ama-BLDC Motors Ezikhali Zamarobhothi: Ukusebenza Kahle Kuhlangabezana Nokuguquguquka
Ama-motor e-DC angenamabhulashi awayekethisi — acela okwengeziwe ohlelweni lwakho lokulawula ngokubuyisela. Ezinhlelweni zesimanje zengalo zamarobhothi e-BLDC motor , lokho kushintshana yikho kanye okwenza kube nokusebenza kahle okuphezulu, isikhathi eside sokuphila, kanye nokusebenza okungcono okuguquguqukayo.
Lokho kushintshana kubalulekile ukwazi. Ama-motor e-BLDC aguqula amandla kagesi angaphezu kuka-90% abe amandla okukhiphayo. Akukho ukungqubuzana kwebhulashi okudla isabelomali sakho samandla. Akukho ugesi owehlayo ngenxa yokuxhumana okugugile. Ezingalweni zamarobhothi asebenzisa ibhethri, igebe lokusebenza kahle phakathi kwe-BLDC nama-motor axutshwe lingokoqobo — uthola isikhathi eside sokusebenza kanye nokushisa okuncane kuwo wonke amalungu.
Enye inombolo ebalulekile: akukho ukushintshwa kwebhulashi, noma nini . Ezindaweni zomsebenzi oqhubekayo lapho ingalo isebenza khona ngaphandle kokuma, lokho kusho ukuthi izindleko eziphelele zobunikazi ziphansi ngokuhamba kwesikhathi. Ukonga kuyanda ngokushesha.
Lapho Ama-BLDC Motors Afaneleka Kakhulu Khona
Amacala okubhekisela kuwo alandisa indaba efanayo:
-
Amarobhothi amancane asebenzisanayo ahlanganisa i-BLDC nama-harmonic drive ukuze afinyelele ngaphansi kwesisombululo sesikhundla esingu-0.2°. Amaphutha okubeka endaweni yangempela ahlala ngaphansi kuka-0.5° kuyo yonke imijikelezo engu-95%.
-
Amalunga e-exoskeleton adinga i-torque eqondile kanye nokulawulwa kwesivinini ngempendulo ye-motor encoder ukuze kusetshenziswe abantu ngendlela ephephile neguquguqukayo.
-
Izingalo zerobhothi zesevisi ezinama-axis ayisikhombisa zisebenzisa ukulawula kwe-BLDC okungenazinzwa ngezinzwa ze-Hall kanye nesinxephezelo samanje. Lokhu kufeza ukunemba kokubala kwamandla angaphezu kuka-90% ngesikhathi sangempela.
-
Izingalo ezifakwe kwi-drone zincike kusayizi omncane we-BLDC kanye nobuningi be-torque ephezulu. Igremu ngalinye libalulekile lapha.
Iqiniso Lokulawula
I-torque ye-BLDC eluhlaza iphansi kunalokho obungakulindela ejoyintini. Ukulungiswa okujwayelekile: hlanganisa ne-harmonic reducer kuma-gear ratios aphezulu. Leyo nhlanganisela iphatha ukukhulisa i-torque injini engakwazi ukuyiletha yodwa.
Ngezikhali eziphephile kubantu ezingenamandla anele, i-control stack isebenza kanje:
-
Izinzwa ze-Hall-effect kanye nezinzwa zamanje zilawula indawo engenazinzwa kanye nokulandelela kwamanje.
-
Isinxephezeli samandla ashukumisayo esilula sidla ku-loop yokulawula yamanje.
-
Ukulungisa ama-target ngaphansi kwephutha lamanje elingu-10% kuzo zonke izivinini nemithwalo ehlukahlukene.
-
Idrayivu ye-harmonic yandisa i-torque yokukhipha ibe amazinga angasetshenziswa amalunga.
Ukukhethwa kwe-actuator yengalo yerobhothi kuthanda kakhulu i-BLDC kakhulu emijikelezweni yomsebenzi engu-24/7, izindawo ezinesilinganiso se-IP esiphezulu, kanye nokulethwa kwe-torque okuqhubekayo ezindleleni zokunyakaza eziyinkimbinkimbi. Izindleko zokuqala zehadiwe ziphakeme kunezitebhisi. Nokho, izibalo zokugcinwa kwesikhathi eside zivame ukuvala leso sikhala ngokushesha.
Ukuqhathanisa Ikhanda Nekhanda: I-Servo vs. Stepper vs. BLDC yeZingalo Zamarobhothi
Izinombolo zixazulula izingxabano ngokushesha kunemibono. Nakhu okuboniswa idatha ngazo zonke izinhlobo ezintathu zezimoto eceleni.
|
Dimension |
stepper |
Servo |
I-BLDC |
|---|---|---|---|
|
Control |
I-Open-loop, isinyathelo/isiqondiso |
I-Closed-loop, i-encoder + i-PID |
I-Closed-loop nge-ESC |
|
Ukubeka esikhundleni |
±0.1° nge-microstepping |
I-Sub-0.1°, ibamba ngaphansi komthwalo |
±0.1° ngempendulo |
|
Uhambo lokusheshisa |
~600 RPM ubuningi |
4,000-6,000 RPM |
Okuphezulu; ama-beats a-brushed DC |
|
Amandla we-Peak |
~ 120W |
~ 350W |
Ukusebenza kahle okuphezulu |
|
Isisindo (Nema23) |
1.05 kg |
0.63 kg |
Incane, ixinene kakhulu |
|
Cost |
Phansi kakhulu |
Ephakeme kakhulu |
Lokulingene |
|
kushuba |
Elula |
High |
Okuphezulu (kudingeka i-ESC) |
Okushiwo Yizilinganiso
I-Nema23 stepper inikeza i-torque yokubamba engu-1.9–2.4 Nm — eqinile ephepheni. I-servo ye-ClearPath BLDC ifinyelela ku-2.7 Nm ku-6,000 RPM. Inesisindo esingaphansi ngo-40% futhi ikhipha amandla acishe abe kathathu kunalawo aphezulu. Usayizi wohlaka olufanayo. Uphahla lokusebenza oluhlukile ngokuphelele.
Leso sikhala sibonisa lapho injini ngayinye ingena khona engalweni yangempela:
-
Izihlanganisi zesisekelo nezamahlombe — isidingo esikhulu se-torque esingaguquki, isivinini esiphansi. Ama-stepper abambelela lapha.
-
Isihlakala kanye ne-gripper — ukunemba kubaluleke kakhulu kunamandla aluhlaza. Ama-servo athatha izintambo.
-
Izingalo eziqhubekayo ze-5–6 DOF — Umkhawulo wokusebenza kahle kwe-BLDC wakheka kuyo yonke imijikelezo.
Ukuhweba Okuqotho
Amajoyinti akho ahlala ngaphansi kwama-RPM angu-600? Ukulawula i-open-loop kusebenza kahle? Ama-Stepper agcina ukwakheka kwakho kulula futhi isabelomali sakho siphelele. Engeza imithwalo enamandla engxubeni - noma ucindezele ukunemba ngaphansi kuka-0.1° - futhi ukulawulwa kwe-torque ye-servo motor evaliwe kuba ukuphela kwenketho yangempela. I-BLDC ithola indawo yayo lapho isikhathi sokusebenza, isisindo, kanye nezindleko zokulungisa zesikhathi eside konke kubalulekile ngesikhathi esisodwa.
Ubuningi bamandla buxoxa indaba ecacile. I-Servo ne-BLDC ziletha i-torque eyengeziwe ngo-30%+ ngobukhulu bohlaka olufanayo. Uthola futhi cishe amandla angasetshenziswa ngokuphindwe kathathu.
Indlela Yokukhetha Injini Efanele Yephrojekthi Yakho Yengalo Yerobhothi

Izinombolo ezintathu zinquma ukukhetha kwenjini yakho: i-torque, isivinini, kanye nokunemba. Zibambe lezo zintathu, bese ezinye zingena endaweni yazo — kungakhathaliseki ukuthi uhlola ziphi izinhlobo zenjini zengalo yerobhothi .
Bala Ngaphambi Kokuthi Uthenge
Qala ngefomula ye-torque — T = Amandla × Ibanga ukusuka ejoyintini . Umthwalo okhokhelwayo ongu-5 kg ebangeni elingu-0.2 m ukusuka ejoyintini udinga okungenani i-1 Nm. Engeza u-20–25% ngaphezulu njenge-safety buffer. Leyo buffer imboza ukungqubuzana, ukwehla kwamandla kagesi, kanye nokwehluka kwezwe langempela. Yeqa, uzobe uhlela kabusha izingxenye.
Isivinini sibalulekile futhi, kodwa ijoyinti ngalinye linezidingo ezihlukile. Izingalo zokufundisa azidingi ngaphezu kwe-10–100 RPM ezimweni eziningi. Okubalulekile ukuhambisana — injini kumele ibambe lelo jubane kulo lonke uhla lokunyakaza, hhayi nje kuphela lapho iphakeme.
Qondanisa Uhlobo Lwenjini Nesikhundla Esihlangene
Indawo yelunga ngalinye engalweni ibumba lokho elikudingayo kakhulu.
-
Ijoyinti lamahlombe (50–300+ Nm): Lokhu kuthwala umthwalo omkhulu kakhulu ohlelweni. Kudinga ukuzikhiya noma ibhuleki eliphuthumayo ukuze kumiswe ukugoba. Ukupholisa kuyimfuneko — akukho okuhlukile.
-
I-elbow joint (40–80 Nm): Ibhalansi yiyona nto eza kuqala lapha. Ufuna i-torque ephakathi nendawo, impendulo esheshayo, kanye nokulawula okunembile. Ama-encoder amabili ayasiza. Ukujaha "okunamandla kakhulu" yikona okungalungile kuleli joint.
-
Ijoyinti lesihlakala (1–20 Nm): Isivinini kanye nokunemba kubaluleke kakhulu kune-torque eluhlaza kulesi sikhundla. Isikhala sincane. Ama-compact servo DC motors ayinketho ewusizo lapha.
Qondanisa Uhlobo Lwenjini Nohlobo Lwephrojekthi
|
Isicelo |
Ukukhetha Imoto |
Kungani |
|---|---|---|
|
Yenza izinto ngokwakho / Ezemfundo |
Isitebhisi (isisekelo, ihlombe, indololwane) |
Izindleko eziphansi, i-torque eyanele, ukulawula okulula |
|
Ukunemba / i-CNC |
Servo |
Ukuma kwe-Sub-0.9°, impendulo ye-closed-loop |
|
Incane / Ilula |
I-Servo DC (isihlakala, ingalo) |
Isici esincane sefomu, ukuphathwa kahle kokulayishwa ngokweqile |
|
Umsebenzi oqhubekayo / Okusheshayo |
I-BLDC |
Ukusebenza kahle, isivinini esikhulu, ukugqokwa kwebhulashi okungekho |
Umthetho Owodwa Odlula Konke
Amajoyinti angaphansi kuka-600 RPM anomthwalo ongabikezelwa? Ingabe usebenzisa ama-stepper. Ingabe imithwalo enamandla noma ukunemba okungaphansi kuka-0.1° kuhlanganiswe? Ama-servo ayimpendulo. Ingalo isebenza ubusuku nemini futhi izindleko zokulungisa zesikhathi eside zibalulekile? Ingabe i-BLDC iyawina lowo mjaho.
Isilinganiso sobuningi bamandla: 1–2 kW/kg sihlanganisa iningi lezakhiwo zemfundo kanye nezinga eliphakathi. Phinda ngaphezu kwalokho, uzoba sendaweni ye-servo yezimboni. Lokho kusho amadrayivu e-harmonic, imininingwane ye-encoder eqinile, kanye nesabelomali esikhulu somshayeli.
Khetha ibhokisi legiya ngesikhathi esifanayo nenjini — hhayi ngemuva. Ama-Harmonic drive afanelana kahle nezinhlelo ze-servo kanye ne-BLDC. Ama-belt drive ahambisana kangcono nama-stepper ezakhiweni ezingabizi kakhulu. Lokho kubhanqa kusetha kokubili uphahla lwakho lokusheshisa kanye nephansi lakho lokunemba ngesikhathi esisodwa.
Izibonelo Zengalo Yerobhothi Yangempela Ngohlobo Lwemoto
Izingalo ezintathu. Ukukhetha kwezimoto ezintathu. Imiphumela emithathu ehlukene — futhi ngayinye inengqondo uma usubona isizathu.
I-Dorna LBR (Stepper Motors): Le ngalo evulekile engu-6-axis ithwala ama-2-5 kg kububanzi obungu-600-800 mm. Intengo ihluka: $2,500–$5,000. Ama-stepper e-NEMA 17/23 aphatha yonke ijoyinti. Azikho izifaki-khodi. Azikho i-feedback loop. Lokho kulula kunciphisa izindleko zokulawula ngo-50-70% uma kuqhathaniswa nezilinganiso ze-servo. Ngaphansi kwe-100 mm/s, uthola ukunemba okungu-0.1–0.5 mm. Lokho kwanele kakhulu emsebenzini ohleliwe wokukhetha nokubeka. Ukushintshana kungokoqobo: ukulahlekelwa kwesinyathelo ngaphansi kwemithwalo engalindelekile. Kokusetshenziswa kwabaqalayo, lokho akuyona inkinga okufanele ilahlekelwe ubuthongo.
I-FANUC M-10iA/12 (i-AC Servo + Ama-Harmonic Drives): Umthwalo okhokhelwayo ongu-12 kg. Ukuphindaphinda ±0.07 mm. Yakhelwe imijikelezo eyizigidi eziyi-10. Impendulo evaliwe ibamba ±0.02 mm ngisho nangaphansi kwemithwalo engu-100 kg. Intengo engu-~$50K ibonisa izidingo zomsebenzi wokushisela nokukhiqiza amahora angama-24 ngosuku, izinsuku eziyi-7 ngesonto. Uthola ama-harmonic drive angenawo ama-backlash, ama-AC servo ahambisana negridi, kanye nokusebenza kahle okungaphezu kuka-90%. Idola ngalinye lisebenzela ukugcina le ngalo isebenza ngaphandle kokuma.
I-ABB IRB 1200 (BLDC + Harmonic Drives): Ama-axes ayisikhombisa. Ukuphindaphindwa okungu-±0.02 mm. Yakhelwe izindawo zokusebenza ezihlanganyelwe zabantu. Ukungabi namabhulashi kusho ukunakekelwa okungaphansi ngo-80% kukho konke ukuphila kwayo. Izinzwa ze-Hall zicindezela isinqumo sendawo ku-0.01 mm ngesivinini esiguquguqukayo. Lokho kunembile ngokwanele ekupholisheni kwe-elekthronikhi - futhi kuphephile ngokwanele ukugijima eceleni kwabantu phansi.
Iphethini icacile: i-stepper yesabelomali kanye nobulula, i-servo yokunemba ngaphansi komthwalo oguquguqukayo, i-BLDC yokusebenza kahle okuqhubekayo. Izikhali zezimboni ezifana ne-FANUC ne-ABB ziphethe cishe u-60% wemakethe yamarobhothi ahlanganisiwe. Izinhlelo ze-Servo ne-BLDC zithola leso sikhundla ngokuthethelela izindleko zazo ngezigidi zemijikelezo. Ukwakhiwa kwama-amateur kuhamba nama-stepper ngesizathu esiphambene - izindleko eziphansi zibaluleke kakhulu kunokusebenza okuphezulu.
Imibuzo Evame Ukubuzwa: Imibuzo Evamile Mayelana Nezimoto Zengalo Yamarobhothi
Nazi izimpendulo onjiniyela nabakhi abazifunayo — akukho okugcwalisile, imininingwane nje kuphela.
Ingabe kufanele ngisebenzise i-stepper noma i-servo motor engalweni yerobhothi ene-axis engu-6?
Ama-Servo ayanqoba ngokunemba, isivinini, kanye nokululama ngokweqile. Ingalo ye-Niryo ithatha indlela ehlanganisiwe: ama-stepper e-NEMA kuma-axes 1–3 (isisekelo, ihlombe, indololwane) yokubamba i-torque, ama-servos e-DC kuma-axes 4–6 (ingalo yangaphambili, isihlakala, isandla) ukuze aphendule kahle. Uhlobo ngalunye lwe-motor luphatha lokho olukwenza kahle kakhulu. Lokho kuhlukaniswa kusebenza kahle ezingeni lemfundo.
Ingabe injini ye-BLDC ingayithatha indawo ye-servo engalweni engu-6-axis?
Akuyona i-straight swap. Ama-servo afaka impendulo ehlanganisiwe nama-gearbox akhelwe ukubeka i-closed-loop. Ama-motor e-BLDC anikeza i-torque density enamandla. Kodwa ngaphandle kwama-encoder nabashayeli abahambisanayo, awakwazi ukufanisa ukulawulwa kwezinga le-servo. Engeza ihadiwe yempendulo, bese igebe lokusebenza lincipha kakhulu.
Ingakanani i-torque edingwa yilungu ngalinye?
Ama-cobot ezemfundo adinga u-0.2–0.5 Nm esisekelweni nasemahlombe. Ukwakhiwa kwezimboni kuyindaba ehlukile. I-Kawasaki KF121 isebenzisa u-7.8 Nm esihlakaleni sodwa. Sebenzisa u-τ = F × r ukuze usayizi wejoyinti ngalinye ngaphambi koku-oda noma yini.
Amalunga ezingalo zerobhothi kufanele ahambe ngokushesha kangakanani?
Izingalo zokufunda zigijima ku-10–100 RPM. Amajoyinti ezimboni acindezela kakhulu. I-Omron TM5 ishaya ijubane lika-180°/s kuma-axes 1–3 kanye no-225°/s kuma-axes 4–6. I-J6 kaKawasaki ifinyelela ku-720°/s. Isilinganiso segiya yisona esikuyisa kulezo zinombolo.
Isiphetho
Ukukhetha injini efanele akukhona ukuthi yini "engcono kakhulu" — kumayelana nokuthi yini efanelana nomthwalo wakho, isivinini, kanye nokunemba.
I-Servo yokunemba. I-Stepper yokulula. I-BLDC yokusebenza kahle.
Ukwehluleka kwezingalo eziningi zamarobhothi akuveli kukhodi — kuvela ekukhetheni injini engalungile.
Sitshele umthwalo wakho, ubude bengalo, kanye nesidingo sakho sokunemba.
Sizoncoma injini efanele, ububanzi be-torque, kanye nokusethwa kwe-actuator.
Thumela imininingwane yakho — thola ikhambi elenzelwe wena zingakapheli amahora angama-24.